
Содержание статьи
Наука
03.10.2026
03.10.2026
4
мин
Исследовательская группа Сайтамского университета во главе с профессором Такуей Адзуми вместе с Astemo проверила систему сквозной трассировки CART в облачной среде для разработки беспилотных автомобилей. О результатах Сайтамский университет сообщил 3 октября 2026 года. Облака точек из симулятора CARLA передавались через ROS 2 приложению AUTOSAR Adaptive Platform для обнаружения объектов, после чего результаты возвращались в Autoware для формирования команд управления.
По сообщению Сайтамского университета, CART восстановила всю ожидаемую цепочку обработки со 100-процентным покрытием. Это позволило анализировать задержки не только внутри отдельных программных платформ, но и на границе между ROS 2 и AUTOSAR Adaptive Platform.
Как трассировка связывает лидар и команду управления
Испытательная среда объединила симулятор автономного вождения CARLA, стек Autoware на базе ROS 2, AUTOSAR Adaptive Platform и ранее разработанную CART. CARLA создавала облака точек, похожие на поток данных от лидара. Через ROS 2 эти данные передавались приложению на AUTOSAR AP для обнаружения объектов. Результаты затем через протокольные мосты возвращались в Autoware, где система формировала команду управления автомобилем.
CART объединяла события обеих платформ в одну последовательность. Разработчик мог видеть полный путь данных: от сенсорного ввода и обнаружения объекта до обмена сообщениями и команды исполнительному механизму. При проверенной нагрузке частота приема облаков точек составляла около 33 Гц. Трассировка также различала два варианта поведения: обнаружение объекта приводило к команде остановки либо исполнительная команда не выдавалась.
Представим условную цепочку. В момент T₀ симулятор передал облако точек, приложение на AUTOSAR AP распознало препятствие, а Autoware сформировала команду торможения. Если между этими событиями возникла задержка, единая запись помогает определить, на каком переходе она появилась. Это объяснение механизма, а не отдельный результат эксперимента.
В небольшом тесте компонент ara::log добавил около 0,03 МиБ к использованию памяти и мало нагрузил процессор. В отдельной офлайн-проверке преобразование журналов с 1 млн пар отправки и приема в формат трассировки заняло примерно одну секунду. Эти показатели нельзя без дополнительной проверки переносить на любую автомобильную конфигурацию.
Почему облачной проверки недостаточно
CARLA и программный стек работали на отдельных облачных экземплярах, а не на реальных автомобильных электронных блоках управления. Такая среда помогает приблизить испытание к условиям разработки и найти узкие места до переноса ПО на физическое оборудование. Но она не заменяет проверку на реальных электронных блоках или аппаратно-программном стенде. Кроме того, авторам еще предстоит решить задачу синхронизации часов разных вычислительных систем.
Авторы оценили платформу на уровне технологической готовности TRL 6, поскольку показали ее работу в релевантной симуляционной среде. Проверку на реальных электронных блоках управления или стенде аппаратно-программного моделирования (hardware-in-the-loop) они оставили на будущее. Для практического применения также нужны более масштабные испытания и автоматическое сопоставление сообщений между платформами.
Симуляция показала, что программную цепочку можно проследить полностью. Однако работа трассировки вне облачной среды требует отдельной проверки на реальных электронных блоках управления или аппаратно-программном стенде. При подготовке научной статьи такие результаты нужно разделять по источнику данных: отдельно указывать, что получено в симуляции, а что подтверждено на оборудовании.
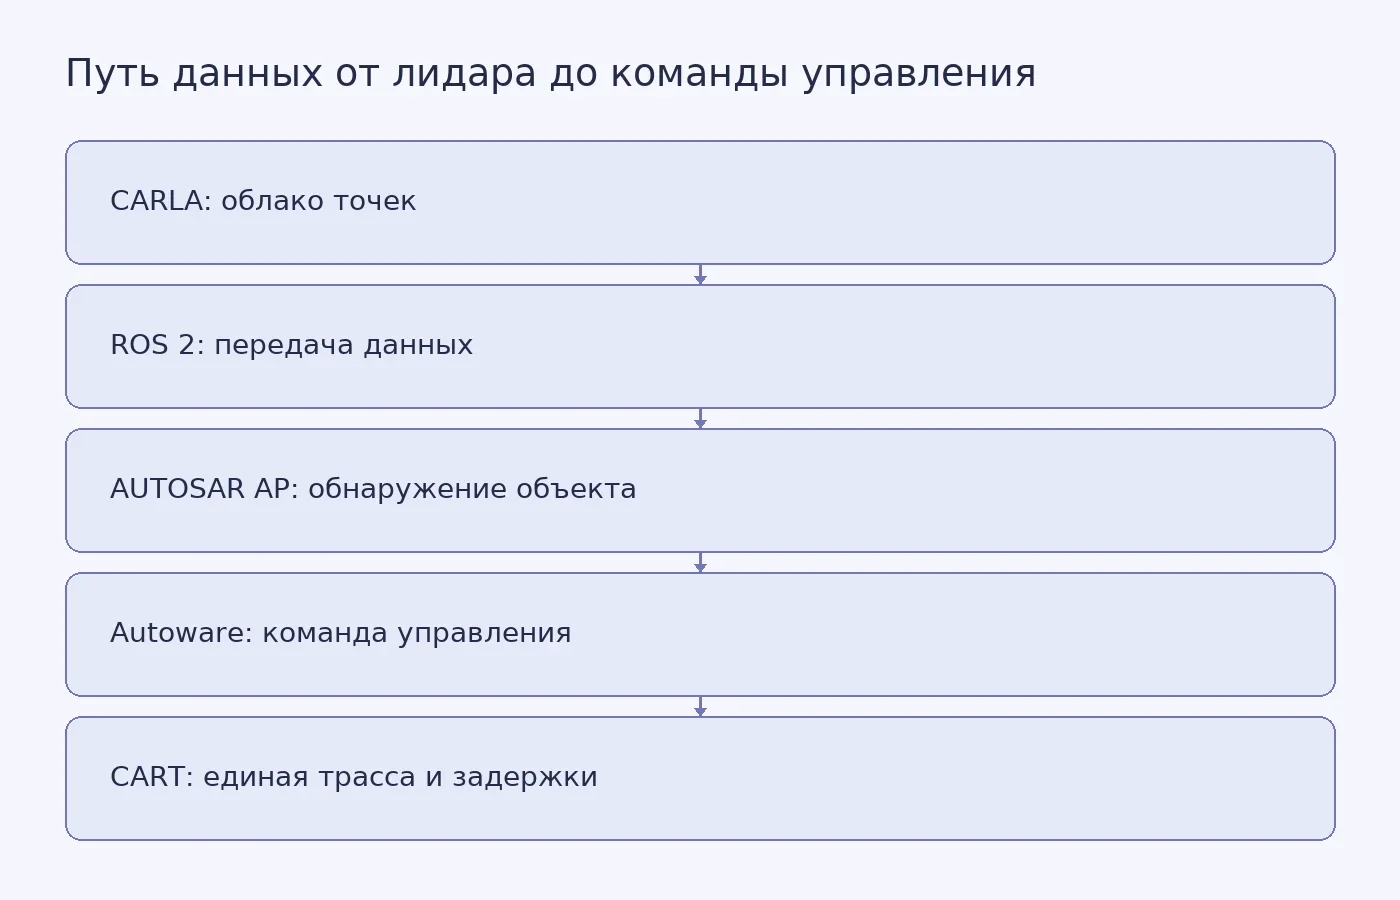
Фото: ThisIsEngineering / Pexels
Похожие статьи
Последние новости и статьи
 Полезные материалы
17
мин
04.10.2026
Почему формальная проверка математических доказательств не гарантирует абсолютной защиты от ИИ-атак
Представим файл с коротким итогом: «Гипотеза доказана». Его проверяют две программы, созданные разными командами, и обе отвечают, что ошибок нет. Для математика это весомое подтверждение. Однако даже два совпавших ответа не дают абсолютной гарантии.Компьютер проверяет не математическую истину вообще
 Полезные материалы
15
мин
04.10.2026
Миллион кубитов: зачем они нужны и какие задачи квантовый компьютер действительно сможет решать
На схеме квантового процессора сотни кубитов выглядят почти как готовая машина: добавим ещё несколько рядов, и можно запускать полезные вычисления. На практике между 256 физическими кубитами и системой, способной долго считать с приемлемой надёжностью, лежит целая инженерная лестница. Кубиты ошибают
 Полезные материалы
13
мин
04.10.2026
Почему один Эль-Ниньо вызывает засухи в одних регионах и наводнения в других
У побережья Перу может становиться влажнее, тогда как в Индонезии в тот же период повышается риск сухой погоды и пожаров. Оба явления способны быть связаны с одной фазой климатической системы Эль-Ниньо, хотя между регионами тысячи километров.Здесь нет переноса одной и той же погоды через океан. Эль-
 Наука
5
мин
03.10.2026
Модель по ДНК оценила срок жизни чёрных голотурий более чем в 120 лет
Чёрные голотурии Holothuria (Microthele) whitmaei могут жить более 120 лет. К такой модельной оценке пришла команда биолога Свена Утики из Австралийского института морских наук, сопоставив образцы ДНК, взятые на Большом Барьерном рифе с разницей в 24 года. О результате 3 октября 2026 года сообщило и
 Наука
3
мин
03.10.2026
В Fe₅GeTe₂ обнаружили плоскую электронную зону с медленным коллективным движением электронов
Исследователи из Чикагского университета обнаружили в слоистом магните Fe₅GeTe₂ зарядово-упорядоченное состояние и плоскую электронную зону. Тысячи или миллионы электронов в ней двигались необычно медленно и согласованно, сохраняя квантовую когерентность. Результаты опубликованы 7 августа 2026 года
 Наука
4
мин
03.10.2026
В урановом теллуриде обнаружили признаки пар Купера выше критической температуры
Физики из Университета Иллинойса в Урбане-Шампейне обнаружили в урановом теллуриде UTe₂ пространственные моды, которые сохранялись после исчезновения основной сверхпроводящей фазы. Исследование опубликовано 3 октября 2026 года в Proceedings of the National Academy of Sciences. Результаты согласуются