
Содержание статьи
Наука
01.10.2026
01.10.2026
4
мин
Исследователи Национального университета Сингапура разработали систему, в которой одна непрерывная искусственная мышца может сокращаться по всей длине или только на выбранных участках. Об этом 30 сентября 2026 года сообщил Tech Xplore со ссылкой на материал университета. Работа опубликована в журнале Science Advances, DOI: 10.1126/sciadv.aei4282.
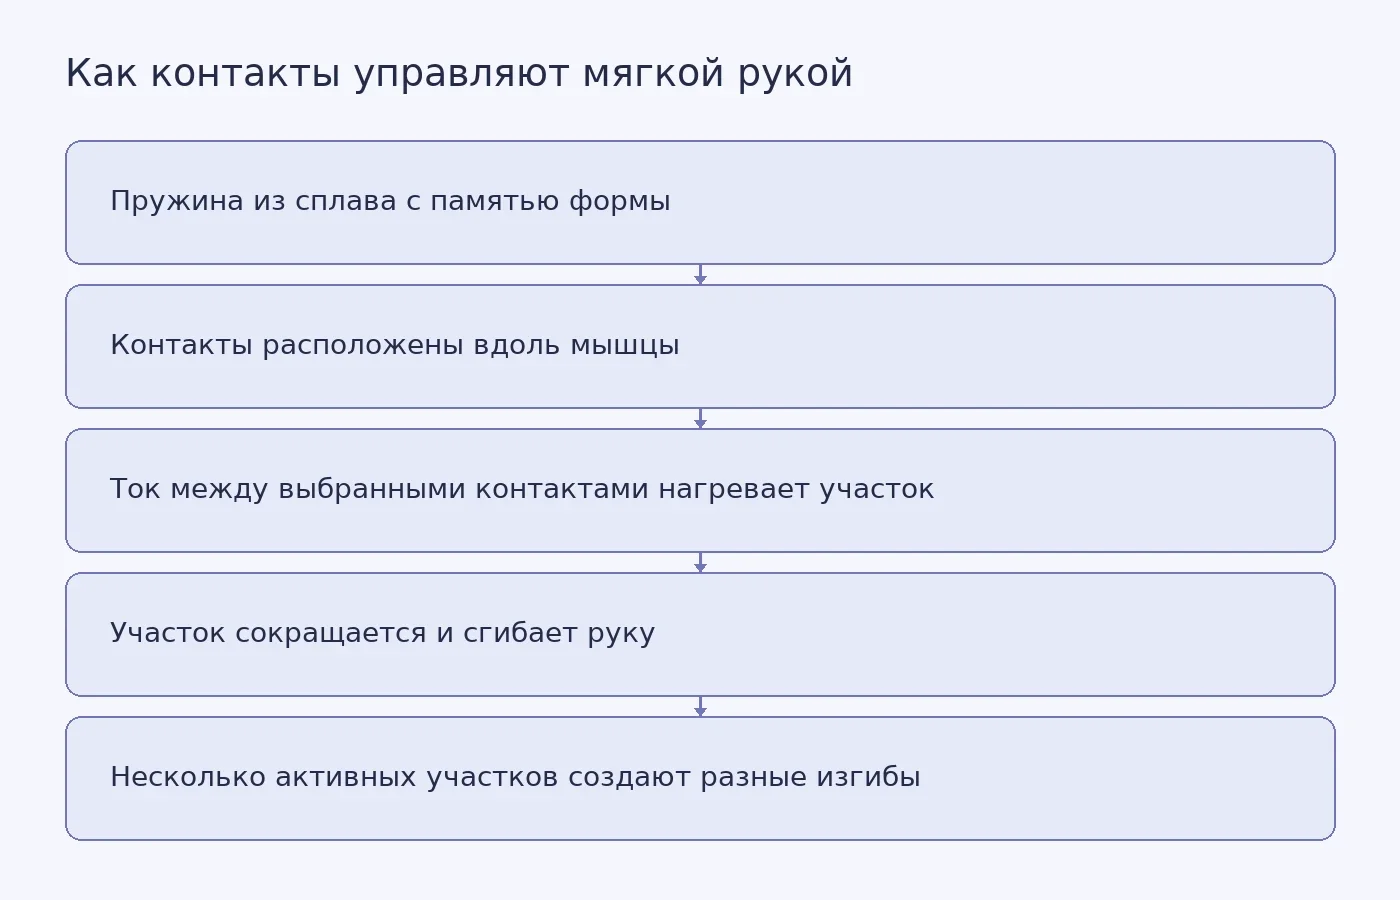
Привод представляет собой пружину из сплава с памятью формы. Когда через металл проходит ток, он нагревается и сокращается. При охлаждении гибкая рама растягивает пружину обратно. Вдоль пружины исследователи разместили электрические контакты. Если подать ток между двумя выбранными контактами, нагревается и сокращается только участок между ними. Переключая пары контактов, можно задействовать всю мышцу как один длинный привод или включать отдельные короткие участки.
Как одна мышца управляет несколькими участками руки
Такой принцип позволяет создавать несколько изгибов без отдельного привода в каждом месте. В одном прототипе четыре непрерывные мышцы управляли шестью секциями мягкой руки. По оценке первого автора работы, для сопоставимого управления обычной конструкции потребовались бы 24 отдельных мотора.
В испытании двух рук длиной 10 сантиметров непрерывная конструкция согнулась на 91 градус, тогда как обычная — на 46 градусов при тех же условиях. Компьютерное моделирование показало, что кончик такой руки может охватывать почти втрое больший объём пространства. При работе всей мышцы как одного участка расход энергии оказался примерно на 40% ниже, чем при независимом управлении четырьмя участками.
Смысл технологии в том, что электрическая схема выбирает место и длину сокращающегося участка мышцы. Представим, что мягкой руке нужно обойти препятствие и достать предмет из узкого проёма. Один набор контактов может включить длинный участок для общего изгиба, а другие — короткие зоны ближе к кончику. Так рука получит несколько последовательных изгибов без изменения своей физической конструкции. Это условный пример принципа работы, а не отдельный результат испытаний.
Для демонстрации на дроне команда собрала руку длиной 60 сантиметров с захватом и шприцем. Разные участки тех же мышц сгибали руку, приводили в действие захват и перемещали поршень шприца. Руку можно было свернуть для перевозки под дроном и развернуть на месте. Вся роботизированная оснастка с поддерживающим оборудованием весила около 450 граммов.
В отдельных демонстрациях подвешенная под дроном рука собирала жидкие и твёрдые образцы через отверстие высотой 2 сантиметра и извлекала предметы, расположенные на разной высоте. Для дронов такая конструкция прежде всего уменьшает число отдельных приводных моторов у основания руки. Это может снизить массу и объём оборудования летательного аппарата, грузоподъёмность которого ограничена.
Исследователи также проверили управление формой руки: с помощью двух непрерывных мышц они задействовали семь участков и воспроизвели очертания букв N, U и S. Камера отслеживала форму руки, а система управления корректировала изгибы.
Подробности о подобных результатах можно сопоставлять при подготовке научной статьи, однако доступный материал не заменяет самостоятельную работу с оригинальной публикацией.
У технологии остаются ограничения. Мышца нагревается током, а возвращается в исходное состояние при остывании, поэтому скорость работы зависит от охлаждения. Исследователи планируют проверить другие формы пружин и теплочувствительные материалы, а также встроенное воздушное охлаждение. Им ещё предстоит изучить, как система будет работать при других размерах, формах и типах искусственных мышц. Доступный материал пересказывает университетское сообщение и не заменяет проверку полного текста статьи Science Advances.
Похожие статьи
 Наука
3
мин
01.10.2026
Импедансная томография показала повреждения внутри 3D-печатной решётки
Международная команда инженеров из Великобритании и Австралии применила электрическую импедансную томографию для наблюдения за повреждениями в 3D-печатных решётчатых материалах. Об исследовании 30 сентября 2026 года сообщил Университет Глазго. Результаты опубликованы в журнале Advanced Functional Ma
 Наука
4
мин
01.10.2026
SWANS передала простые команды между имплантами через ткани тела
Исследователи из Технологического института Джорджии разработали систему SWANS, которая связывает миниатюрные импланты с помощью электрических импульсов, проходящих через ткани тела. Как 30 сентября сообщила Ars Technica со ссылкой на исследование в Science, технологию проверили на куриной и свиной
Последние новости и статьи
 Дипломы
10
мин
02.10.2026
Что оценивает комиссия на защите диплома: критерии и подготовка доказательств
Комиссия на защите диплома оценивает не «красоту» работы, а то, насколько вы как автор понимаете свой результат и можете его доказать. В разных вузах и даже на разных программах одного вуза набор критериев и порядок оценивания отличаются: общие правила задаёт положение о государственной итоговой атт
 Полезные материалы
10
мин
02.10.2026
Почему высокая точность ИИ-модели на случайном разбиении не гарантирует находку новых аптамеров
В октябре 2026 года Центр искусственного интеллекта в химии ИТМО сообщил о выпуске AptaBench — набора данных и протокола проверки для моделей, предсказывающих связывание аптамеров с малыми молекулами. Пресс-релиз приводит конкретные числа: ROC-AUC падает с 0,95 при стандартной проверке до 0,89 на но
 Полезные материалы
10
мин
02.10.2026
Магнитное чувство животных: почему после черепах, монархов и провала на дрозофиле вопрос снова открыт
В сентябре 2026 года The Transmitter опубликовал обзор под заголовком «Finally, a new route for the magnetic-sense field» (DOI 10.53053/POPU4285). Это журналистский текст, а не первичное исследование, и в нём прямо сказано: две основные гипотезы магниторецепции — магнититная и радикально-парная — «l
 Наука
5
мин
01.10.2026
Формальный анализ CAN XL нашёл семь новых уязвимостей поверх известных проблем классического CAN
Исследователи из Технологического института Джорджии, Университета Пердью и Катарского исследовательского института вычислительной техники провели формальный анализ безопасности MAC-подуровня CAN XL — нового стандарта автомобильных сетей, принятого в мае 2024 года. Работа представлена на 35-м симпоз
 Наука
3
мин
01.10.2026
Акриловое стекло разобрали на мономеры при 180–230 °C без растворителя
Группа Афины Анастасаки из ETH Zurich показала, что коммерческий полиметилметакрилат (ПММА) — акриловое стекло, из которого делают плексиглас и оргстекло, — можно разобрать обратно на мономер при 180–230 °C без растворителя. Результат опубликован в Nature Chemistry 2 сентября 2026 года (DOI: 10.1038
 Образование
4
мин
01.10.2026
В США сотни тысяч детей стоят в очереди на субсидию по уходу, и списки не отражают реальную нужду
Агентство Associated Press вместе с изданием EdSurge 3 сентября 2026 года опубликовало анализ данных о субсидиях на детский уход в США. По подсчётам журналистов, весной 2026 года в 23 штатах и округе Колумбия в листах ожидания находились сотни тысяч детей. Данные о листах ожидания и зачислении собир