


Содержание статьи
Студенческая жизнь
02.11.2026
02.11.2026
6
мин
28 октября 2026 года университетское издание Northeastern Global News рассказало, как на кампусе Northeastern University в Сиэтле используют Ford Mustang Mach-E с набором сенсоров. Перепечатку опубликовал TechXplore. Автомобиль массой около 2 270 кг оснащён четырьмя камерами, лидаром, радаром, приёмником GPS, инерциальным измерительным блоком и накопителем на восемь терабайт. Во время поездок он записывает изображения и навигационные данные со скоростью около 10 гигабайт в минуту.
Датчики закреплены на крыше, пристёгнуты к консоли и подголовникам, часть оборудования лежит в багажнике. Курс «Сенсоры и навигация в робототехнике» ведёт профессор электротехники и вычислительной техники Сянь Ли. По его словам, машина служит студентам и преподавателям кампуса рабочим инструментом для сбора данных. Сам Ли признался, что за рулём собственной машины ездит агрессивно, но учебный Mustang вёл осторожно: проехал через центр города, мимо головных офисов Amazon, Microsoft и Meta, с грузом, который требовалось сохранить.
От симулятора к железу
В симуляции препятствие, дорожный знак или соседняя машина появляются по заданным правилам. Запись с реальных сенсоров устроена иначе: датчики стоят в разных точках, часть сигналов приходит с шумом, окружение меняется от кадра к кадру. Публикация описывает это как знакомство с ограничениями оборудования и факторами среды, которые не воспроизвести в симуляции. Ли предлагает студентам брать записи Mustang и проверять на них собственные навигационные алгоритмы.
Синьлэй Ли, магистрант по электротехнике и вычислительной технике, весной 2026 года помогал закреплять часть датчиков. Он говорит, что доступ к такой технике есть не у всех студентов, а ему было интересно оказаться за рулём подобного автомобиля. Установка сенсоров сама по себе учит: от места крепления зависят обзор и характер данных.
Дальше начинается обработка. Камеры дают изображение, лидар строит трёхмерную карту, радар измеряет скорость и расстояние до объектов, GPS указывает положение, инерциальный блок фиксирует ускорение и другие перемещения. Синьлэй Ли называет самой сложной частью работы понимание сильных и слабых сторон каждого датчика и объединение их показаний в общую картину.
Условный пример: если алгоритм ищет пешехода у края дороги, в симуляции объект может быть обведён чётким контуром, а в реальной записи его придётся отличать от бликов, теней и отражений. Пример придуман для объяснения и не описывает конкретное задание курса.
Отдельная задача связана с объёмом данных. Десять гигабайт в минуту означают, что записи нужно хранить и обрабатывать вычислительно, а не как короткий учебный набор. Встроенного накопителя на восемь терабайт хватает не на бесконечные поездки, поэтому материал приходится разбирать и отбирать.
Студенческие проекты и границы автономности
В материале приведены примеры студенческих работ. Синьлэй Ли использовал навигационные данные для технологии, которая помогает людям с нарушением зрения ориентироваться в незнакомых местах; профессору он не родственник. Виттория Биттон, магистрантка по компьютерному зрению и машинному обучению, изучала, как изображения окружающей среды помогают поисково-спасательным операциям при плохой видимости. До Northeastern она почти десять лет работала с конвейерами обработки данных компьютерного зрения, а до выпуска, намеченного на декабрь, получила должность старшего инженера-программиста у производителя электромобилей Rivian. В курсе Ли она выступает наставницей для менее опытных студентов, объясняет устройство сенсоров Mustang и предлагает, что добавить для следующих наборов, например бортовой нейропроцессор. Её идея: система восприятия на основе ИИ, которая строила бы трёхмерную картину окружения в реальном времени.
Элвис Мадиба, до магистратуры по робототехнике работавший программистом в Найроби, говорит, что ошибка в этом курсе считается частью учёбы: «Было очень приятно, меня хорошо поддерживали, и это мне помогло. Не обязательно всегда быть правым на 100%, но если вкладываешь усилия, результат приходит». Он думает о том, как однажды перенести такую модель обучения в Кению.
Учебный проект и серийный автопилот не одно и то же. Сам Ford Mustang Mach-E не выпускают с полным автопилотом: у него есть Ford BlueCruise, система второго уровня по шкале международной ассоциации инженеров SAE International. Она удерживает машину в полосе и управляет круиз-контролем, пока водитель следит за дорогой. Ли и студенты намерены доработать автомобиль: менять алгоритмы в управляющих узлах, включая рулевое управление и тягу, чтобы приблизить машину к третьему уровню. Полностью автономным Mustang пока не стал.
По словам Ли, Tesla с её системой Full Self-Driving (Supervised), то есть полного автономного вождения под контролем водителя, тоже остаётся на втором уровне по той же шкале из шести ступеней, от нулевой до пятой. Машин пятого уровня, которым не нужен водитель, по его оценке, сегодня нет и в следующем десятилетии не появится: до выхода на рынок придётся принять законы и правила, допускающие полное самоуправление.
Публикация описывает опыт одного кампуса и одного курса, а не практику американских вузов в целом. В ней нет замеров, насколько работа с сенсорной машиной улучшает оценки или навыки по сравнению с обучением на симуляциях, и нет полной программы курса с критериями оценивания. Корректный вывод скромнее: студенты получают доступ к реальным записям, учатся учитывать ограничения железа, сводить показания разных датчиков и проверять алгоритмы на данных, которые не подогнаны под удобный пример. Если для собственного проекта нужно разобрать алгоритм по шагам, помогает помощь студентам в программировании.
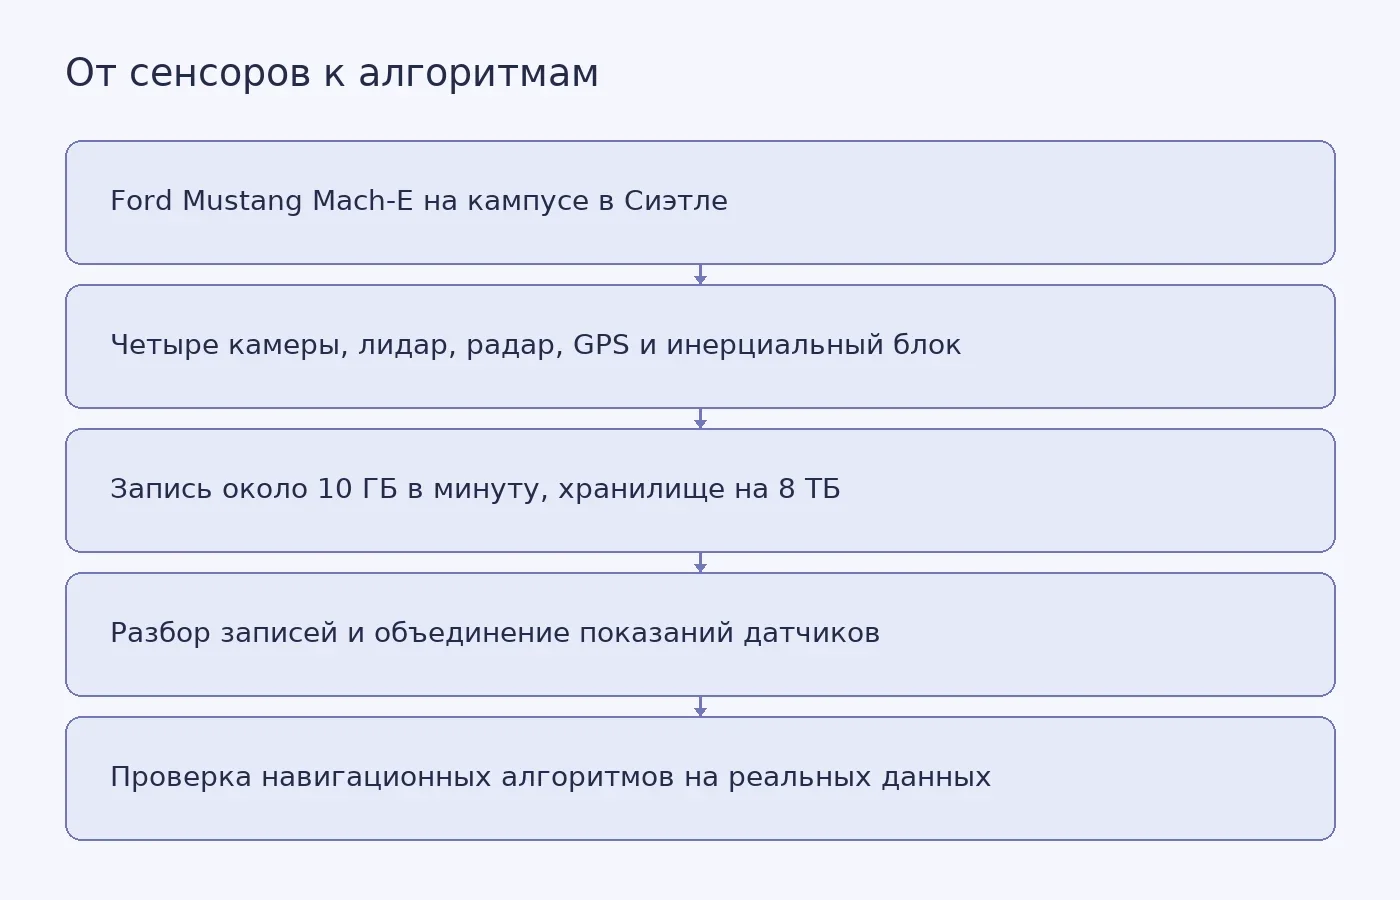
Фото: Harrison Tincher / Pexels
Похожие статьи
 Студенческая жизнь
2
мин
16.10.2026
В СПбГУТ студенты прошли пробные собеседования с рекрутёрами «Ростелекома»
15 октября 2026 года в Санкт-Петербургском государственном университете телекоммуникаций имени профессора М. А. Бонч-Бруевича прошёл День «Ростелекома». Студенты узнали о практиках и стажировках компании, получили консультации по резюме, прошли пробные интервью с рекрутёрами и могли подать заявку на
 Студенческая жизнь
3
мин
30.10.2026
В MIT студенты готовят хэллоуинский эскейп-рум с инструктажем по безопасности
Студенты Массачусетского технологического института (MIT) построили в подвале общежития Next House хэллоуинский эскейп-рум Next Haunt. Перед сборкой участники обязаны пройти инструктаж по безопасности и обучение работе с инструментами. К подготовке с самого начала подключены подразделения MIT Campus
 Студенческая жизнь
2
мин
06.10.2026
В ПетрГУ студенты и эксперты предложили идеи для культурной жизни Карелии
2 октября 2026 года в центре «Точка кипения — Петрозаводск» студенты Петрозаводского государственного университета, преподаватели и приглашённые эксперты обсуждали, каких возможностей не хватает молодёжи в культурной жизни Карелии. На проектной сессии участники анализировали инфраструктуру Петрозаво
 Студенческая жизнь
1
мин
06.10.2026
Студенты ПетрГУ провели практику в Национальной библиотеке Карелии
Некоторые студенты Института педагогики и психологии Петрозаводского государственного университета прошли летнюю практику в Национальной библиотеке Республики Карелия. Об этом университет сообщил 5 октября 2026 года. В рамках проекта «Лето с Национальной библиотекой» практиканты помогали проводить д
 Студенческая жизнь
2
мин
21.10.2026
Студенты и молодые специалисты Карелии могут выиграть поездку на Камчатку за карьерную историю
Студенты и молодые специалисты из Карелии могут до 16 ноября 2026 года принять участие во всероссийском марафоне «Стажерские байки». Нужно опубликовать в соцсетях короткое видео о стажировке, первых собеседованиях, рабочих ситуациях или профессиональном развитии. Авторы лучших историй получат главны
 Студенческая жизнь
2
мин
13.10.2026
«ВБ Тех» рассказала студентам РЭУ о карьерном треке и планах по стипендиям
12 октября 2026 года представители ООО «ВБ Тех» встретились в России со студентами очной программы «Системы и технологии искусственного интеллекта» Российского экономического университета имени Г. В. Плеханова. Компания рассказала о карьерном треке, который уже доступен студентам, и о возможности со
Последние новости и статьи
 Наука
5
мин
02.11.2026
Силиконовые формы и соски разобрали до исходного сырья при 80 градусах
Химики из Берлинского технического университета научились разбирать бытовые силиконовые изделия до диметилдихлорсилана. Это базовое соединение, из которого силикон производят заново. Статья вышла 28 октября 2026 года в журнале Nature. Группа под руководством Мартина Острайха проверила процесс на фор
 Наука
3
мин
02.11.2026
Триоксид мышьяка с децитабином вернул работу мутантному p53: молекулярная ремиссия у четырёх из пяти
В Шанхайском институте гематологии (Китай) Хуасин Сун с коллегами проверил сочетание триоксида мышьяка и децитабина у пациентов с агрессивным острым миелоидным лейкозом (ОМЛ) и миелодиспластическими синдромами (МДС), у которых ген TP53 был изменён мутацией. У четырёх из пяти участников пилотного исс
 Наука
2
мин
02.11.2026
В пещере Таврида нашли остатки двух видов полозов раннего плейстоцена
В пещере Таврида в Крыму нашли остатки сарматского и каспийского полозов раннего плейстоцена. О находке сообщила 1 ноября 2026 года пресс-служба Палеонтологического института РАН в России. Прежде ископаемые останки обоих видов на полуострове относили только к позднему плейстоцену, поэтому новая нахо
 Полезные материалы
13
мин
02.11.2026
Как проверить работоспособность асинхронного Г-триггера на КМОП-транзисторах
Представьте себе инженера, который собирает схему, где два сигнала должны прийти к согласию: выход меняется, только когда оба входа оказались в одном значении. Пока один вход держит ноль, а второй уже поднялся в единицу, выход обязан спокойно сохранять прежнее состояние. На бумаге всё сводится к одн
 Полезные материалы
9
мин
02.11.2026
Гимарайнш и коридор потребления: где кончаются данные и начинается выбор
В Гимарайнше с 2018 года количество отходов на человека уменьшилось на 18%. Это не значит, что город уже живёт в пределах планеты: в репортаже New Scientist говорится, что жители по-прежнему часто выбирают автомобиль, а оценка экологического следа указывает на потребление ресурсов примерно в 2,3 раз
 Дипломы
12
мин
02.11.2026
Старый якорь доверия в пересозданном контейнере: почему после смены корневого KSK резолвер отвечает SERVFAIL
Резолвер, который не может ответить на google.com, обычно означает сбой сети или провайдера. В прогонах, описанных 31 октября, причина была другой. Контейнер с BIND 9.16.50 из Debian 11, запущенный с пустым каталогом состояния, вернул SERVFAIL на подписанный iana.org, на dnssec-failed.org, где SERVF