
Содержание статьи
Полезные материалы
05.10.2026
05.10.2026
13
мин
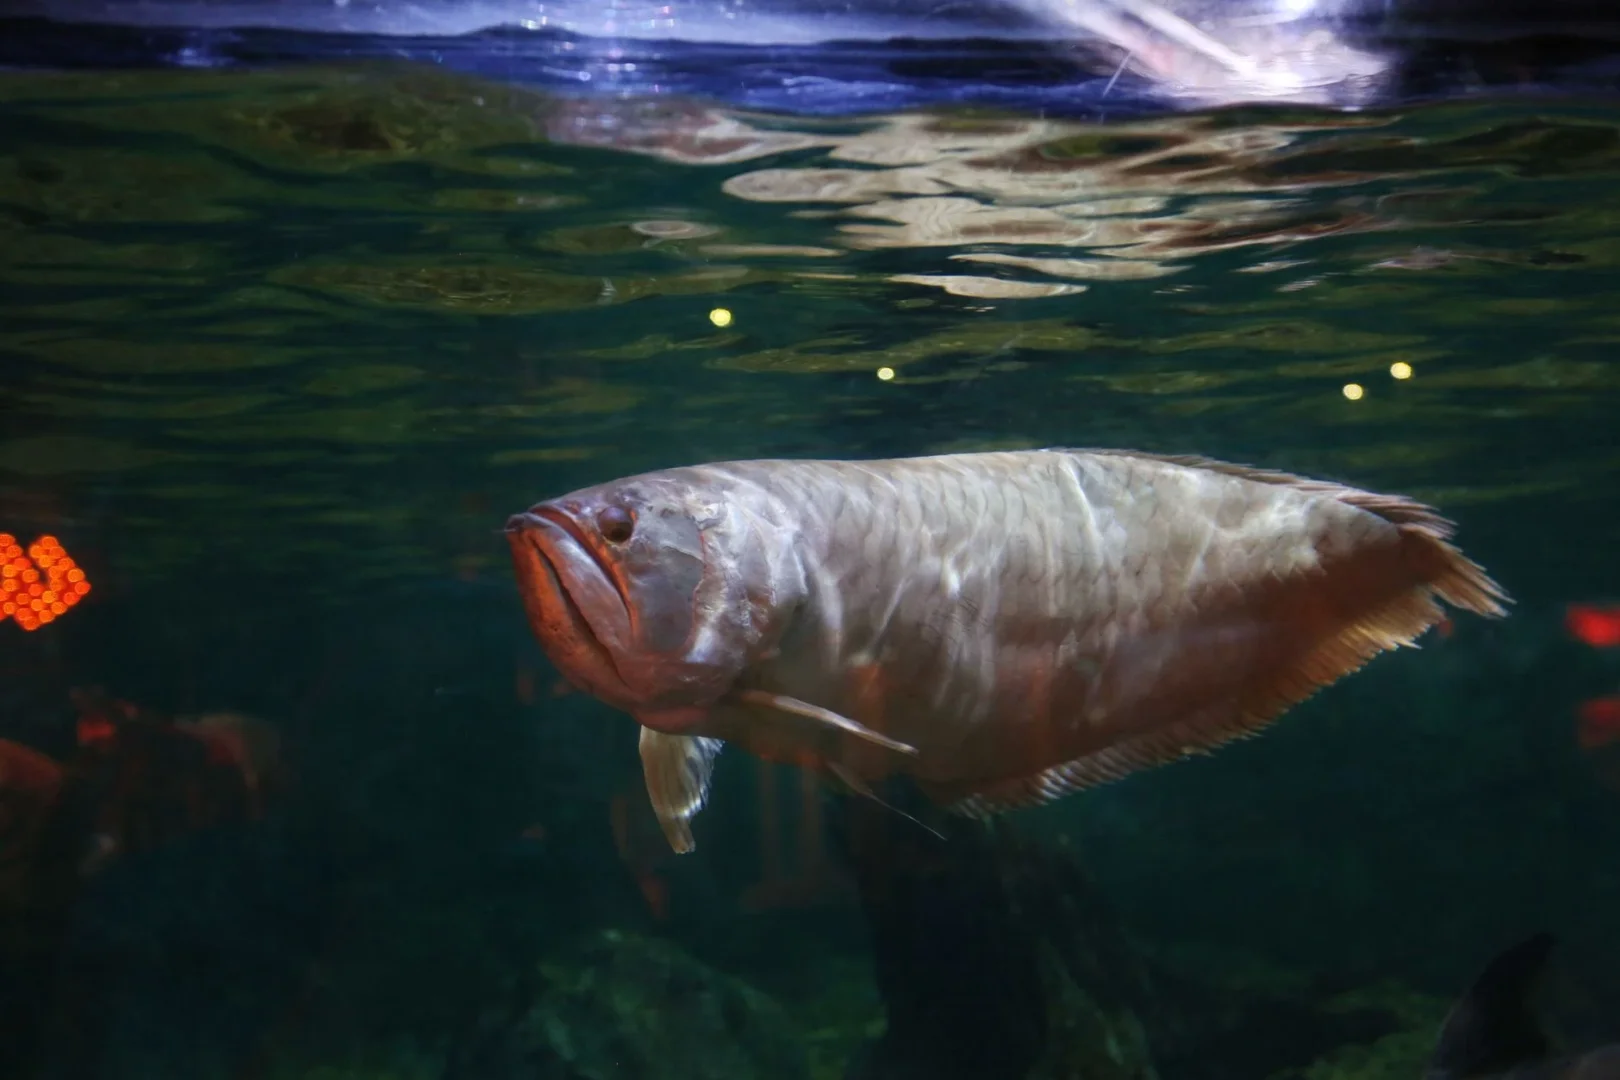
Сельдяного короля (Regalecus glesne) почти невозможно изучать живым: это самая длинная из ныне живущих лучепёрых рыб, она достигает не менее восьми метров, обитает в мезопелагиали и в неволе не содержится. После смерти её тело легко распадается на фрагменты. Поэтому, когда в сентябре 2026 года в журнале Ichthyology & Herpetology вышла работа о мускулатуре и скелете спинного плавника этой рыбы, её авторам пришлось собирать картину из восьми музейных экземпляров, гистологических срезов, микро-КТ и архивной подводной съёмки. Работа опубликована под DOI 10.1643/i2025091, её первый автор — Gabriel Vinícius Felix Afonso, среди соавторов — Eric J. Hilton, Robert Shepherd, Anastasia Koivikko, Ofek Peretz, Teresa J. Porri, Taylor Lunningham, Katherine E. Bemis и William E. Bemis; аффилиации включают Корнеллский университет, Институт морских наук Вирджинии, Смитсоновский институт и Национальную службу морского рыболовства США.
Поводом для разговора послужил популярный пересказ на Naked Science: там сказано, что профессор Корнеллского университета Роб Шеперд поставил задачу создать крупного бесшумного подводного робота для мониторинга океана по заказу Управления военно-морских исследований США. Это сообщение полезно как отправная точка, но оно не заменяет первичную статью: в доступном тексте самой работы нет формулировки задачи построить конкретного робота, а биомиметика обсуждается как перспектива, а не как выполненный инженерный проект. Ниже — разбор того, что именно нашли авторы, как они это проверяли и где заканчивается измеренное и начинается интерпретация.
Что вообще необычного в этом плавании
Большинство длиннотелых морских животных плавает, изгибая всё тело, как угорь. Сельдяной король устроен иначе. Кроме боковой ундуляции он использует удлинённый спинной плавник, вдоль которого бегут однонаправленные или встречные волны. Такой способ — плавание с лентовидным плавником — независимо возникал у костных рыб несколько раз; похожий механизм есть у гимнотовидных ножетелок, у которых вытянут анальный плавник. Именно изучение ножетелок подтолкнуло инженеров к идее биомиметического движителя, и авторы новой работы прямо ссылаются на эту линию исследований.
Важная деталь: сельдяной король при таком плавании держит туловище почти жёстко. По архивным наблюдениям Benfield и соавторов (2013), рыба может плыть с лентовидным плавником минутами, а затем перейти на боковые изгибы тела, чтобы ускориться. Средние вертикальные скорости в тех наблюдениях составляли 14,20 и 16,35 см/с для двух особей — то есть речь о сравнительно медленном, маневренном режиме, а не о рывке.
Как устроен один «мотор» плавника
Авторы вводят рабочее понятие: костно-мышечная единица. Это полный спинной птеригиофор (опорный элемент плавника) вместе с его лучом и мышцами. В одном изученном экземпляре таких единиц оказалось 401. Каждый луч спинного плавника опирается не на один, а на части двух почти вертикальных птеригиофоров: задняя ветвь одного и передняя ветвь следующего совместно поддерживают дистальный радиалий и связанный с ним луч.
Ключевое звено — соединение дистального радиалия с поддерживающими проксимально-средними радиалиями. Авторы описывают его так: «Каждый дистальный радиалий имеет шаровидное соединение с поддерживающими его проксимально-средними радиалиями, и это позволяет лучу плавника вращаться». Во время плавания, по их формулировке, «каждый луч спинного плавника может вращаться на 360° в шаровидном суставе дистального радиалия, имитируя диапазон движений, похожий на диапазон движений механического джойстика».
Движение обеспечивают три парные мышцы: наклоняющая (inclinator), поднимающая (erector) и опускающая (depressor). Все три имеют по четыре парных места прикрепления на радиалиях и луче. Наклоняющая мышца состоит из двух–пяти пучков волокон и крепится и к дистальному радиалию, и к основанию луча, и к килям соседних птеригиофоров. Поднимающая и опускающая мышцы лежат глубже и крепятся к основанию луча. Авторы предполагают, что волокна этих мышц сокращаются и расслабляются независимо и в определённой последовательности: луч уходит вбок, затем вперёд, затем в другую сторону, и так описывает круг. Именно из таких вращений отдельных лучей складывается волна вдоль всего плавника.
Ещё одна деталь, отличающая сельдяного короля от близких родственников: его лучи гладкие, неветвящиеся и несегментированные, то есть монолитные. У типичных лучепёрых рыб луч состоит из двух половин (гемитрихий), которые могут скользить друг относительно друга и изгибаться при разном усилии мышц. Авторы не смогли напрямую по доступным видео определить, происходит ли такое скольжение у Regalecus, но строение луча и характер прикрепления мышц заставили их предположить другое: отдельный луч работает скорее как сужающаяся мачта, поддерживающая мембрану плавника, и может вращаться в шаровидном суставе.
Откуда взялись данные
Материал собран из трёх коллекций: Музея позвоночных Корнеллского университета, ихтиологической коллекции Института морских наук Вирджинии и Национального музея естественной истории Смитсоновского института. Изучены восемь экземпляров Regalecus glesne разного размера — от 177,9 мм стандартной длины до почти трёхметровых. Применялись просветление и двойное окрашивание на хрящ и кость, препарирование для изучения мускулатуры, гистологические срезы толщиной 6 мкм с окрашиванием гематоксилином и эозином и модифицированным тетрахромом, а также микро-КТ (Bruker Skyscan 1276, напряжение 100 кВ, размер пикселя 40 мкм) с дополнительным окрашиванием йодом.
Кинематику изучали не в эксперименте, а по архивному видео: авторы разобрали 2,4-секундный фрагмент записи Benfield и соавторов (2013), сделанной с подводного аппарата в северной части Мексиканского залива на глубине 100–102 м. Из клипа извлекли 16 кадров. Метка времени на исходной записи была недостаточно точной, поэтому интервал между кадрами оценивали по частоте кадров с погрешностью около ±4 мс. Это принципиально: перед нами наблюдение за живой рыбой в естественной среде, а не контролируемый опыт.
Что видно на видео и что из этого следует
На записи спинной плавник находится практически в постоянном движении. Волны идут от головы к хвосту и от хвоста к голове, встречаются в узловой точке и там сливаются. Гребни волн хорошо заметны, потому что лучи в них сбиваются в пучки: в головной волне пучки направлены вперёд, в хвостовой — назад. Авторы проследили, как положение гребней меняется от кадра к кадру, и отметили, что соседние лучи переходят из разведённого положения в сгруппированное очень быстро.
Насколько быстро — здесь стоит быть осторожным. Авторы пишут: «Мы оцениваем, что эти движения происходят порядка миллисекунд, но для получения более точных оценок потребуется подготовить и изучить высокоскоростные видео». То есть это предварительная оценка, а не измеренная величина. Из неё, однако, следует важный вывод: управление мышцами плавника должно быть очень тонким, иначе соседние лучи не смогли бы так согласованно менять положение.
Вперёд или вверх?
Здесь начинается самое интересное для инженеров. Авторы измерили геометрию плавника: угол его прикрепления к оси тела близок к 0°, аспектное отношение (высота к длине) они консервативно оценили примерно в 0,012, а число волн вдоль плавника — не менее 17. Затем они подставили эти параметры в симуляцию Sprinkle и соавторов (2017). По этой симуляции плавание с лентовидным плавником у Regalecus glesne должно давать заметно больше вертикальных движений (heave), чем тяги вперёд (axial thrust).
Это важная оговорка. Вывод о преобладании вертикальной составляющей получен не прямыми измерениями тяги, а подстановкой параметров в чужую модель. Авторы и сами оговариваются, что значения аспектного отношения и числа волн у сельдяного короля выходят далеко за пределы диапазонов, для которых эта симуляция строилась. Так что перед нами скорее указание на направление, чем измеренный баланс сил.
Где заканчивается биология и начинается робототехника
Биомиметический раздел статьи написан осторожно. Авторы напоминают, что задача построить робота на лентовидном плавнике стоит с ранних описательных работ 1980-х годов, и перечисляют целую линию исследований — от MacIver и соавторов (2004) до Hartmann и соавторов (2025). Одна из трудностей — размер actuators: каждая из примерно 400 костно-мышечных единиц сельдяного короля, функционально сравнимая с приводом для плавающего робота, имеет высоту около 10–20 мм (без учёта луча и мембраны), ширину 5–10 мм и толщину 5–10 мм. Авторы считают, что био-гибридные мышечные приводы и диэлектрические эластомерные приводы уже позволяют надеяться на создание мягкого робота с несколькими сотнями лучей.
Отдельно они разбирают вопрос вращения искусственных лучей. Инженерное решение Xia и соавторов (2023) добавило пассивные вращательные степени свободы у основания лучей — то есть задача, как вращать луч, была решена в механике раньше, чем биологи описали природный механизм. Авторы называют это интересным совпадением и формулируют будущую задачу так: «Будущая задача робототехники — включить ещё более простые механизмы вращения, возможно основанные на шаровидном суставе между проксимально-средними радиалиями и связанным дистальным радиалием у сельдяных королей».
Здесь важно не перепутать статус. В статье нет описания собранного робота, нет испытаний прототипа и нет измерений шума или эффективности. Есть анатомо-функциональное исследование с разделом о перспективах. Популярный пересказ, приписывающий работе заказ ВМС США и намерение создать конкретную машину, выходит за рамки того, что подтверждается доступным текстом первичной статьи.
Что осталось непроверенным
Ограничения честно обозначены самими авторами, и их стоит держать в голове. Полный текст статьи доступен только по подписке, так что часть деталей методики и результатов мы видим через абстракт и открытые фрагменты. Живой сельдяной король в неволе не содержится, поэтому кинематика изучена по архивной съёмке, а не по контролируемому эксперименту. Авторы прямо пишут, что не смогли по доступным видео определить, скользят ли левая и правая гемитрихии друг относительно друга. Оценка скорости движений лучей предварительная. Вывод о преобладании вертикальных движений опирается на симуляцию, а не на прямые измерения. Наконец, сравнение с близкими родственниками (Trachipterus, Zu) показало различия в прикреплении наклоняющей мышцы, и авторы предлагают изучить это в будущих работах.
Для читателя, который следит за биомиметикой, смысл работы двойной. С одной стороны, она даёт конкретную анатомическую схему: шаровидный сустав, три пары мышц, монолитный луч, сотни независимых единиц. С другой — она показывает, насколько осторожно биологи относятся к переносу природного механизма в инженерию: между «мы описали, как это устроено» и «мы построили работающего робота» лежит дистанция, которую в этой статье никто не проходил. Если вам интересно, как в научной работе отделяют измеренный результат от интерпретации и перспективы, посмотрите материал о том, как провести критический анализ научной статьи — он разбирает ровно эту границу.
Остаётся открытый вопрос, который авторы не решают: если плавание с лентовидным плавником у сельдяного короля даёт больше вертикальных движений, чем тяги вперёд, то как именно рыба управляет направлением и скоростью? Ответ на него потребует либо высокоскоростной съёмки в естественной среде, либо, что пока невозможно, содержания живой рыбы в контролируемых условиях.
Источники и литература
- «Рыба Судного дня» вдохновила ученых на создание бесшумного подводного робота — пресс-релиз; доступный текст страницы
- Dorsal-Fin Musculoskeletal System of Oarfishes (Regalecidae): Fin Rays as Rotating Elements in an Undulatory System — рецензируемая публикация; полный текст веб-страницы
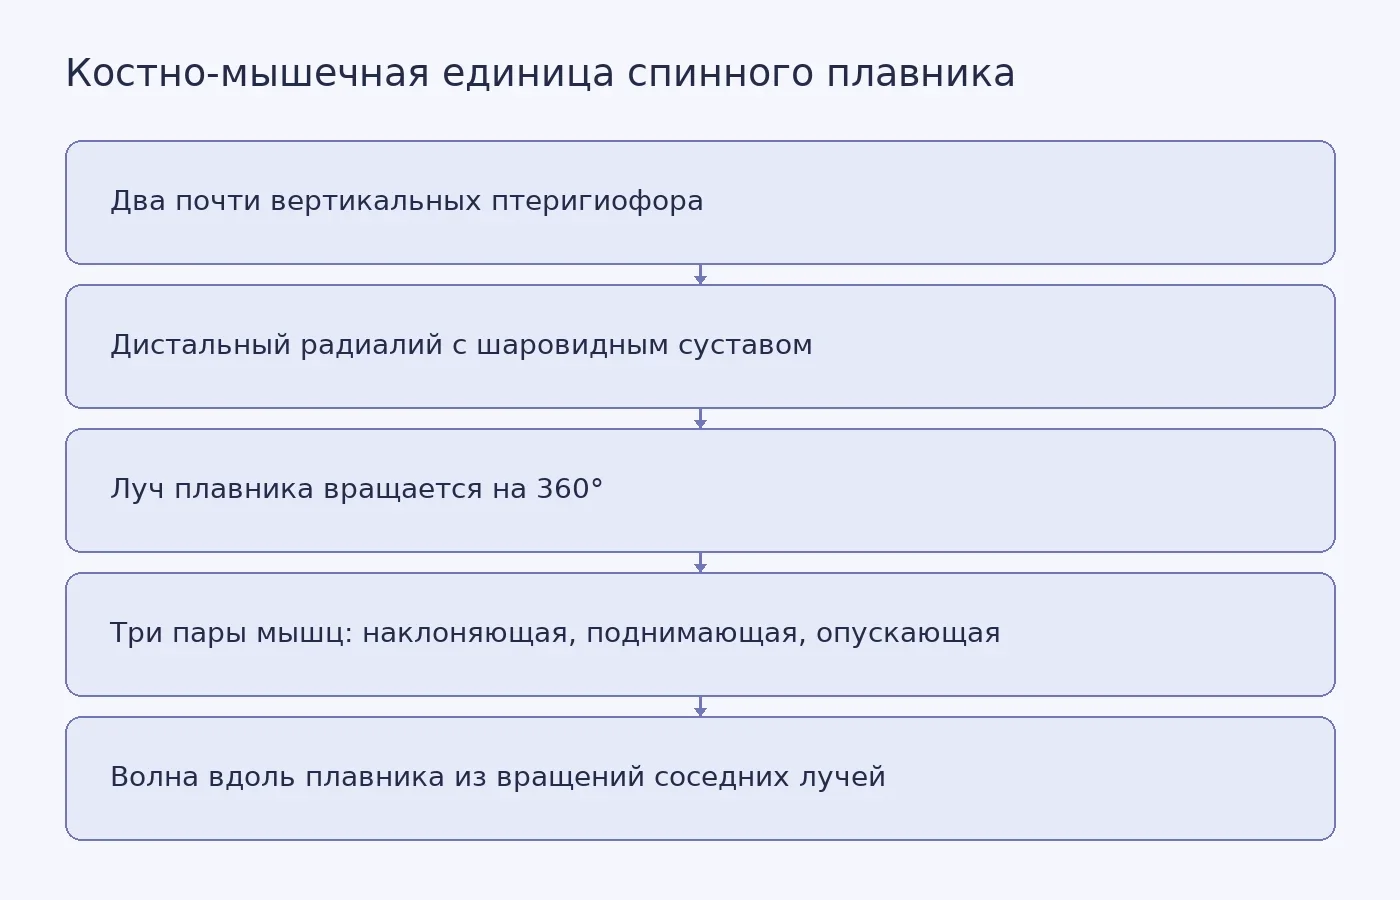
Фото: Piya Nimityongskul / Pexels


Похожие статьи
 Полезные материалы
8
мин
28.09.2022
72977
Как получить красный диплом в университете?
Красный диплом – это документ особого образца, подтверждающий получение высшего образования и выдающийся выпускникам, окончившим учебное заведение с максимально-высокими баллами. Что дает диплом с отличием? Привилегии при трудоустройстве при устройстве на должность, соответс
 Полезные материалы
10
мин
27.02.2026
1
Как получить грант или стипендию: DAAD, Erasmus, РФФИ, Fulbright
Гранты и стипендии – это финансовое вознаграждение молодых талантов в лице начинающих исследователей, студентов и аспирантов за весомый вклад в развитие направления или доказанную академическую мотивацию. Такие поощрения упростят процесс интеграции в глобальную экономическую среду, укрепят лок
 Полезные материалы
11
мин
04.04.2026
0
Как учиться без денег за границей
Учиться за границей можно совершенно бесплатно за счет государственных грантов, программ обмена, университетских стипендий и т.д. Абитуриенты также могут поступить на обучение в страны, предлагающие символические суммы оплаты за обучение. В этом материале рассмотрим стратегии выбора подходящей ст
 Полезные материалы
7
мин
14.02.2022
10219
Как получить президентские гранты?
Гранты Президента РФ – это финансовая поддержка молодых ученых в решении современных проблем определенных научных направлений. Получить материальную компенсацию могут кандидаты/доктора наук, руководители коллективов с талантливыми подопечными и.т.д. Требования к претендентам на полу
 Полезные материалы
14
мин
05.10.2026
Экзоскелеты: что определяет пользу и что мешает внедрению
Весной 2026 года добровольцы Seattle Mountain Rescue начали выходить на маршруты в горах Тихоокеанского Северо-Запада США с устройством на бёдрах и пояснице. Это не броня и не страховочная система, а активный экзоскелет Hypershell X Ultra. По описанию спасательной организации, лёгкая силовая констру
 Полезные материалы
11
мин
27.02.2026
1
Лучшие инструменты для анализа данных в дипломе и диссертации: SPSS, R, Python, Excel, NVivo
Инструменты для анализа данных помогут грамотно интерпретировать результаты, соблюсти требования к технической точности, учесть специфику данных. Такие помощники помогут подобрать адекватные методы обработки информации, обеспечить воспроизводимость результатов в соответствии со сложностью проблемы.
Последние новости и статьи
 Полезные материалы
16
мин
05.10.2026
Что действительно известно о пользе сауны для сердца, мозга и настроения
В жаркой сауне пульс учащается, кожные сосуды расширяются, кровоток перераспределяется, а температура тела растёт. По нагрузке на систему кровообращения эта реакция отчасти напоминает лёгкую или умеренную тренировку, хотя мышцы не выполняют сопоставимой работы. Такое сходство помогает сформулировать
 Полезные материалы
8
мин
05.10.2026
Почему скорость облучения важна в экспериментах о космической радиации
Крыса получает 1,5 грея за минуты. Космонавт на пути к Марсу набирает сопоставимую дозу за месяцы. Формально это одна и та же величина, но биология редко реагирует только на итоговую цифру. Именно на этом стыке расходятся два текста, вышедшие почти одновременно: рецензируемая статья в PLOS One и ред
Полезные материалы
14
мин
05.10.2026
Экзоскелеты: что определяет пользу и что мешает внедрению
Весной 2026 года добровольцы Seattle Mountain Rescue начали выходить на маршруты в горах Тихоокеанского Северо-Запада США с устройством на бёдрах и пояснице. Это не броня и не страховочная система, а активный экзоскелет Hypershell X Ultra. По описанию спасательной организации, лёгкая силовая констру
 Наука
2
мин
04.10.2026
Текстильное покрытие увеличило урожай клубники в 3,56 раза
Клубника под покрытием Plant Armor дала в 3,56 раза больше собираемых ягод, чем клубника без него, в тоннельных полевых испытаниях в США. Исследование команды Университета штата Северная Каролина охватило три сезона выращивания. Статью опубликовали 24 сентября 2026 года в журнале Agriculture, а унив
 Наука
3
мин
04.10.2026
В испытании EVITA витамин C не замедлил рост клеток, но дал предварительный сигнал по выживаемости
В рандомизированном двойном слепом исследовании EVITA ежедневный прием 1000 мг витамина C не замедлил рост предраковых или раковых клеток крови. При медианном наблюдении 33,6 месяца в группе витамина C умерли 11 участников, а в группе плацебо 24. Исследователи считают эту разницу поисковым сигналом,
 Наука
4
мин
04.10.2026
Миндалина и стриатум: у мышей нашли цепь, связанную с навязчивым поведением
Команда Джошуа Плоткина из Школы медицины Ренессанс при Университете Стоуни-Брук описала связь, которой раньше не видели: от миндалины к дорсолатеральному стриатуму (DLS) идут прямые сигналы. Работа вышла в журнале Neuron, её первый автор — постдок Закари Хобел. Результат получен на мышах: животным