
Содержание статьи
Наука
02.10.2026
02.10.2026
3
мин
Исследователи из Школы промышленной и системной инженерии H. Milton Stewart Технологического института Джорджии предложили метрику Mutual Information Surprise, которая должна помогать автономным системам распознавать события, требующие пересмотра текущего представления об обстановке. Материал о работе опубликован 1 октября 2026 года на Tech Xplore при участии Georgia Institute of Technology; статья вышла в INFORMS Journal on Data Science.
Концепцию разработали Сяо Лю, Иньсун Ван и Цюань Цзэн, проектом руководит профессор Юй Дин. Авторы связывают неожиданность не только с редкостью события или изменением прежних убеждений системы, но и с приростом знания.
Чем отличаются три способа измерить неожиданность
Shannon Surprise в первую очередь показывает, насколько редко наблюдаемое событие. Чем ниже его ожидаемая вероятность, тем сильнее такая неожиданность. Однако редкая деталь не обязательно важна для решения задачи. По примеру авторов, система может обратить внимание на конкретную модель припаркованного автомобиля, хотя люди обычно не сочли бы это событие неожиданным.
Bayesian Surprise оценивает другое: насколько новое наблюдение изменило убеждения системы. Авторы считают, что и этот критерий не всегда совпадает со значимой для человека неожиданностью. В их иллюстрации он может не выделить внезапно плохой результат студента, который обычно получает высокие оценки. Это именно поясняющий пример исследователей, а не описание проведённого эксперимента.
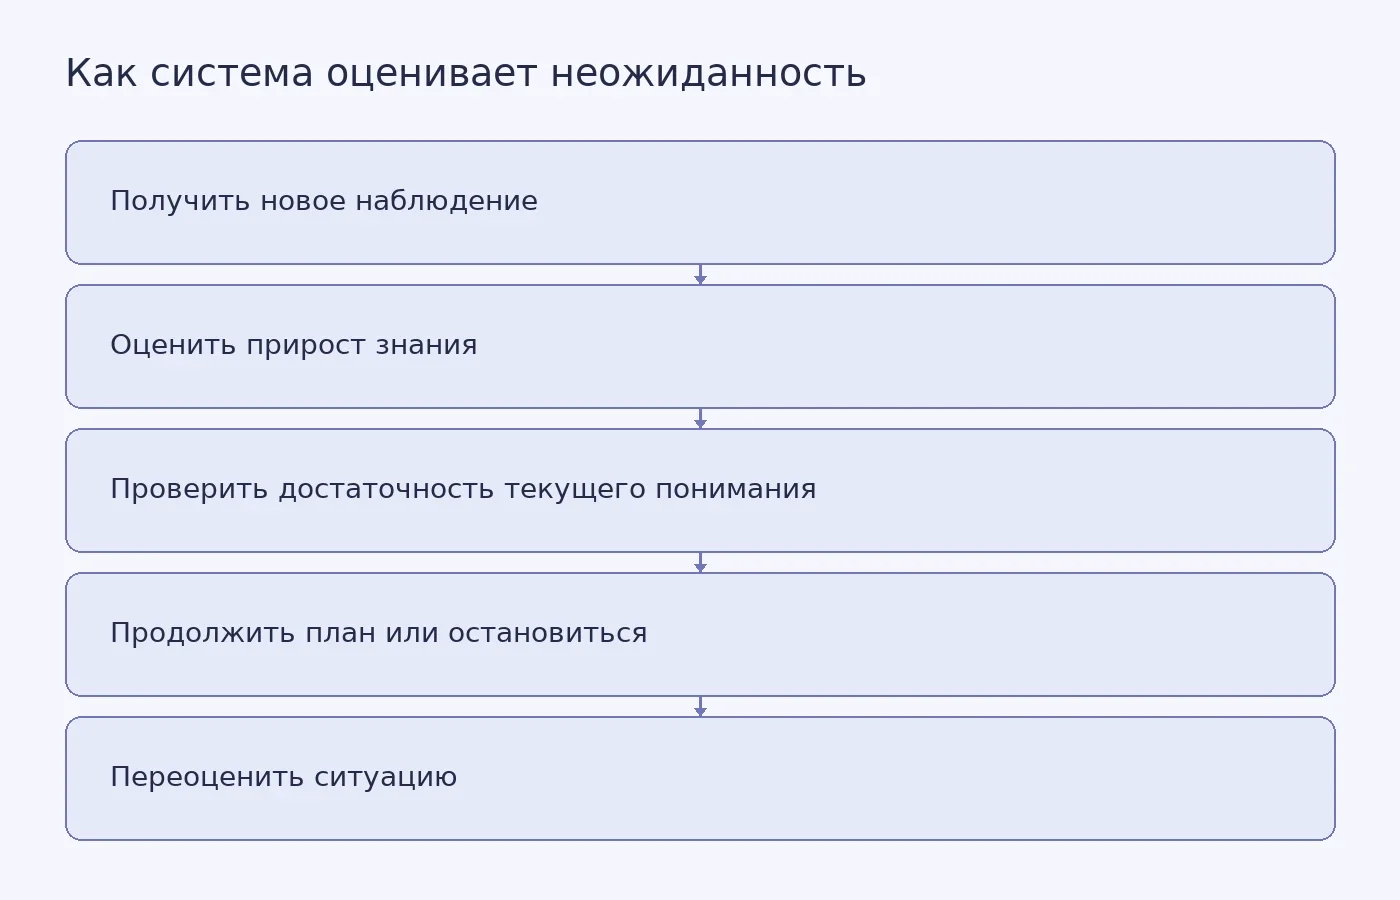
Mutual Information Surprise определяет неожиданность через получение нового знания и изменение познавательного состояния системы. По замыслу разработчиков, метрика должна отмечать моменты, когда прежнего понимания уже недостаточно, и не реагировать на редкие, но бесполезные для текущего решения детали.
Для автономной системы такой показатель может стать сигналом выбора между двумя действиями: продолжить выполнять план или временно остановиться и заново оценить происходящее. Сама метрика не нажимает кнопку остановки — предполагается, что её результат будет использовать механизм принятия решений робота, ИИ-агента или автоматизированного производства.
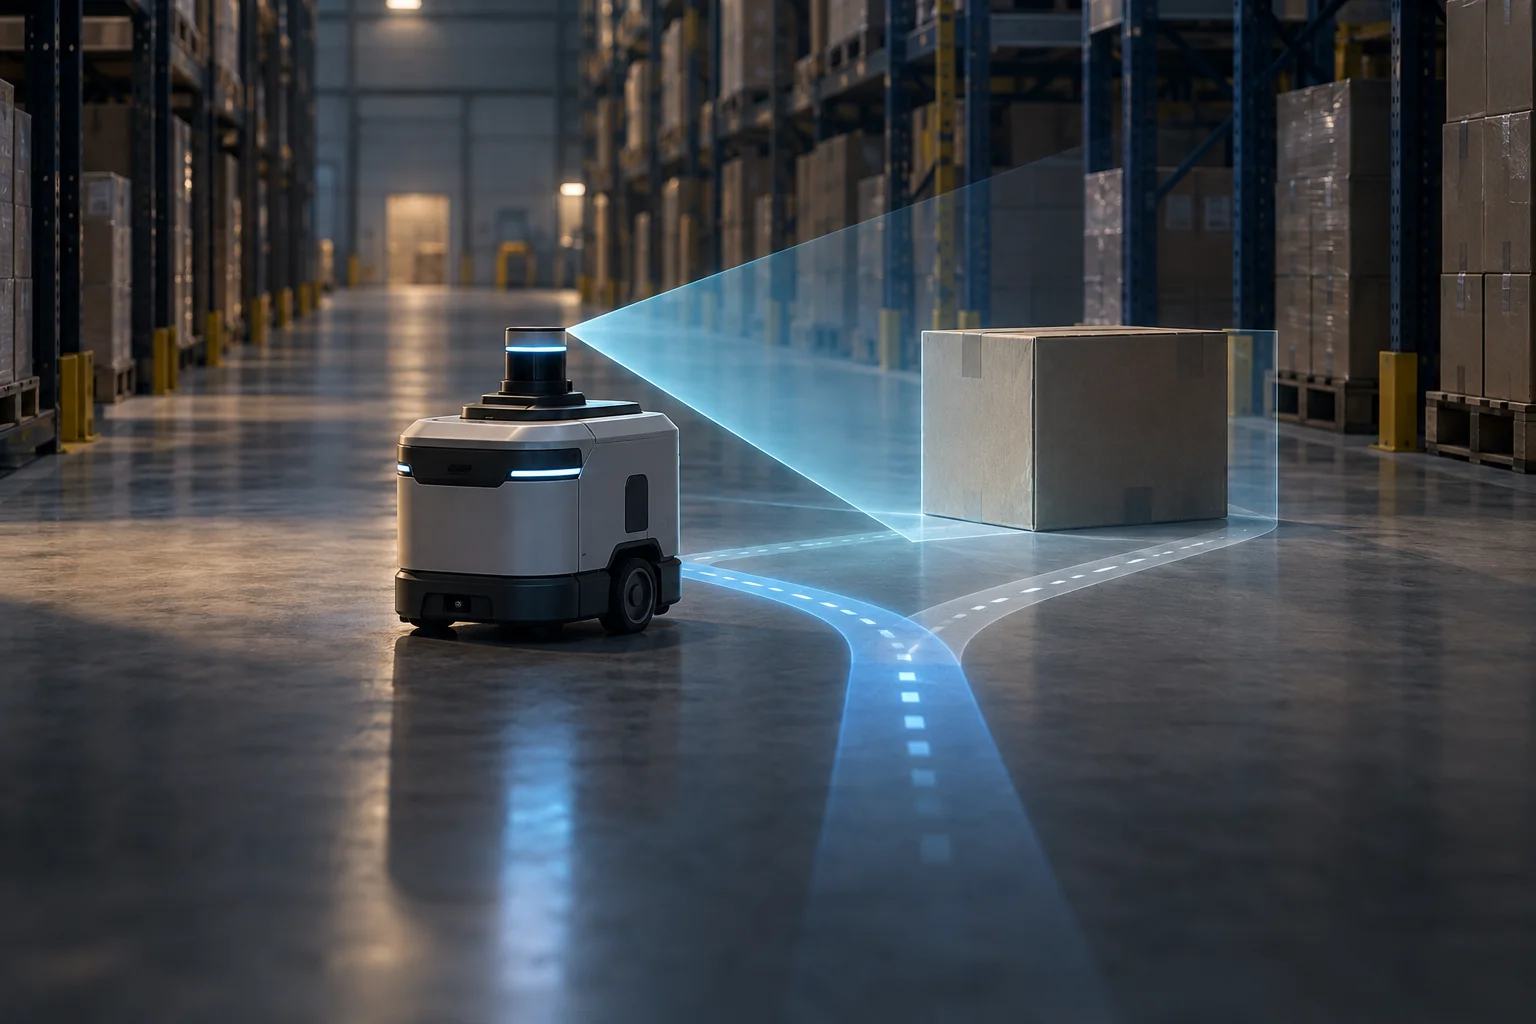
Представим, что складской робот движется по знакомому маршруту и замечает тележку необычного цвета. Если эта деталь редкая, но не влияет на проезд, система продолжит движение. Если же датчики обнаружат незнакомое препятствие, из-за которого прежнее представление о свободном маршруте перестало работать, робот мог бы остановиться, проверить обстановку и запросить вмешательство человека. Это условная иллюстрация возможного применения, а не результат испытаний конкретного робота.
В доступном материале Tech Xplore не приведены формула Mutual Information Surprise, численные результаты, устройство экспериментов или сравнение точности трёх метрик. Также не сообщается, что новая схема уже установлена на роботах и доказала способность безопасно ими управлять. Поэтому работу пока следует рассматривать как предложенный подход к выбору значимых неожиданностей, а не как готовую систему защиты от ошибок.
Разграничивать определение метрики, предполагаемое применение и подтверждённые результаты особенно важно при подготовке научной статьи: в данном случае возможность остановки и пересмотра плана обозначена авторами как перспектива.
Похожие статьи
 Наука
5
мин
02.10.2026
В Западной Антарктиде нашли самые южные известные следы частых лесных пожаров
Учёные обнаружили самые южные из известных свидетельств частых низкотемпературных лесных пожаров. Следы сохранились в морском керне, поднятом в 2017 году со шельфа Западной Антарктиды, примерно в 900 км от тогдашнего Южного полюса. Исследование опубликовано 7 сентября 2026 года в журнале Communicati
 Наука
4
мин
02.10.2026
Персональная оценка защиты от COVID-19 исправила восприятие риска, но не доказала рост вакцинации
Персональная оценка вероятной защиты от COVID-19 точнее общих информационных сообщений исправляла ошибочные представления людей о собственном риске. Об этом 1 октября сообщил Университет Райса по итогам исследования 882 взрослых жителей США в возрасте от 18 до 93 лет. Через два месяца эффект сохраня
 Наука
4
мин
02.10.2026
Тарифы на канадское электричество могут повысить выбросы и риск дефицита мощности
Исследователи из Корнеллского университета Сиюань Ван и Фэнци Ю оценили, что произойдёт с энергосистемой штата Нью-Йорк, если обложить пошлиной или экспортной надбавкой электричество из канадских провинций Онтарио и Квебек. Работа опубликована 1 октября 2026 года в Nature Communications. Поводом ста
 Наука
4
мин
02.10.2026
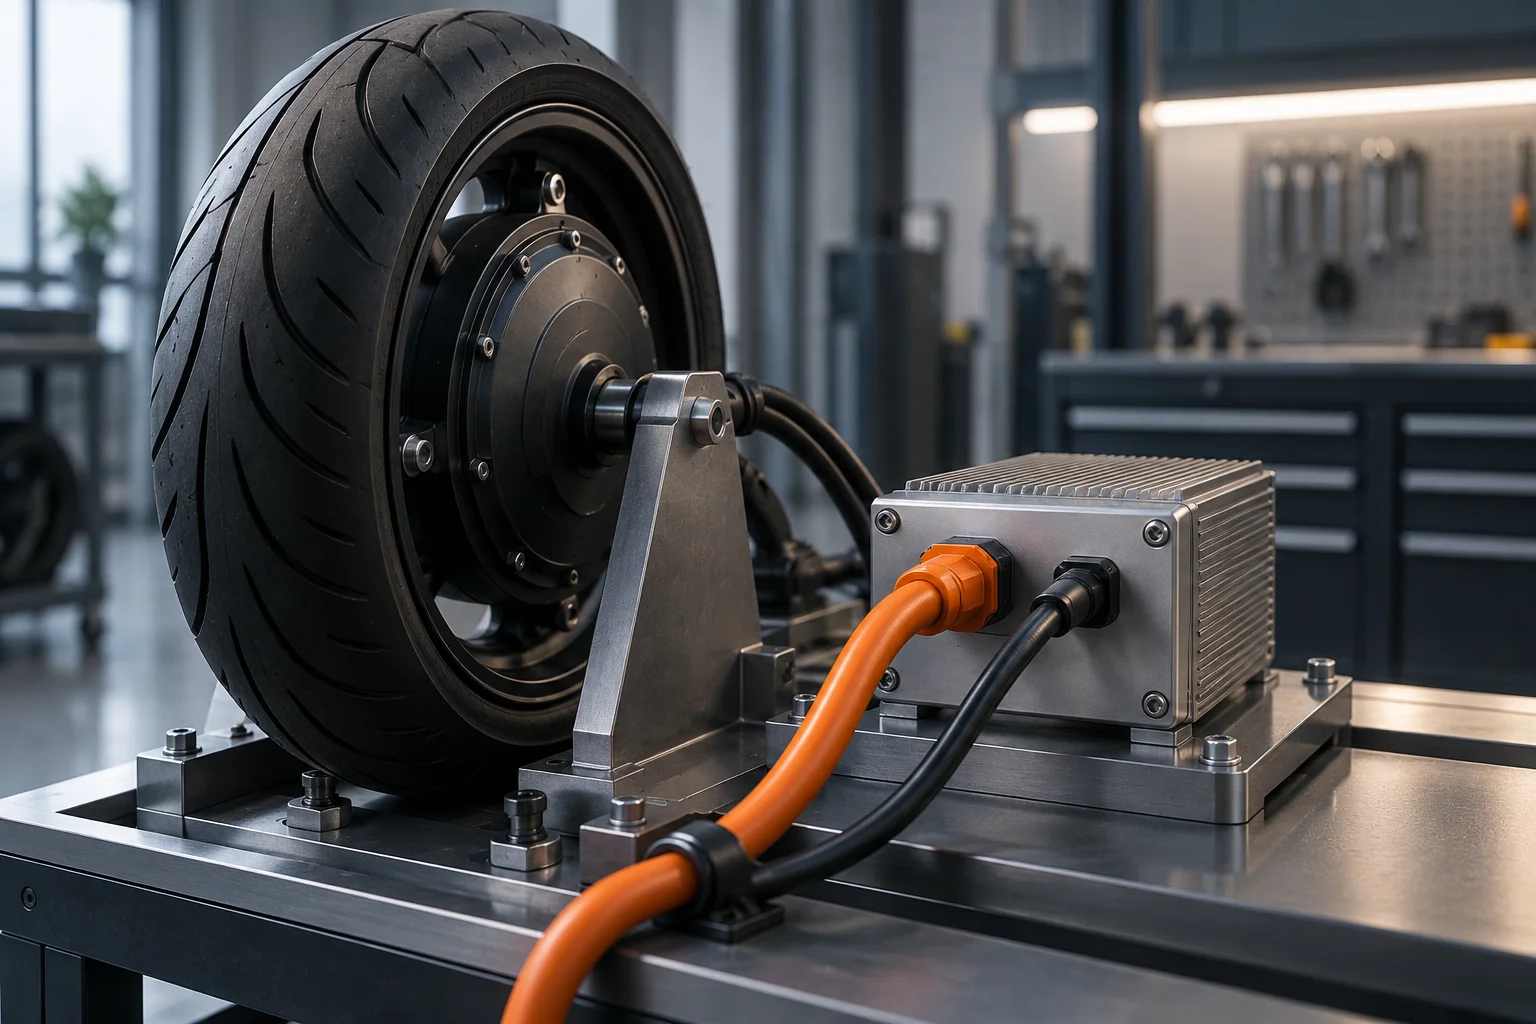
Двухисточниковый преобразователь снизил пульсации момента вентильно-реактивного двигателя на 89%
Учёные Высшей школы высоковольтной энергетики Санкт-Петербургского политехнического университета Петра Великого вместе с коллегами из Китая и Великобритании предложили силовой преобразователь для вентильно-реактивных двигателей (SRM) с питанием от двух источников — низкого и высокого напряжения. Об
Последние новости и статьи
 Вопросы студентов
9
мин
03.10.2026
Изменения ЕГЭ-2027: что уже опубликовано ФИПИ и чем это отличается от 2026 года
К началу октября 2026 года на сайте ФИПИ лежат два набора документов, и их легко перепутать. Один описывает экзамен, который уже прошёл общественное обсуждение и утверждён, — это КИМ ЕГЭ 2026 года. Второй только предложен к обсуждению: это проекты документов, определяющих структуру и содержание КИМ
 Наука
3
мин
02.10.2026
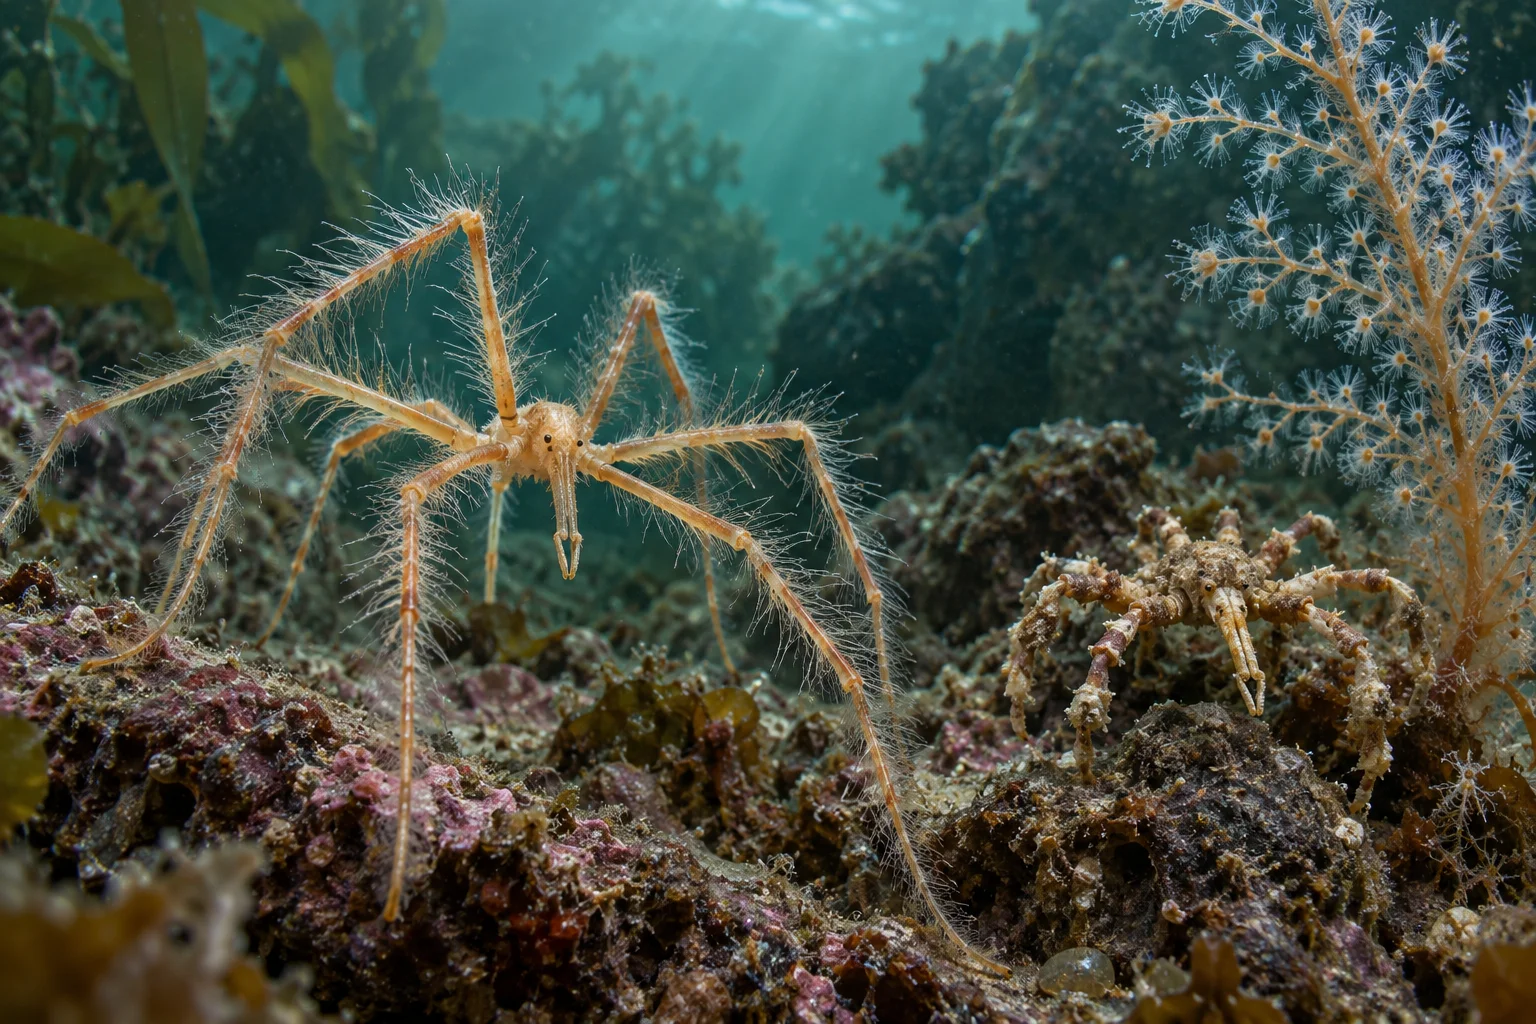
В Салиш-Си описали два новых вида морских пауков
Исследователи из Университета Британской Колумбии описали два ранее неизвестных вида морских пауков, или пикногонид, в экорегионе Салиш-Си у западного побережья Канады. Статья вышла 26 августа 2026 года в журнале Organisms Diversity & Evolution. Научно-популярный журнал Nautilus назвал находку п
 ИИ в образовании
5
мин
02.10.2026
Немецкие учёные научили ИИ переносить прогноз времени удерживания между хроматографами
Исследователи Университета Фридриха Шиллера в Йене, Центра Гельмгольца в Мюнхене и Технического университета Мюнхена создали модель 2-step, которая предсказывает время выхода малых молекул из хроматографической колонки на новой измерительной системе. Статья вышла 1 октября 2026 года в Nature Methods
 Наука
3
мин
02.10.2026
Зимнее усиление грибковой инфекции изменило выпуск йосемитских жаб в природу
Исследователи Калифорнийского университета в Лос-Анджелесе и национального парка Йосемити обнаружили, что инфекция грибком Batrachochytrium dendrobatidis (Bd) сильнее всего нарастает у йосемитских жаб во время зимовки в подземных норах. О результате UCLA сообщила 1 октября 2026 года в материале, опу
 Полезные материалы
12
мин
02.10.2026
Почему специализация опылителей зависит от климата, а не только от широты
Представим условный цветущий сад. На одном растении кормятся пчела, муха и бабочка, а соседний цветок посещает только один вид насекомых. Кажется, что одни опылители разборчивы, а другие берут любой доступный ресурс. Но в экологическом исследовании одного наблюдения недостаточно. Нужно знать, какие
 Полезные материалы
11
мин
02.10.2026
Повседневные практики безопасности в классе при продолжающемся стрессе: что предлагают источники и чего они не доказывают
Вопрос, который здесь разбирается, звучит так: какие повседневные действия учителя поддерживают у детей ощущение безопасности при продолжающемся стрессе — и где проходит граница, за которой педагог начинает подменять психологическую помощь? Короткий ответ по доступным материалам: источники предлагаю