
Содержание статьи
Наука
06.10.2026
06.10.2026
2
мин
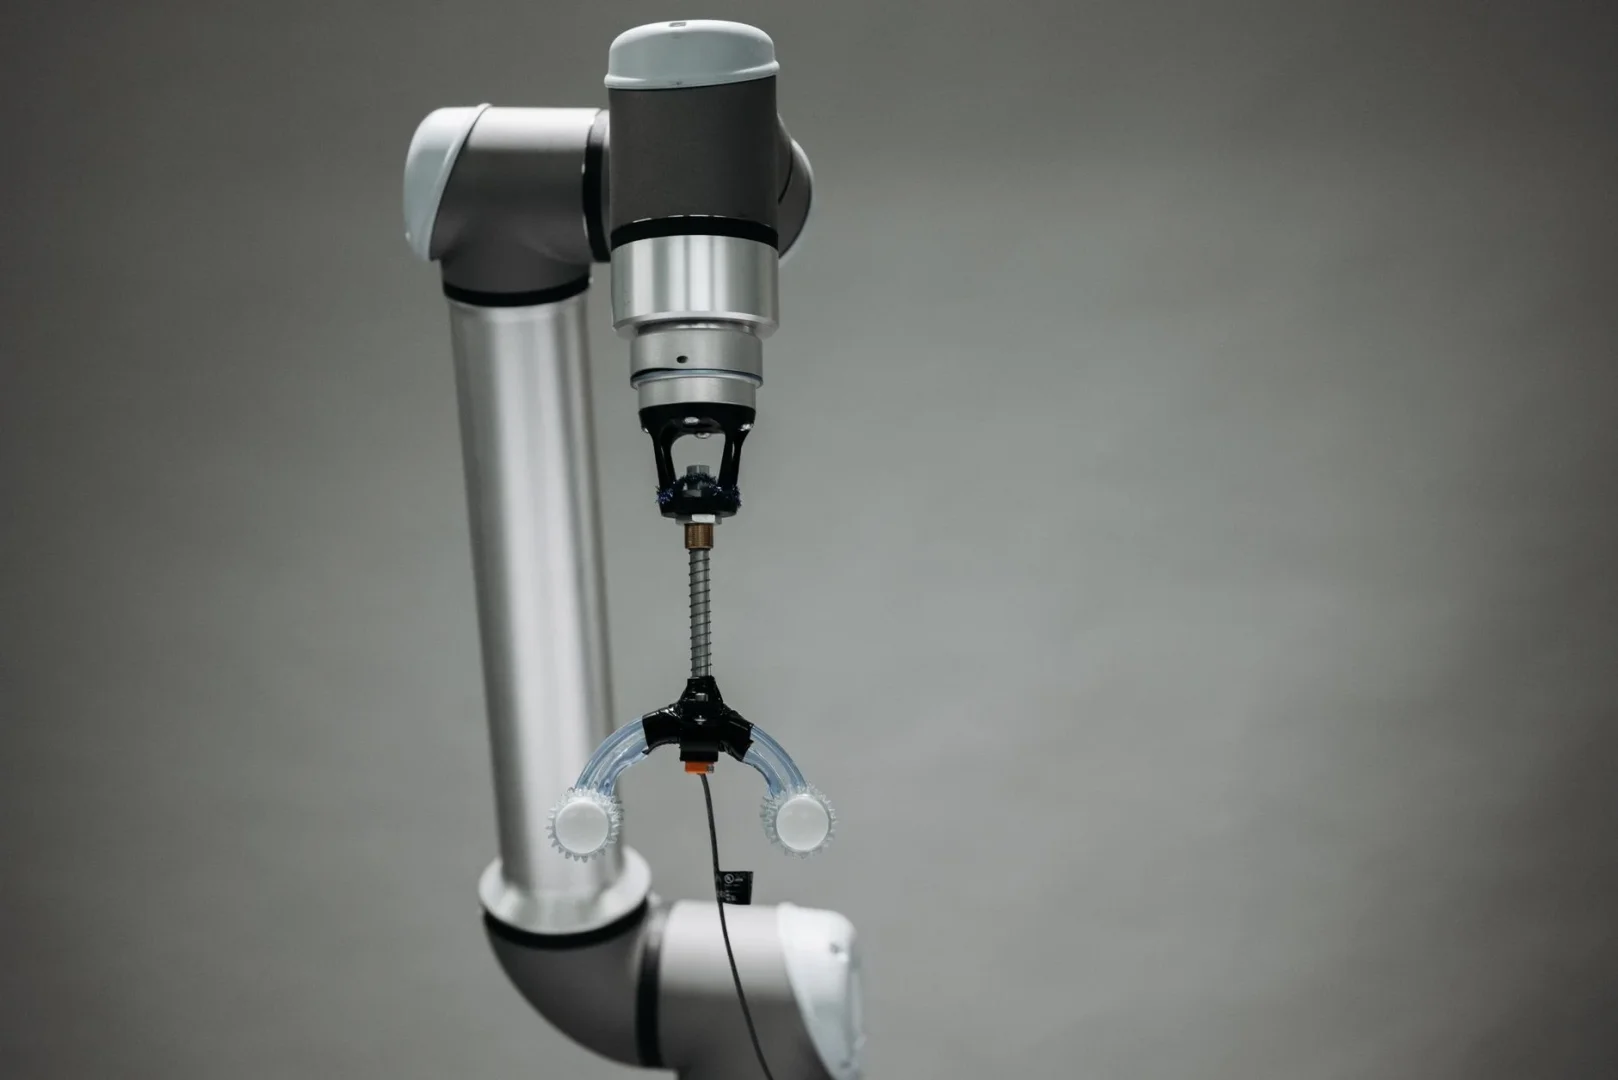
Исследователи из Университета Карлоса III в Мадриде и Государственного университета Наварры разработали мягкий роботизированный захват, который может менять положение предмета, удерживая его между пальцами. Об устройстве университет сообщил 4 октября 2026 года. Исследование вышло в журнале Bioinspiration & Biomimetics.
Пальцы вращаются у основания
У захвата три мягких пальца, у каждого по три степени свободы. Они не только сгибаются, но и вращаются у основания. Когда движения пальцев согласованы, предмет перекатывается внутри захвата и меняет положение.
Представим банку, которую нужно повернуть в ладони, чтобы прочитать этикетку, не ставя её на стол. Так же действует захват: он может переориентировать предмет, не выпуская его. При этом конструкция не копирует человеческую руку.
Пальцы устроены как отдельные модули: их можно снимать и устанавливать по одному. Если один сломается, его, по описанию разработчиков, можно заменить, не меняя весь захват.
В испытаниях использовали бутылку с водой, куб, пачку салфеток, спиннер, фигурку, напечатанную на 3D-принтере, резиновую утку, мягкие игрушки, отвертку и искусственную розу. Этот набор показывает, что захват проверяли на предметах разной формы и жёсткости. Однако сообщение не приводит число испытаний, долю успешных манипуляций, предельный вес предметов или продолжительность работы. Поэтому по одному перечню объектов нельзя оценить надёжность устройства при повседневном использовании.
Авторы называют возможными сферами применения сборку, логистику, пищевое производство и лабораторную работу, где предмет иногда нужно повернуть, не выпуская из захвата. Это предполагаемые сценарии, а не подтверждённое использование устройства в этих областях. Подробности методики и численные результаты университетское сообщение не приводит.
О подготовке публикаций по научной теме можно узнать в разделе работы с научными статьями.
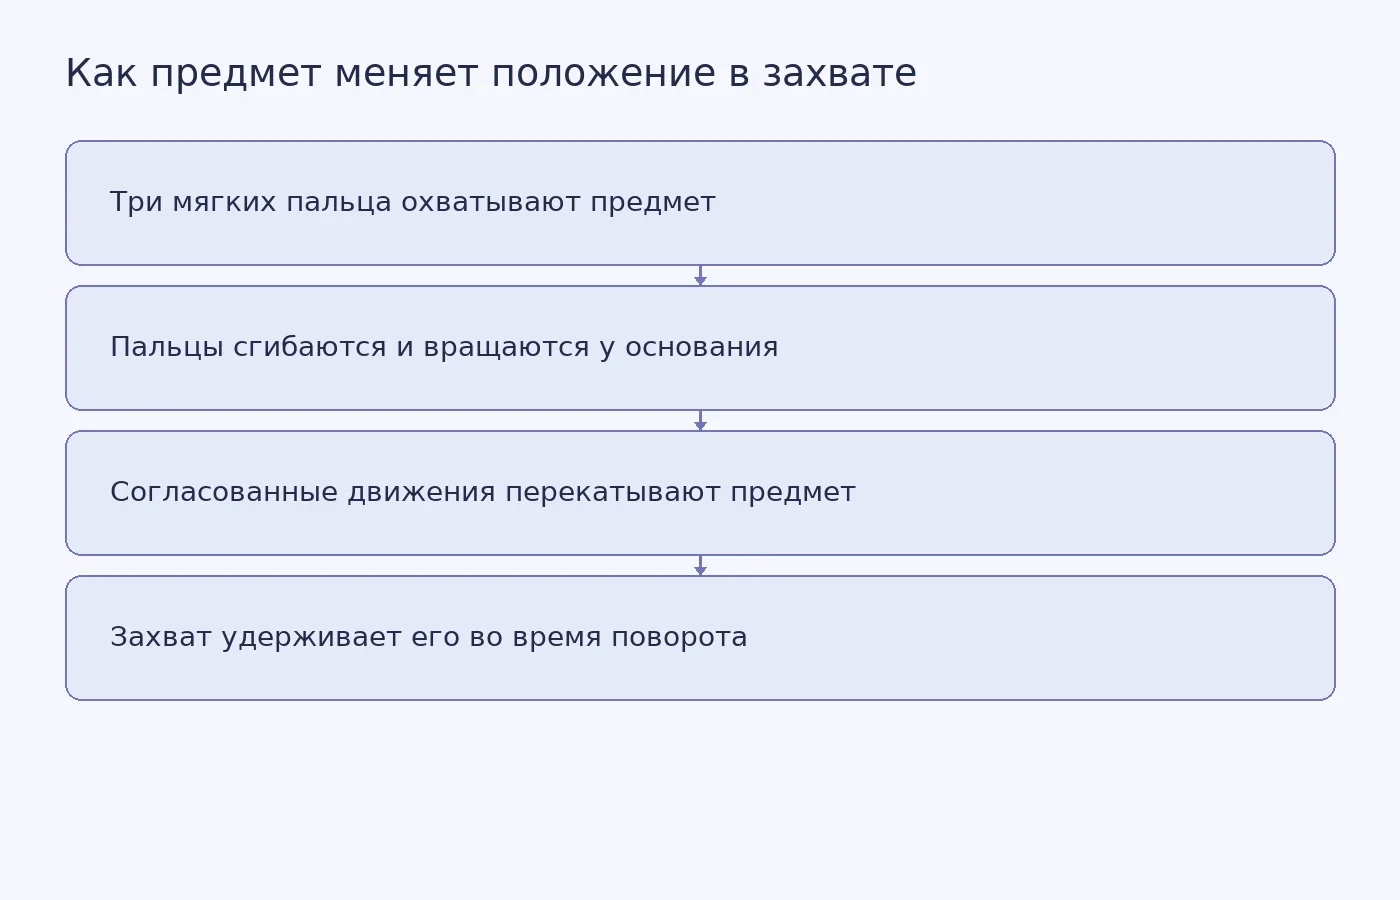
Фото: Pavel Danilyuk / Pexels
Похожие статьи
 Наука
4
мин
02.10.2026
Потеря p53 выстраивает Wnt-сигнал в радиальный градиент — и это помогает мутантным клонам захватывать ткань
Исследователи из Icahn School of Medicine at Mount Sinai (Нью-Йорк) показали, что потеря опухолевого супрессора p53 меняет не только силу сигнала Wnt, но и его пространственную организацию. Статья Qiwen Gan и коллег вышла в Science (2026, DOI 10.1126/science.aed3065); соавторы — из Fred Hutchinson C
 Наука
4
мин
03.10.2026
Магнитная капсула собрала материал из тонкого кишечника свиньи
Исследователи Токийского университета создали капсулу с выдвижной щеткой для сбора биологического материала с поверхности тонкого кишечника. В лаборатории устройство провели по извлеченному кишечнику свиньи и управляли им внешними магнитами. Статья вышла в журнале Device в 2026 году, а 2 октября об
 Наука
4
мин
04.10.2026
Спинной плавник веслоноса вращается на шарнирах, как джойстик
Каждый луч спинного плавника веслоноса сидит на шаровом шарнире и может поворачиваться на 360 градусов. Это выяснила группа биологов и инженеров под руководством Габриэла Афонсу и Уильяма Бемиса из Корнеллского университета, изучив восемь музейных экземпляров гигантского веслоноса (Regalecus glesne)
 Наука
3
мин
05.10.2026
Радиовсплески от экзопланеты: почему аврору у Beta Pictoris b пока не подтвердили
Астрономы впервые проследили радиоизлучение до конкретной экзопланеты, а не до её звезды. Речь о газовом гиганте Beta Pictoris b в 63 световых годах от Земли. Наблюдения вели на радиотелескопе MeerKAT в ЮАР в четыре сеанса с февраля 2025 по май 2026 года. Статью 15 сентября 2026 года выложили на arX
 Наука
4
мин
01.10.2026
Одна искусственная мышца позволила мягкому роботу сгибаться в нескольких местах
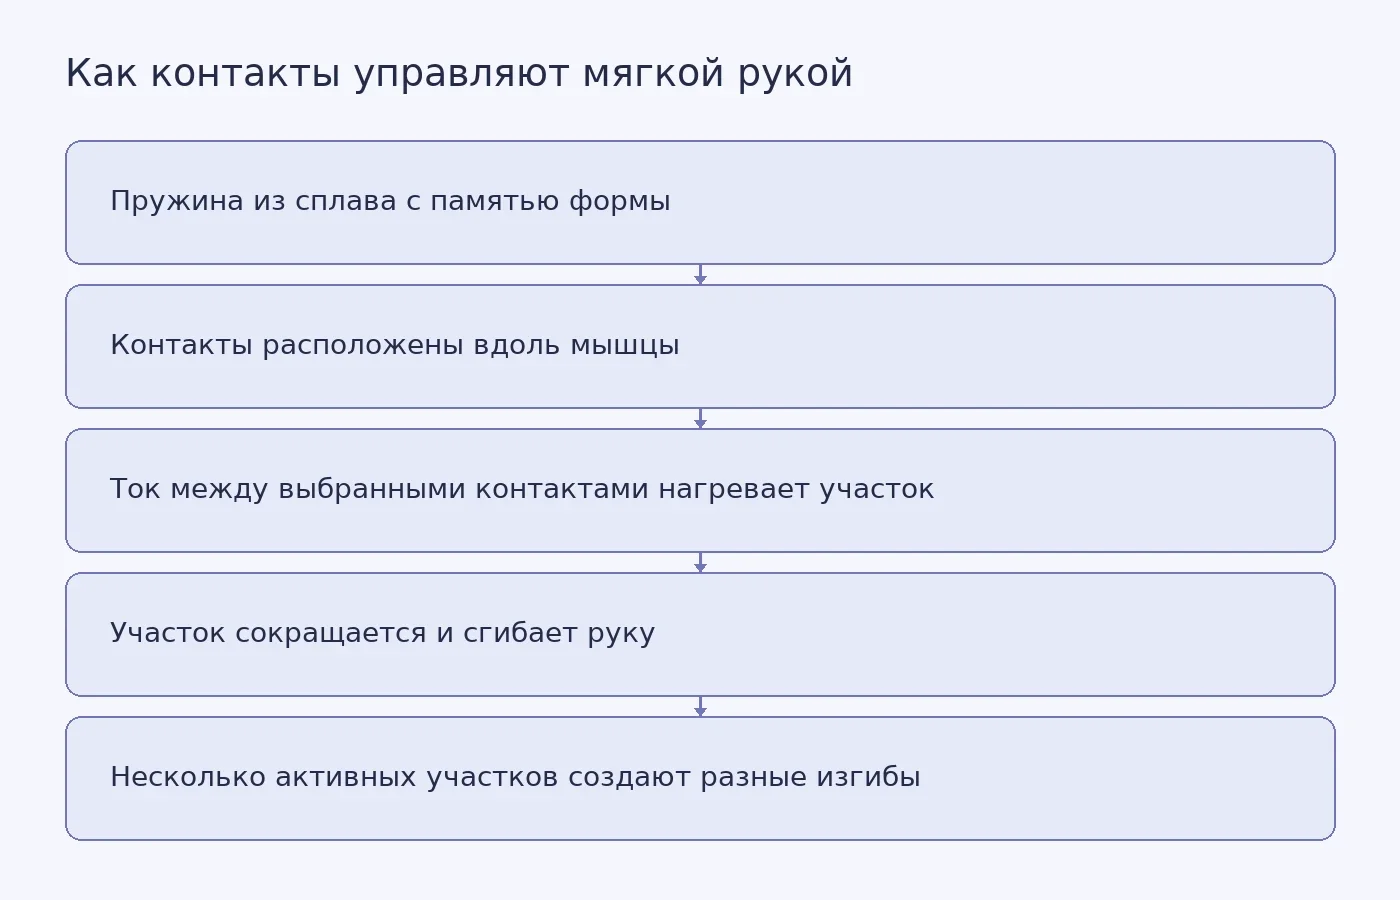
Исследователи Национального университета Сингапура разработали систему, в которой одна непрерывная искусственная мышца может сокращаться по всей длине или только на выбранных участках. Об этом 30 сентября 2026 года сообщил Tech Xplore со ссылкой на материал университета. Работа опубликована в журнал
Последние новости и статьи
 Наука
2
мин
06.10.2026
Швейцарские ледники потеряли почти пятую часть объёма за пять лет
В 2026 году объём ледников Швейцарии уменьшился на 5,5%, а за пять лет они потеряли почти пятую часть льда. Это стало вторым по масштабу таянием за время наблюдений, сообщила 1 октября французская служба AFP со ссылкой на сеть мониторинга GLAMOS и ETH Zurich. Оценка предварительная: специалисты изме
 Наука
4
мин
06.10.2026
Сигаретный дым подготовил разные клетки лёгких к разным типам рака
Исследователи онкологического центра имени Сидни Киммела при Университете Джонса Хопкинса показали, как хроническое воздействие сигаретного дыма может заранее менять разные популяции стволовых клеток лёгких. В исследовании, о котором сообщили 5 октября 2026 года в журнале Proceedings of the National
 Студенческая жизнь
1
мин
06.10.2026
Студенты ПетрГУ провели практику в Национальной библиотеке Карелии
Некоторые студенты Института педагогики и психологии Петрозаводского государственного университета прошли летнюю практику в Национальной библиотеке Республики Карелия. Об этом университет сообщил 5 октября 2026 года. В рамках проекта «Лето с Национальной библиотекой» практиканты помогали проводить д
 Вопросы студентов
9
мин
06.10.2026
Исторические темы итогового сочинения 2026/2027: как готовиться
В образце комплекта ФИПИ на 2026/27 учебный год есть тема: «Память о Великой Отечественной войне – ответственность перед прошлым и будущим». Это пример, а не подсказка о том, что именно попадётся на экзамене. Закрытый банк целиком не опубликован, поэтому готовиться лучше не к одной предполагаемой фо
 Вопросы студентов
8
мин
06.10.2026
Пример итогового сочинения: полный текст и разбор по критериям
В образце комплекта тем итогового сочинения на 2026/27 учебный год есть вопрос: «Кого, по Вашему мнению, можно считать счастливым человеком?» Попробуем ответить на него и проследить, как литературный пример помогает раскрыть тезис. Текст ниже составлен для разбора, это не официальный образец ФИПИ и
 Вопросы студентов
8
мин
06.10.2026
Аргументы для итогового сочинения 2026/2027: как подобрать и связать с тезисом
В теме «Память о Великой Отечественной войне – ответственность перед прошлым и будущим» слово «память» легко приводит к пересказу знакомого произведения. Но одного пересказа недостаточно. Нужно показать, какой эпизод подтверждает вашу мысль и почему он связан именно с ответственностью перед прошлым