


Содержание статьи
Наука
21.10.2026
21.10.2026
2
мин
Мягкая роботизированная рыба из Шэньянского института автоматизации Китайской академии наук развила скорость 2,13 длины корпуса в секунду и выполнила манёвры с подъёмом и погружением. Об испытаниях сообщила Китайская академия наук. Исследование Yiwei Zhang и коллег опубликовали 5 октября 2026 года в журнале IEEE/ASME Transactions on Mechatronics.
Как робот управляет хвостом и наклоном
Хвост приводит в движение электро-гидравлический механизм с двумя степенями свободы. Два приводных блока по очереди сгибают его, создавая частые колебания. Жёсткие элементы конструкции ограничивают нежелательную деформацию, а гибкая часть позволяет хвосту двигаться.
Чтобы менять положение корпуса, робот использует механизм, имитирующий плавательный пузырь рыбы. Когда жидкость превращается в газ, меняется локальная плавучесть. Это создаёт момент, который наклоняет корпус. Робот менял наклон от −20° до 58°. Представим лодку, внутри которой перемещают груз: она наклоняется. В прототипе положение меняет не груз, а плавучесть.
На испытаниях робот развил скорость около 26 сантиметров в секунду. Минимальная стоимость перемещения составила 9,4 Дж/(кг·м). Этот показатель описывает, сколько энергии нужно, чтобы переместить единицу массы на единицу расстояния. По сообщению академии, робот плыл прямо, поворачивал, двигался по S-образной траектории, поднимался, погружался и совершал спиральный подъём. Источник называет скорость рекордной для мягких роботов-рыб, которые движутся за счёт изгибов тела и хвостового плавника.
Результаты относятся к прототипу. В сообщении не указаны условия испытаний, число повторов и результаты сравнения с другими роботами на одной установке. Подробный протокол в доступных материалах не приведён. Возможность использовать такие устройства для подводного мониторинга пока не проверяли в полевых испытаниях.
О том, как описывают результаты исследований в научных публикациях, можно узнать на странице услуги по подготовке научных статей.
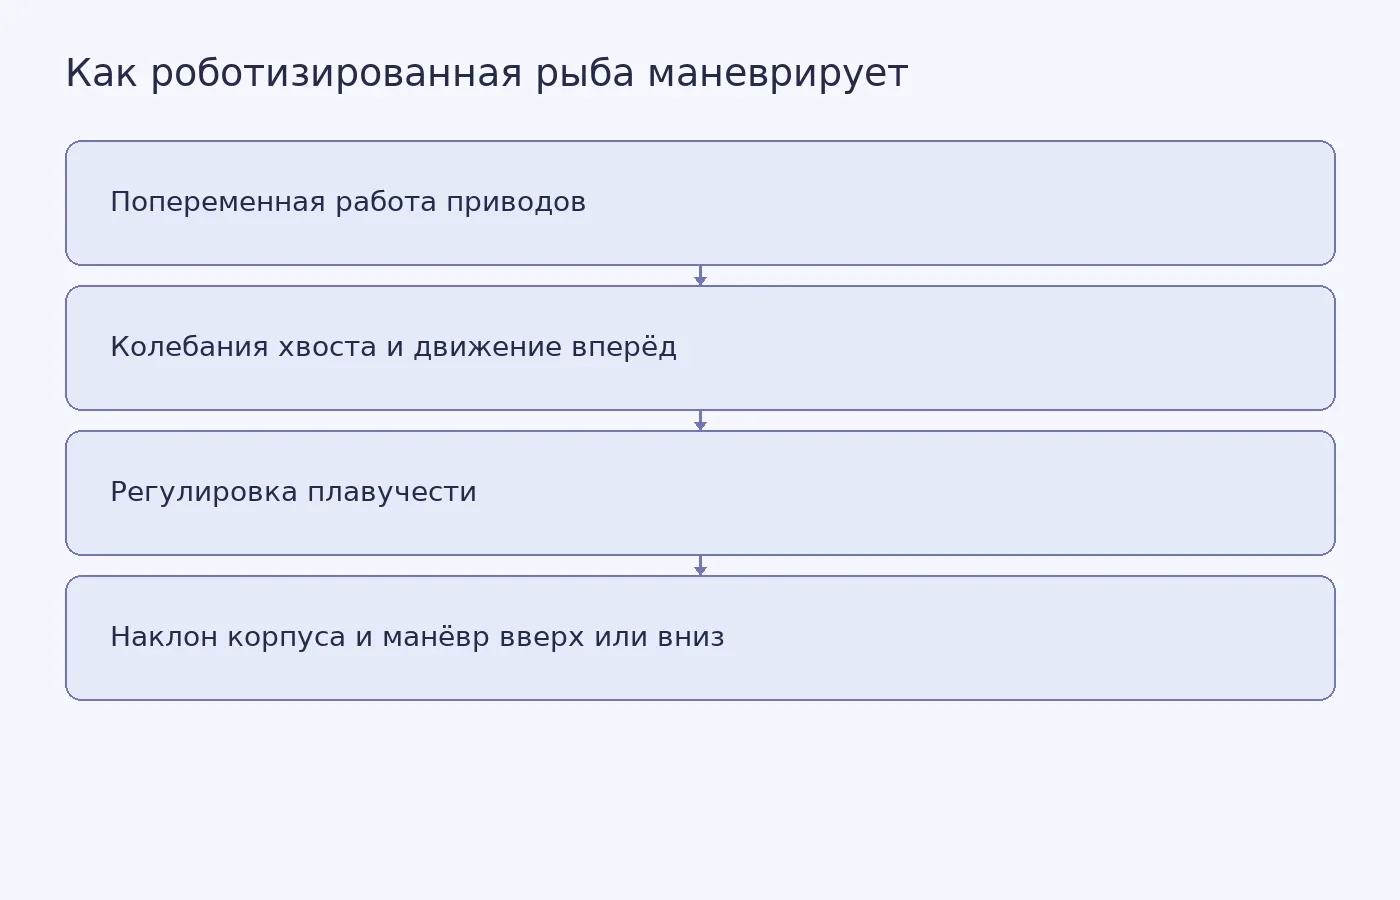
Фото: Chris F / Pexels
Похожие статьи
 Наука
4
мин
05.10.2026
Движение внутреннего ядра Земли может объяснить колебания длины суток
Физики из Университета Альберты Хуифэн Чжан и Матьё Дюмберри предложили объяснение многолетних изменений длины земных суток. В статье, опубликованной 23 сентября 2026 года в журнале Nature, они связали колебания продолжительности суток прежде всего с гравитационным моментом между внутренним ядром и
 Наука
3
мин
13.10.2026
Окаменелости из Южного Китая показали морскую жизнь после «Земли-снежка»
В разрезе Анцанпин в Южном Китае нашли микроскопические окаменелости и крупные отпечатки организмов в одних и тех же слоях. Исследователи из Китая и США описали 35 видов акритарх, включая три новых таксона, и шесть форм углеродистых отпечатков. В статье, опубликованной 5 октября 2026 года в журнале
 Наука
3
мин
08.10.2026
Нейросеть нашла 76 кандидатов в гравитационные линзы, MUSE подтвердил 70
Международная группа астрономов подтвердила 70 гравитационных линз из 76 кандидатов, найденных алгоритмом машинного обучения на снимках DESI Legacy Imaging Surveys. Об этом 8 октября 2026 года сообщил NSF NOIRLab. Для проверки учёные использовали спектрограф MUSE на Очень большом телескопе Европейск
 Наука
2
мин
18.10.2026
Отпечатки на терракотовых воинах указали на женщин и детей среди работников
На терракотовых воинах из Китая нашли отпечатки, которые, по оценке исследователей, оставили не только взрослые мужчины, но и женщины и дети. Как сообщила ScienceAlert 17 октября 2026 года, алгоритм проанализировал 79 отпечатков с 36 фигур из одной раскопочной ямы. Эта небольшая выборка не показывае
 Наука
2
мин
04.10.2026
У кальмаров нашли волосковые клетки по всей поверхности тела
Исследователи Case Western Reserve University впервые составили карту боковых линий кальмара по всему телу и обнаружили волосковые клетки не только на голове и руках, но и на остальной поверхности. Результаты опубликовал журнал Current Biology 3 октября 2026 года. О работе сообщило Phys.org со ссылк
 Наука
4
мин
09.10.2026
На четырёхдюймовой пластине изготовили 576 транзисторов из селенида индия
Учёные из POSTECH, KAIST, других учреждений Южной Кореи и Университета электронных наук и технологий Китая изготовили на четырёхдюймовой кремниевой пластине массив из 576 транзисторов на основе κ-фазы селенида индия (In₂Se₃). Результаты опубликованы 30 апреля 2026 года в журнале Nature Communication
Последние новости и статьи
 Наука
2
мин
21.10.2026
Подмена данных о пробках и ценах может собрать электромобили у одной зарядки
Исследователи Гонконгского политехнического университета описали возможную кибератаку, которая способна направить множество электромобилей к одной зарядной станции. По сообщению TechXplore от 20 октября 2026 года, для этого злоумышленник может подменить данные о ценах на зарядку и дорожном движении.
 Наука
2
мин
21.10.2026
РНФ выделил гранты семи проектам РЭУ на 2027 и 2028 годы
20 октября 2026 года Российский экономический университет имени Г. В. Плеханова сообщил, что семь проектов его научных коллективов получили гранты Российского научного фонда. Каждый проект будет получать по 2 млн рублей в год в 2027 и 2028 годах. Общую сумму поддержки университет оценил в 28 млн руб
 Наука
3
мин
21.10.2026
Четыре ИИ-агента победили Дракона Края в Minecraft за 27 часов
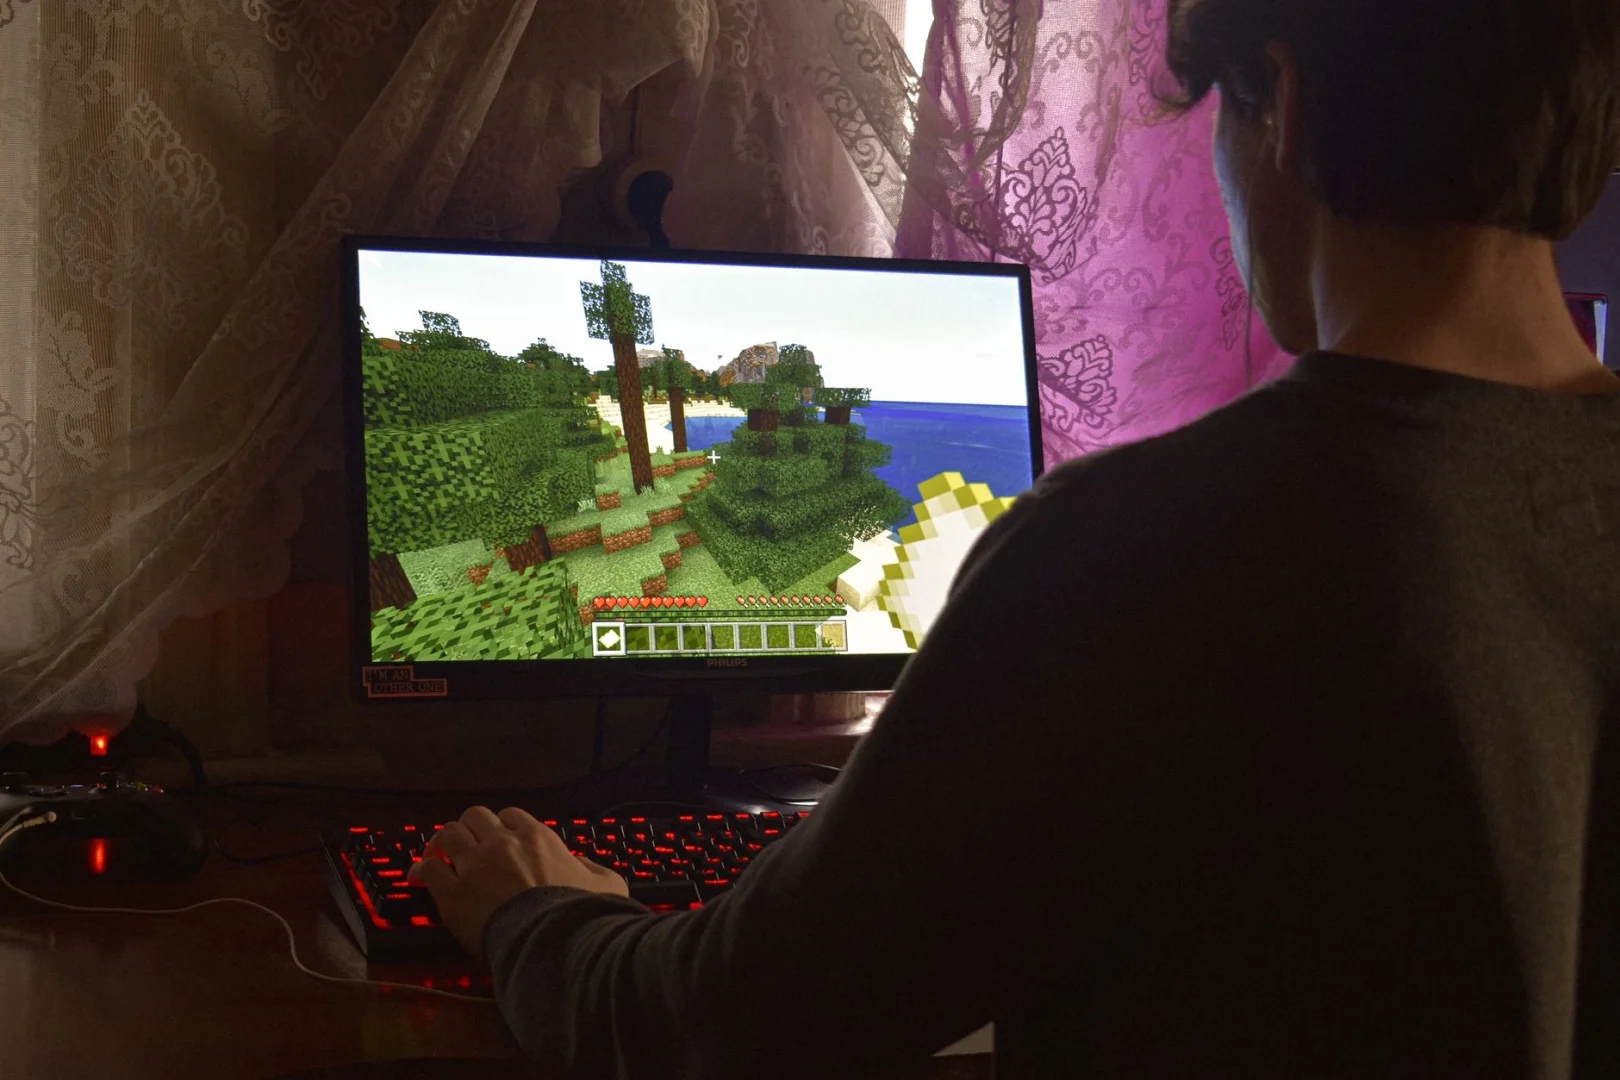
Четыре агента Gemini 4 Argon сами распределили работу и победили Дракона Края в Minecraft. Успешный запуск занял 27 часов 14 минут. За это время агенты написали 2 783 программы и погибли 605 раз. Исследователи Максенс Фальдор, Сатиндер Сингх и Роберта Раилеану описали результат в препринте, опублико
 Полезные материалы
5
мин
21.10.2026
Как сделать рабочие встречи доступнее для нейроотличных сотрудников
Совещание начинается без повестки, темы быстро сменяют друг друга, а участники не знают, когда их попросят высказаться. Один человек теряет нить разговора, другому мешают уведомления или яркий свет. Это условный пример, но составляющие его ситуации перечислены в практических рекомендациях Джейми Уай
 Полезные материалы
8
мин
21.10.2026
Пролапс после беременности: какие симптомы важны и как выбирают помощь
После долгого дня может появиться тяжесть в тазу или чувство, будто во влагалище что-то давит вниз. Такое бывает при пролапсе тазовых органов, но одной этой жалобы недостаточно для диагноза. И наоборот: при осмотре смещение органов иногда обнаруживают у женщин, которых ничего не беспокоит. Пролапс в
 Полезные материалы
7
мин
21.10.2026
Живой архив в кишечной палочке: что выдержали 100 поколений
Файл с рассказом Эрнеста Хемингуэя «Очень короткий рассказ» занимал 3288 байт. Исследователи закодировали его в 41 последовательность ДНК, собрали их в плазмиду и внесли в бактерию Escherichia coli. После выращивания бактерий до 100 поколений учёные прочитали последовательности плазмиды. В этих усло