
Содержание статьи
Наука
02.10.2026
3
мин
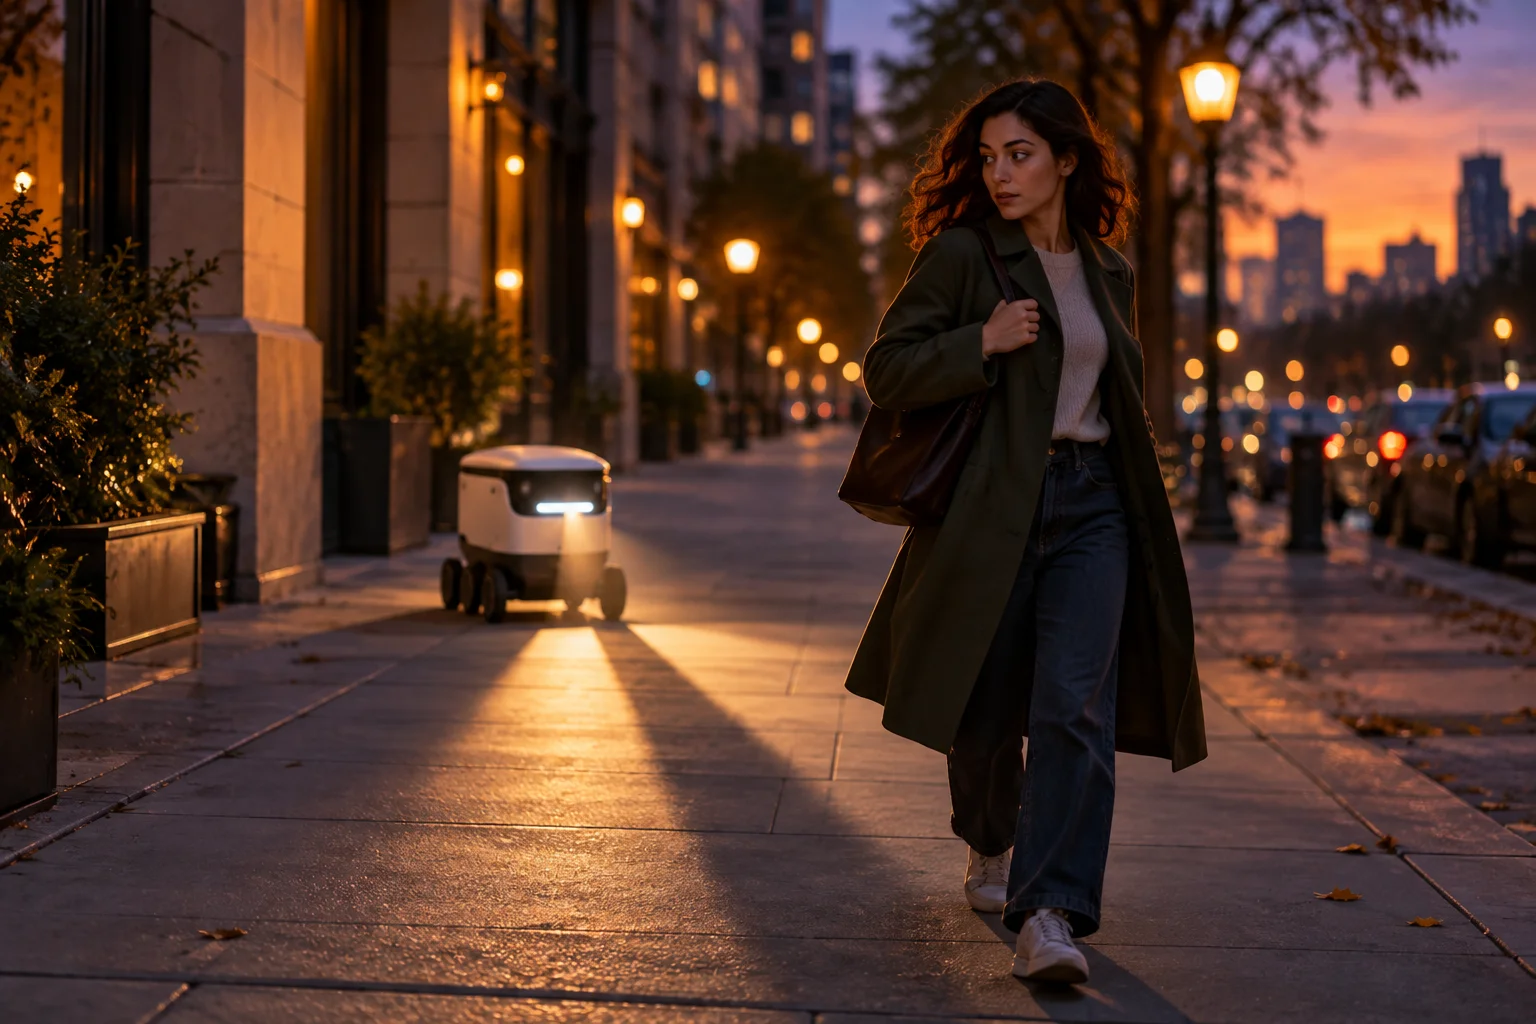
Робот с одинаковой физической скоростью кажется людям более быстрым, если приближается сзади, а не движется навстречу. Об этом 1 октября сообщила исследовательская группа Технологического университета Тоёхаси в Японии; результаты описало издание Tech Xplore.
Как направление движения меняет оценку скорости
Исследователи провели пять психофизических экспериментов с автономным мобильным роботом и в иммерсивной виртуальной реальности. В одном из опытов робот приближался к участнику спереди или сзади. Перед испытанием люди запоминали две опорные скорости — 0,5 и 1,0 м/с, а затем оценивали, к какой из них ближе одна из семи промежуточных скоростей. В реальной установке робот начинал движение в четырёх метрах от участника и останавливался в двух метрах от него.
При одинаковой скорости робот, двигавшийся сзади, стабильно казался быстрее робота, приближавшегося спереди. Такое смещение оценки проявилось у 92% участников пяти экспериментов. Дополнительные проверки не связали эффект с позой человека во время обучения, взаимным расположением наблюдателя и робота, внешним видом объекта или шумом двигателя.
Авторы связывают эффект с зависящими от зрения факторами, которые возникают, когда наблюдатель оборачивается к объекту сзади; источник не уточняет механизм подробнее.
Как результат использовали в навигационной модели
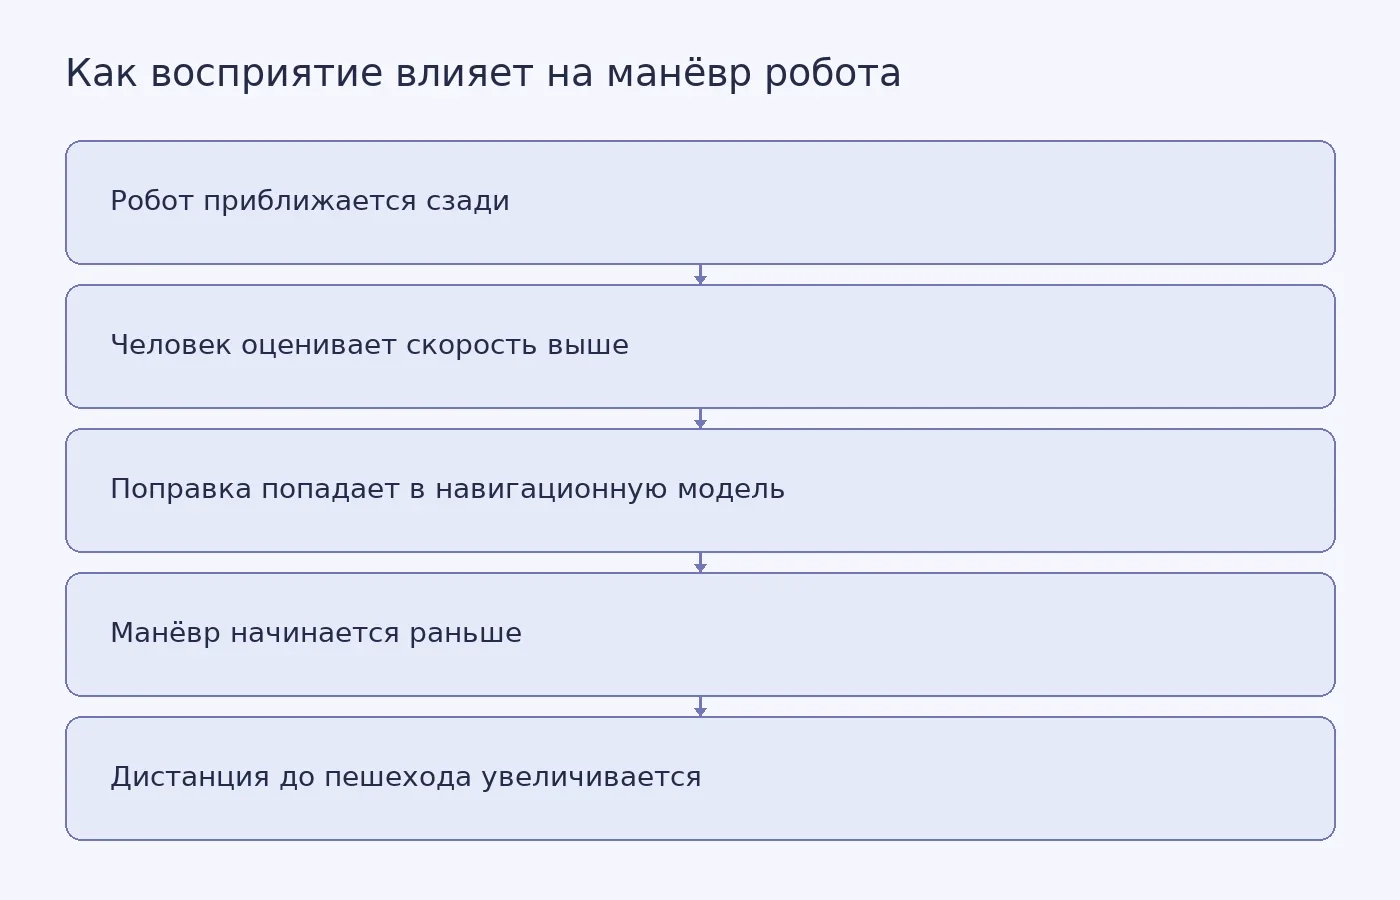
Затем исследователи внесли обнаруженное смещение в навигационную модель и смоделировали обгон пешехода роботом сзади. Модель с поправкой начинала манёвр уклонения раньше и строила траекторию с большим расстоянием до человека. При максимальном зарегистрированном смещении робот начинал обход на 0,57 секунды раньше и проходил на расстоянии до 0,40 метра дальше от пешехода по сравнению с базовой моделью.
Смысл результата в том, что для навигации недостаточно учитывать только физическую скорость робота в метрах в секунду. Система может также учитывать, как человек воспринимает направление приближения. Представим условную ситуацию: робот движется за человеком со скоростью 0,8 м/с. В модели без поправки он начинает перестраиваться позже и проходит ближе к пешеходу. Модель, учитывающая выявленное смещение, условно начинает манёвр на 0,57 секунды раньше и оставляет до человека до 0,40 метра дополнительного пространства. Это пример работы симуляции, а не испытание робота среди реальных прохожих.
Практический вывод пока ограничен результатами модели. Исследователи ещё не проверили, как смещение влияет на реальное поведение людей, чувство безопасности и комфорт. Неизвестно также, сохранится ли эффект при скоростях вне диапазона 0,5–1,0 м/с и у роботов другого размера или формы. Для подготовки обзора по человеко-роботному взаимодействию может пригодиться подготовка научной статьи, но описанная работа сама по себе не устанавливает готовые правила для всех типов роботов.
Последние новости и статьи
 Вопросы студентов
9
мин
03.10.2026
Изменения ЕГЭ-2027: что уже опубликовано ФИПИ и чем это отличается от 2026 года
К началу октября 2026 года на сайте ФИПИ лежат два набора документов, и их легко перепутать. Один описывает экзамен, который уже прошёл общественное обсуждение и утверждён, — это КИМ ЕГЭ 2026 года. Второй только предложен к обсуждению: это проекты документов, определяющих структуру и содержание КИМ
 Наука
3
мин
02.10.2026
В Салиш-Си описали два новых вида морских пауков
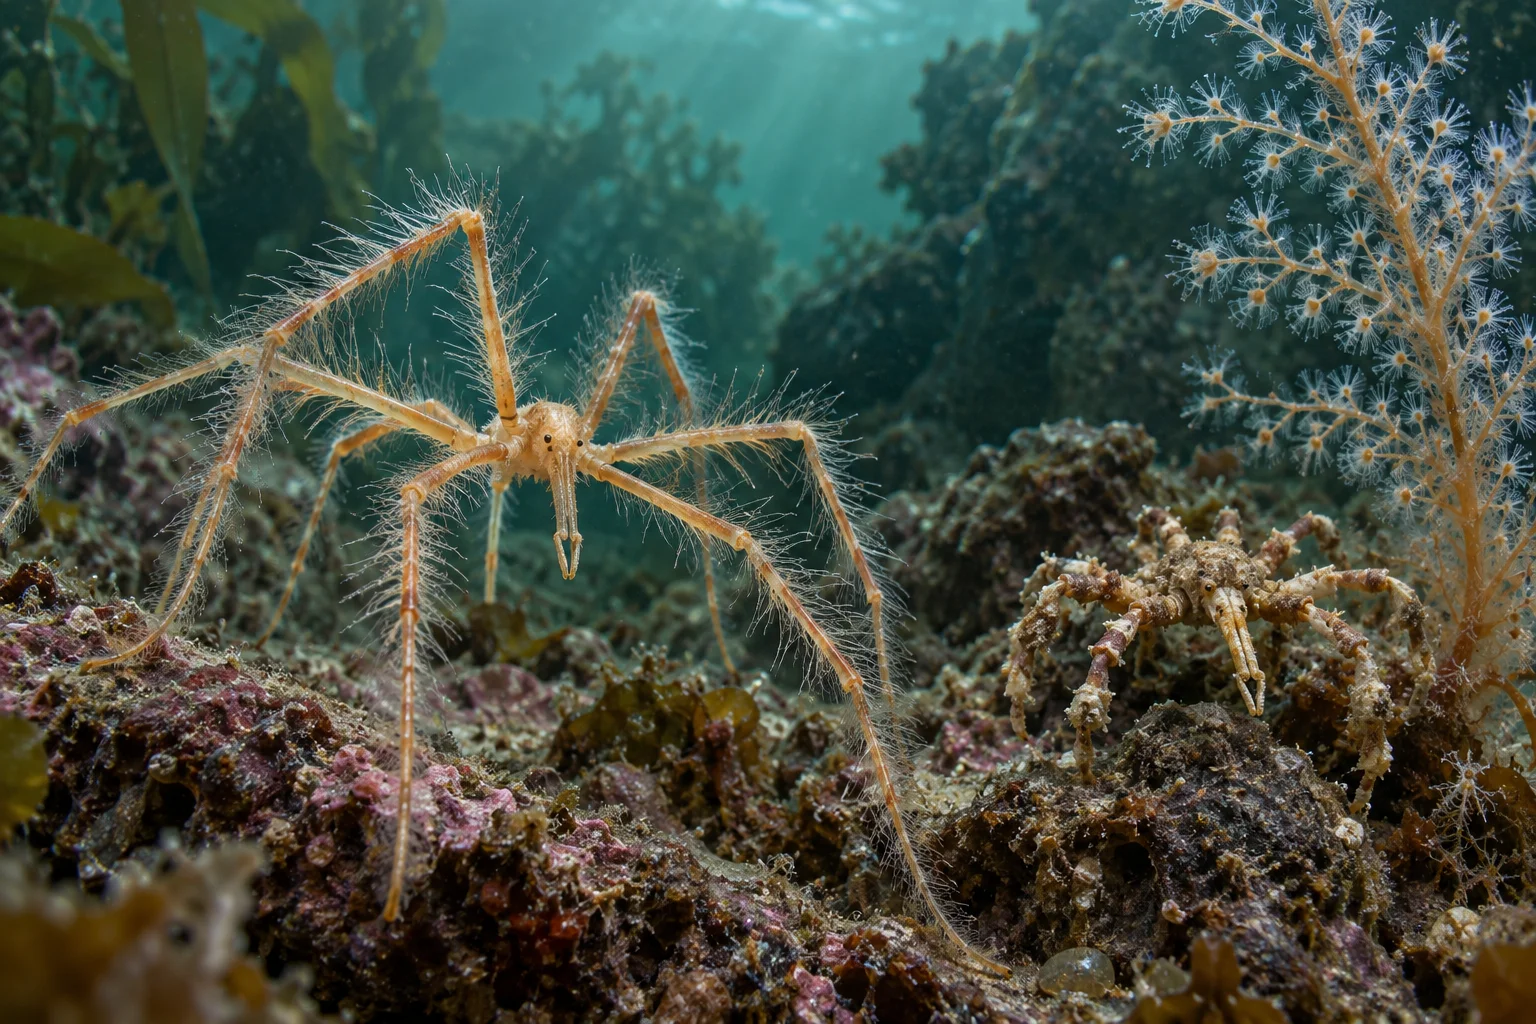
Исследователи из Университета Британской Колумбии описали два ранее неизвестных вида морских пауков, или пикногонид, в экорегионе Салиш-Си у западного побережья Канады. Статья вышла 26 августа 2026 года в журнале Organisms Diversity & Evolution. Научно-популярный журнал Nautilus назвал находку п
 ИИ в образовании
5
мин
02.10.2026
Немецкие учёные научили ИИ переносить прогноз времени удерживания между хроматографами
Исследователи Университета Фридриха Шиллера в Йене, Центра Гельмгольца в Мюнхене и Технического университета Мюнхена создали модель 2-step, которая предсказывает время выхода малых молекул из хроматографической колонки на новой измерительной системе. Статья вышла 1 октября 2026 года в Nature Methods
 Наука
3
мин
02.10.2026
Зимнее усиление грибковой инфекции изменило выпуск йосемитских жаб в природу
Исследователи Калифорнийского университета в Лос-Анджелесе и национального парка Йосемити обнаружили, что инфекция грибком Batrachochytrium dendrobatidis (Bd) сильнее всего нарастает у йосемитских жаб во время зимовки в подземных норах. О результате UCLA сообщила 1 октября 2026 года в материале, опу
 Полезные материалы
12
мин
02.10.2026
Почему специализация опылителей зависит от климата, а не только от широты
Представим условный цветущий сад. На одном растении кормятся пчела, муха и бабочка, а соседний цветок посещает только один вид насекомых. Кажется, что одни опылители разборчивы, а другие берут любой доступный ресурс. Но в экологическом исследовании одного наблюдения недостаточно. Нужно знать, какие
 Полезные материалы
11
мин
02.10.2026
Повседневные практики безопасности в классе при продолжающемся стрессе: что предлагают источники и чего они не доказывают
Вопрос, который здесь разбирается, звучит так: какие повседневные действия учителя поддерживают у детей ощущение безопасности при продолжающемся стрессе — и где проходит граница, за которой педагог начинает подменять психологическую помощь? Короткий ответ по доступным материалам: источники предлагаю