


Содержание статьи
Наука
08.10.2026
08.10.2026
4
мин
Команда Массачусетского технологического института (MIT) представила планировщик траектории SANDO, который ведёт беспилотник через незнакомое пространство, где препятствия двигаются непредсказуемо. Работа опубликована в IEEE Transactions on Robotics, о ней 7 октября сообщило издание MIT News. Название расшифровывается как «безопасное автономное планирование траектории для динамичных неизвестных сред».
Авторы заявляют, что доказали математически: алгоритм всегда строит маршрут, гарантированно исключающий столкновения с движущимися препятствиями в среде, карты которой у дрона нет. Ведущий автор, Кота Кондо, недавно защитивший докторскую по аэронавтике и астронавтике в MIT, формулирует это так: «В самой сложной из возможных сред, где у беспилотника нет карты местности и вокруг движутся неизвестные препятствия, мы установили математическую гарантию безопасности. Планировщику нужно знать только максимальную скорость, которую могут развить препятствия».
Как устроен коридор
Обычные планировщики либо рассчитаны на неподвижные препятствия, либо обходят движущиеся без формальной гарантии. SANDO сначала прокладывает через пространство коридор безопасности: цепочку связанных областей, в которых заведомо нет препятствий. Отличие в том, что коридор учитывает время. Отдельный модуль находит динамические объекты, объединяет их в группы и следит за ними, оценивая, куда они сместятся.
Точного будущего положения объекта система не знает. Вместо этого она берёт его максимальную скорость и считает, на какое расстояние он способен уйти за заданный промежуток. Вокруг объекта строится сфера, охватывающая эту предельную дальность во все стороны, и коридор прокладывается уже с учётом сфер. «В реальном мире препятствия движутся, поэтому коридор, построенный в один момент, теряет смысл, когда что-то в него въезжает. Но поскольку мы учитываем время, мы можем гарантировать безопасность и в будущем», — говорит Кондо.
Дальше в дело вступает планировщик на основе тепловой карты: он отмечает «горячие» зоны, где препятствий много, и уводит аппарат от них. Внутри готового коридора траектория оптимизируется по времени, чтобы долететь до цели быстрее. По ходу движения коридор и траектория пересчитываются на бортовом компьютере.
Представим склад, где по проходам ездят погрузчики, а дрон несёт деталь из одного конца в другой. Карты маршрутов погрузчиков у него нет, но известна их максимальная скорость. Тогда вокруг каждого погрузчика мысленно очерчивается сфера того, куда он успеет доехать за секунду, и маршрут дрона строится в стороне от этих сфер. Пример условный: он показывает логику расчёта, а не проведённый опыт.
В симуляциях SANDO достигал цели быстрее нескольких современных систем и ни разу не столкнулся с препятствием. В 12 испытательных полётах реального беспилотника система обошла все динамические препятствия, используя только бортовой компьютер и сенсоры. Независимый комментарий дал Фэй Гао, доцент Чжэцзянского университета, не участвовавший в работе: по его словам, SANDO решает задачу меняющихся во времени безопасных коридоров и жёстких ограничений при оптимизации траектории, что позволяет часто пересчитывать маршрут на борту.
Ограничения стоит держать в уме. Доступен только пресс-релиз MIT News, а не сама статья в IEEE Transactions on Robotics, поэтому математическое доказательство и параметры экспериментов по первоисточнику не проверены. Не указано, какие именно препятствия участвовали в полётах, с какими скоростями и на какой площадке; не раскрыто, как на практике измеряли максимальную скорость объектов и что происходит, если она окажется выше. Сравнение с другими системами описано словами «быстрее нескольких современных систем» без чисел. Авторы называют и возможное развитие: сделать SANDO экономичнее по вычислениям и связать его с моделями машинного обучения, чтобы человек мог ставить задачу обычной фразой. Для тех, кто разбирает такие работы по шагам, пригодится разбор научной статьи с проверкой метода и выводов.
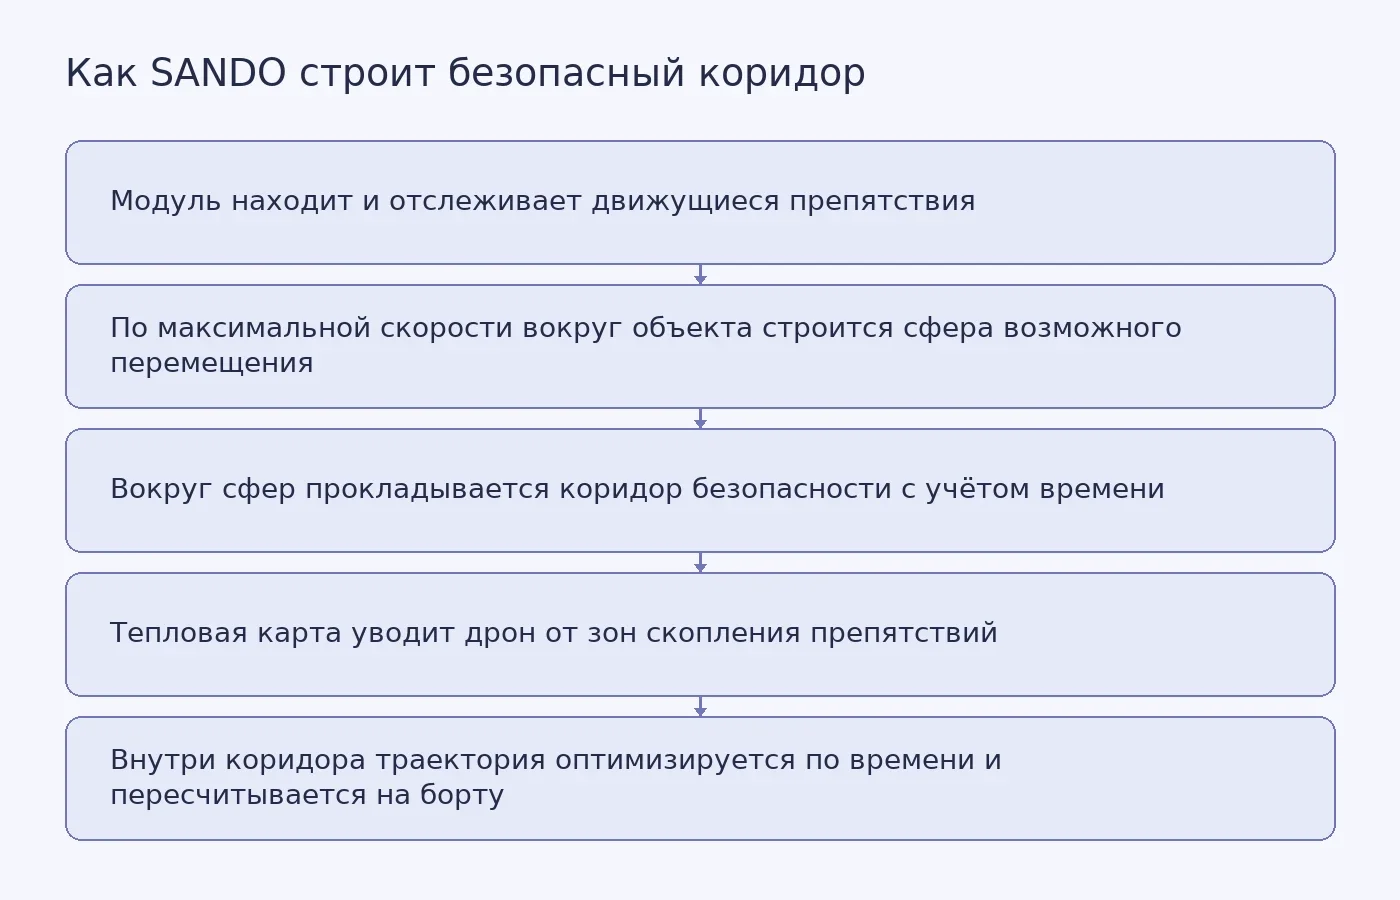
Фото: Bryce Carithers / Pexels
Похожие статьи
 Наука
2
мин
07.10.2026
Нобелевскую премию по химии — 2026 присудили за исследования хиральности молекул
7 октября Шведская королевская академия наук объявила лауреатов Нобелевской премии по химии 2026 года. Награду получат Анри Б. Каган и Кэнсо Соаи за «открытие нелинейных эффектов и автокатализа в асимметрическом органическом синтезе». Об этом сообщил журнал Chemistry World. Их работы связаны с загад
 Наука
1
мин
28.09.2026
В Северске открыли третью опорную лабораторию «Росатома» для проекта «Прорыв»
В Северске Томской области открылась третья опорная лаборатория «Росатома», сообщила пресс-служба НИЯУ МИФИ. На ее базе будут готовить специалистов для опытно-демонстрационного энергокомплекса IV поколения, который строится на площадке Сибирского химического комбината в рамках проекта «Прорыв». Обр
 Наука
4
мин
07.10.2026
Модель оценила ответ детей на гормон роста по ИМТ, IGFBP-3 и росту отца
Исследователи из Университета Чхуннам (Тэджон, Южная Корея) под руководством профессора Чэ Джон У построили модель, которая предсказывает, как ребёнок с идиопатической низкорослостью будет расти на терапии рекомбинантным гормоном роста. Работа опубликована в журнале Value in Health, сообщение о ней
 Наука
3
мин
01.10.2026
Импедансная томография показала повреждения внутри 3D-печатной решётки
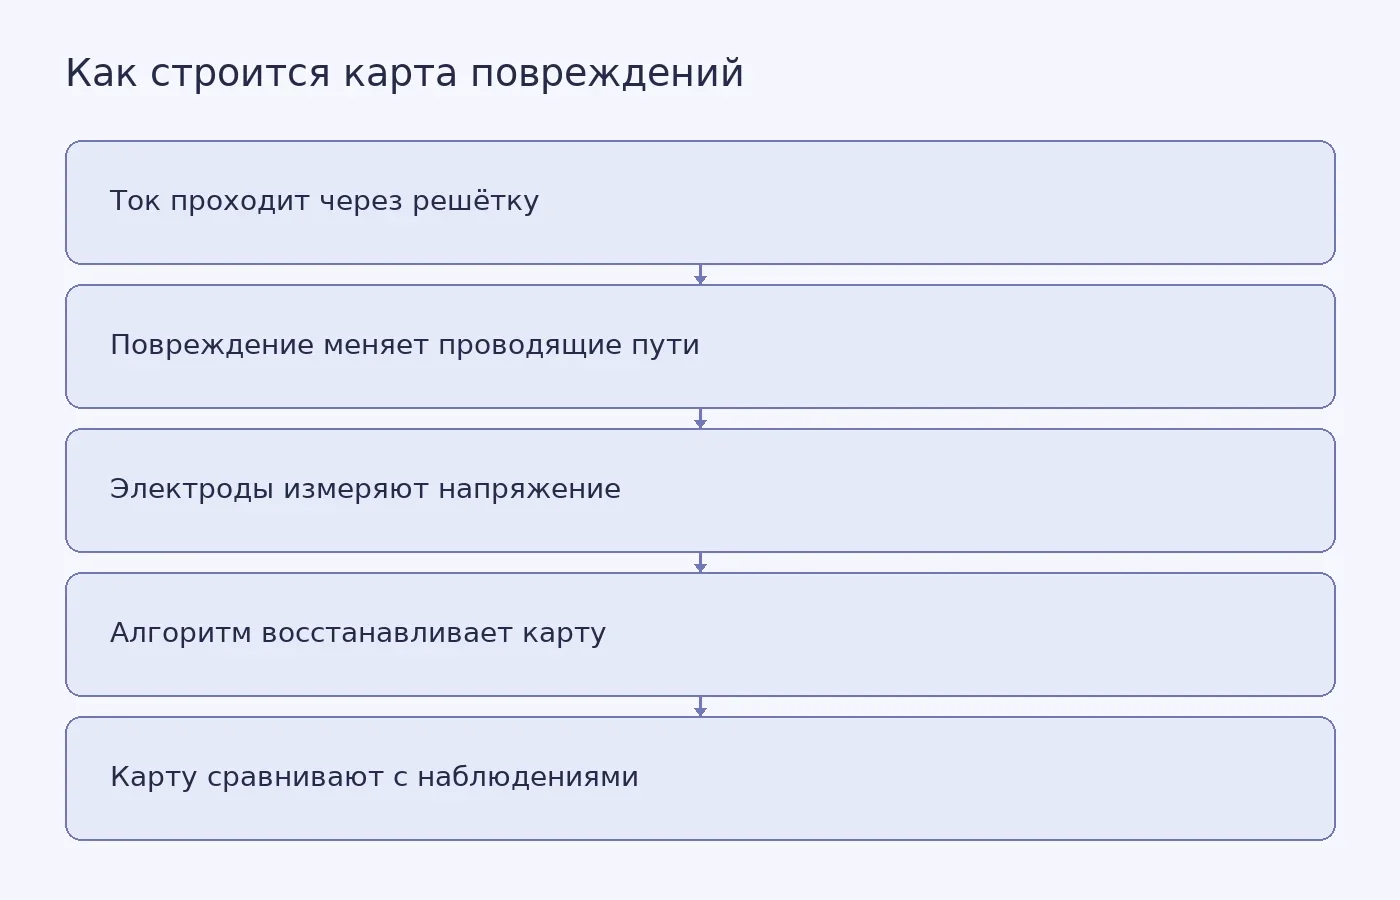
Международная команда инженеров из Великобритании и Австралии применила электрическую импедансную томографию для наблюдения за повреждениями в 3D-печатных решётчатых материалах. Об исследовании 30 сентября 2026 года сообщил Университет Глазго. Результаты опубликованы в журнале Advanced Functional Ma
 Наука
5
мин
07.10.2026
Выигрыш в лотерею связали с браком, разводом и рождаемостью в Швеции
Крупный неожиданный выигрыш в шведской лотерее был связан с более частыми браками и ростом рождаемости у мужчин, а также с кратковременным увеличением риска развода у женщин. К такому выводу пришли Дэвид Чезарини, Эрик Линдквист, Роберт Эстлинг и Анастасия Терская. Их исследование опубликовано в Jou
 Наука
4
мин
02.10.2026
Белки MLLT1 и MLLT3 направляют мутагенный фермент AID к нужным участкам ДНК
Группа исследователей из Монреальского клинического научно-исследовательского института (IRCM) под руководством профессора Монреальского университета Хавьера Ди Нойи выяснила, почему фермент AID (activation-induced cytidine deaminase) мутирует лишь небольшую часть генов, хотя связывается со многими
Последние новости и статьи
 Полезные материалы
16
мин
09.10.2026
СИОЗС и иммунотерапия рака: что показало сравнение с бензодиазепинами и где предел вывода
В электронной медицинской карте пациента, который начинает иммунотерапию рака, есть строка, к которой онколог обычно не возвращается: назначение антидепрессанта. Депрессия и тревожные расстройства затрагивают, по оценкам, приведённым в статье, 20–40% людей с опухолями, получающих ингибиторы контроль
 Полезные материалы
7
мин
09.10.2026
Родительское выгорание и враждебное воспитание: что известно о связи
Истощение, дистанция с ребёнком, ощущение, что уже не получается воспитывать так, как хотелось бы. Так Wendy L. Patrick пересказывает определение родительского выгорания, использованное в работе Katherine M. Ryan и коллег. Но доступный рассказ об исследовании опубликован не в научном журнале, а в бл
 Полезные материалы
9
мин
09.10.2026
CAR T-клетки при аутоиммунных заболеваниях: ремиссия ещё не означает излечение
В среднем через 110 дней после CAR T-терапии у пяти пациентов с тяжёлой волчанкой начали возвращаться B-клетки. Болезнь при этом оставалась в ремиссии в течение доступного наблюдения. Это наблюдение поднимает важный вопрос: почему восстановление клеток, связанных с аутоиммунной атакой, не обязательн
 Наука
2
мин
08.10.2026
Больше шагов связали с меньшей вероятностью обострений ХОБЛ
У людей с хронической обструктивной болезнью лёгких (ХОБЛ), которые проходили больше шагов, реже отмечали обострения. Эта связь сохранялась при разных уровнях загрязнения воздуха по месту жительства. О результатах исследования 5 октября 2026 года сообщила Европейская респираторная ассоциация. В рабо
 Наука
3
мин
08.10.2026
Нейросеть нашла 76 кандидатов в гравитационные линзы, MUSE подтвердил 70
Международная группа астрономов подтвердила 70 гравитационных линз из 76 кандидатов, найденных алгоритмом машинного обучения на снимках DESI Legacy Imaging Surveys. Об этом 8 октября 2026 года сообщил NSF NOIRLab. Для проверки учёные использовали спектрограф MUSE на Очень большом телескопе Европейск
 Наука
4
мин
08.10.2026
Связь вечернего хронотипа с пенсией по инвалидности ослабла после учёта здоровья
В финском исследовании у людей с вечерним хронотипом чаще назначали пенсию по инвалидности, чем у людей с утренним. До учёта других факторов частота назначения была примерно на 70% выше. Но после поправок на здоровье, образ жизни и рабочий график разница стала небольшой и статистически незначимой. Р