


Содержание статьи
Полезные материалы
23.10.2026
23.10.2026
11
мин
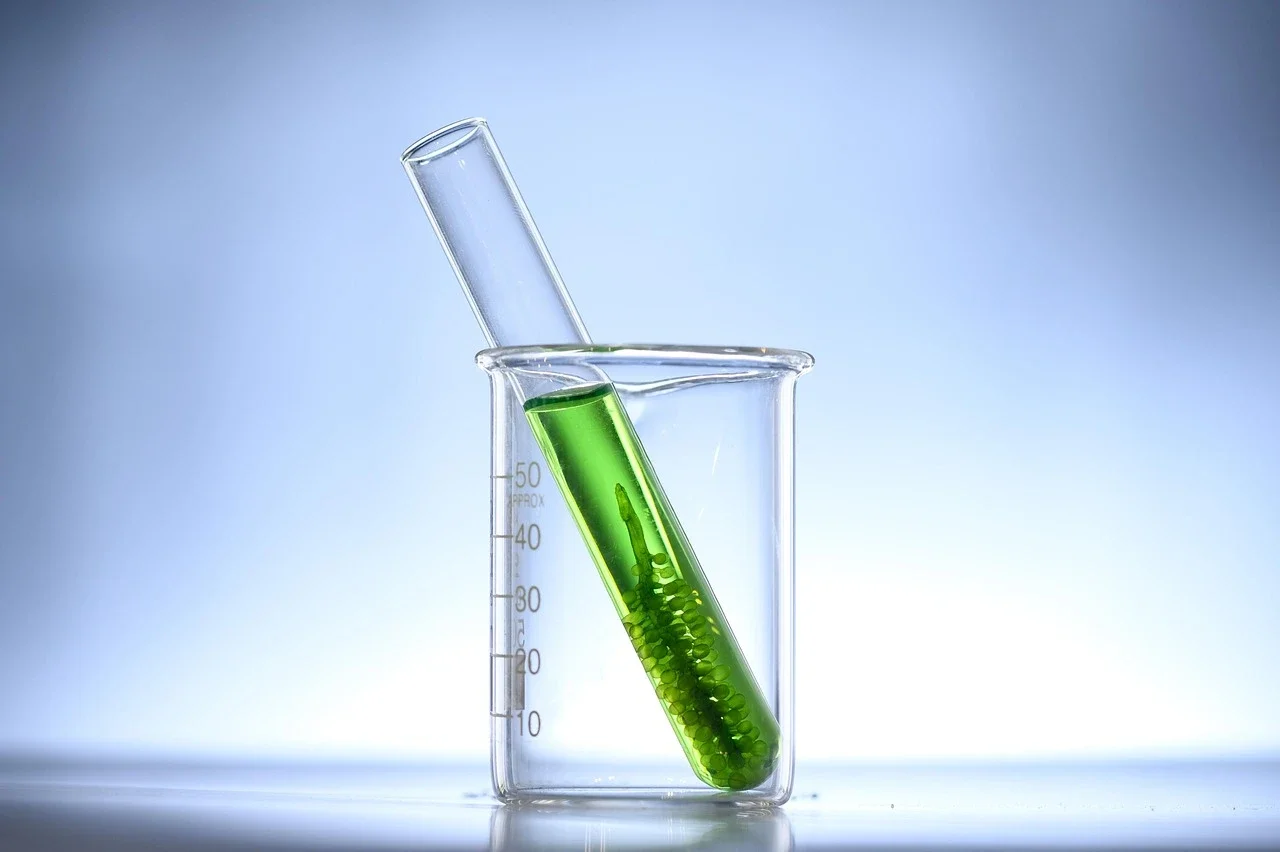
На свету тонкая полоска гидрогеля медленно изгибается, а в темноте меняет форму в обратную сторону. В демонстрации исследователей из Делфтского технического университета такой привод захватил металлический шар массой 18,4 мг и поднял резиновое кольцо массой 52,5 мг. Двигателем служили не мотор и не батарея, а пресноводная микроводоросль Chlamydomonas reinhardtii, закреплённая на поверхности материала.
Работа опубликована 22 октября 2026 года в журнале Nature Communications. Это рецензируемая статья с открытым полным текстом, PDF, дополнительными материалами, видеозаписями, файлом рецензирования и данными, доступными через репозиторий, указанный на странице статьи. Fan Jiang, Friedrich Hans Kleiner, Roland Kieffer, Djanick de Jong, Jeong-Joo Oh и Marie-Eve Aubin-Tam изучали не готового автономного робота, а биогибридный привод, то есть материал, который меняет форму под действием света благодаря живым клеткам.
Чтобы оценить такой результат, нужно разделить два вопроса. Меняет ли фотосинтетический обмен веществ состояние гидрогеля и вызывает ли изгиб? И достаточно ли этого, чтобы считать систему автономной робототехникой?
Сначала меняется не форма, а химия
Конструкция состоит из двух соединённых слоёв. Активный слой изготовлен из сополимера 3-(акриламидо)фенилбороновой кислоты и акриламида, который авторы обозначают как P(AAPBA-AAm). Второй слой сделан из полиакриламида, или PAAm. Снаружи это тонкая полоска размером примерно 20 × 5 × 1 мм, но её движение определяется разным поведением двух полимерных сетей.
На поверхности активного слоя водоросли образуют биоплёнку. При освещении они фотосинтезируют и одновременно усваивают нитрат. В выбранной авторами среде эти процессы уменьшают доступную концентрацию протонов во внешней области. Авторы предполагают, что клетки компенсируют внутреннее защелачивание поглощением H⁺ или экспортом OH⁻, что дополнительно повышает внешний pH. В темноте фотосинтез прекращается, а дыхание сопровождается выделением углекислого газа. Растворяясь в воде, он сдвигает реакцию среды обратно в кислую сторону.
В культуре водорослей изменение было значительным: показатель кислотности, pH, возрастал с 8,1 до 10,8 за первые 2,7 часа освещения и приближался к 11,0. После 18 часов в темноте он возвращался к 8,1. В готовом приводе окружающая жидкость, напротив, меняла pH лишь примерно от 8,3 до 9,2. Для движения, следовательно, важен не общий сдвиг pH всего раствора, а локальная химия в тонкой области гидрогеля рядом с клетками.
Это различие важно для понимания механизма. В обычном pH-чувствительном материале пришлось бы менять состав всей жидкости. Здесь водоросли создают химический градиент непосредственно у полимерной сети. Авторы не измеряли локальный pH зондом внутри гидрогеля. Они оценивали его косвенно: сопоставляли инфракрасные спектры, полученные при разных положениях привода, со спектрами гидрогеля при известных значениях pH. По этому сопоставлению локальная область соответствовала примерно диапазону pH 7–11.
Почему локальный pH заставляет полоску сгибаться
В активном слое есть группы фенилбороновой кислоты. При повышении pH они ионизируются, и полимерная сеть получает больше отрицательных зарядов. Заряженные участки отталкиваются друг от друга, сеть расправляется и поглощает воду. Поэтому активный слой набухает.
PAAm ведёт себя иначе. Его амидные группы в этом диапазоне pH в основном не ионизируются, поэтому степень его набухания меняется намного слабее. Один слой становится толще, а второй остаётся почти прежним. Возникает эффект, похожий на работу биметаллической пластины: если два соединённых материала расширяются по-разному, плоская полоска изгибается.
В темноте фенилбороновые группы ионизируются слабее, электростатическое отталкивание уменьшается, а цепи активного слоя сжимаются. Направление изгиба меняется. Свет здесь не толкает привод напрямую. Он переключает метаболическое состояние клеток, а химия полимерной сети превращает это переключение в механическое движение.
Эту схему проверяли несколькими независимыми способами. Буфер Tris подавлял световой изгиб, сглаживая изменения pH. Ингибитор фотосистемы II DCMU подавлял световой рост pH и прекращал светозависимое движение. После нагревания привода до 60 °C в течение часа водоросли теряли метаболическую активность, и изгиб исчезал. При этом гидрогель с инактивированными клетками снова начинал двигаться, если его помещали в свежую культуру живых водорослей.
Эта серия контролей поддерживает причинную цепочку: свет меняет метаболизм водорослей, метаболизм меняет локальный pH, pH влияет на набухание слоёв, а разница в набухании вызывает изгиб. Результат не доказывает, что тот же механизм будет работать в любой воде или с любой микроводорослью. Для данной конструкции объяснение, однако, согласуется с проведёнными измерениями.
Быстрый старт не означает быстрый захват
У привода есть два разных показателя скорости. Начало деформации регистрировали примерно через 20 секунд после включения света и через 10 секунд после перехода в темноту. Большая амплитуда при этом развивалась часами. В стандартном цикле привод освещали 3 часа, затем оставляли на 15 часов в темноте при температуре 20 °C и освещённости 115 мкмоль с⁻¹ м⁻².
За десять таких циклов общая амплитуда сохранялась примерно на уровне 300°, хотя в первых пяти циклах углы немного уменьшались. Авторы также сообщили, что через 60 дней привод всё ещё изгибался под действием света. Эти результаты не следует объединять в утверждение о полной стабильности. Десять циклов были количественным испытанием повторяемости, а проверка через 60 дней показывала сохранение световой реакции, но не гарантировала прежние скорость, нагрузку и амплитуду.
Механическая сила привода невелика. Максимальное блокирующее усилие составило 0,8 ± 0,2 мН и достигалось примерно за 15 часов освещения. Четырёхпальцевый захват поднял металлический шар массой 18,4 мг, а крюк захватил кольцо массой 52,5 мг. Для мягкого лабораторного привода это убедительная демонстрация, но она не показывает полезную нагрузку, сопоставимую с обычными робототехническими системами.
Что здесь автономно, а что остаётся внешним
Авторы называют систему светоуправляемым живым приводом и связывают её с возможностью создавать автономные мягкие устройства. В узком смысле это описание оправданно: для изгиба не нужны электродвигатель, провода или постоянная замена внешнего раствора. Клетки сами преобразуют световой сигнал в химическое изменение, а гидрогель превращает его в движение.
Автономность привода, однако, не равна автономности робота. В эксперименте заранее задавали световые и тёмные интервалы, температуру, состав среды и освещённость. Конструкция не демонстрировала самостоятельного восприятия окружающей обстановки, выбора действия, навигации или управления по обратной связи. Она выполняла заранее заданную последовательность деформаций. Поэтому точнее говорить о светоуправляемом приводе, автономном относительно мотора и кабеля, а не о полностью автономной робототехнической системе.
Есть и биологические ограничения. Привод формировали в специальной минимальной среде без буфера и ацетата, с нитратом натрия как источником азота. При использовании нитрата аммония колебания pH были значительно слабее. Клетки должны оставаться живыми и метаболически активными, а сам привод работает в жидкости при контролируемом освещении. Поэтому выражение «без внешнего питания» было бы слишком сильным: органический источник углерода не требовался, но использовалась питательная среда, а свет подавался извне.
Часть клеток постепенно покидала гидрогель. Авторы считают утечку небольшой: после начального роста плотности клеток во внешней жидкости она оставалась примерно постоянной, на уровне 0,05 × 10⁶ клеток на миллилитр. Это не отменяет работоспособность прототипа, но показывает, что его биологическая часть со временем может меняться.
Статья не проверяла работу в реальном водоёме, при загрязнении, изменении солёности и температуры, механических повреждениях или длительной нагрузке. Обсуждение подводной робототехники, сельскохозяйственной автоматизации и микрофлюидики описывает возможные направления, а не результаты испытаний таких систем.
Как оценивать подобные заявления
Этот пример полезен тем, что заставляет разделять механизм, демонстрацию и прогноз применения. Механизм подтверждают измерения pH, спектроскопия, а также контроли с буфером и ингибитором фотосистемы II. Демонстрация ограничена захватом очень лёгких объектов в лабораторной установке. Автономная робототехника остаётся перспективой: в работе нет сенсорики, планирования и управления по замкнутой обратной связи.
Для самостоятельной проверки такого вывода удобно читать не только аннотацию, но и разделы о методах, контролях и доступности данных. О том, как разбирать доказательность научной публикации по такой логике, рассказывает материал о критическом анализе научной статьи.
Водоросли действительно превращают свет в движение, но делают это через последовательность промежуточных процессов. Свет меняет обмен веществ клеток, обмен веществ меняет локальный pH, pH меняет заряд и набухание одного слоя, а разница между слоями сгибает всю конструкцию. Получился рабочий биогибридный привод с обратимым движением и небольшой силой. До робота, который сам понимает задачу и выбирает действие, ему нужны датчики, управляющая логика, более быстрый отклик и подтверждённая устойчивость вне специально подготовленной среды.
Источники
- Jiang F., Kleiner F. H., Kieffer R., de Jong D., Oh J.-J., Aubin-Tam M.-E. Light-powered photosynthetic living actuator. Nature Communications. 2026;17:10827. DOI: 10.1038/s41467-026-78653-z. Полный текст: Nature Communications. PDF статьи.
- Материал Delft University of Technology о демонстрации привода: Phys.org. Это редакционный пересказ, использованный только как дополнительный контекст, а не как замена первичной статье.
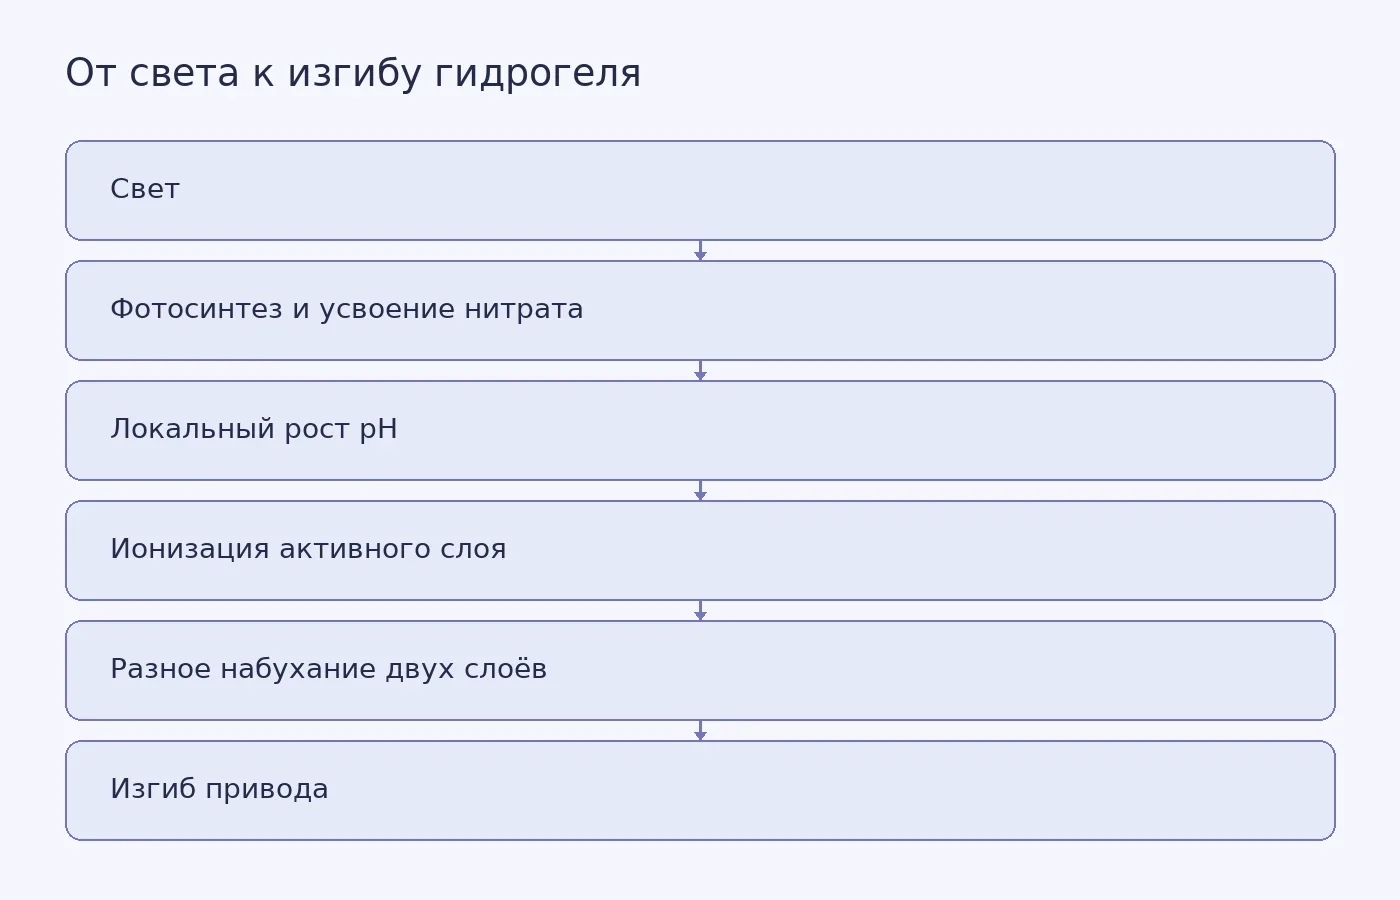
Фото: ckstockphoto / Pixabay


Похожие статьи
 Полезные материалы
13
мин
05.10.2026
Как рыба-сельдяной король управляет плавником и чему это учит подводную робототехнику
Сельдяного короля (Regalecus glesne) почти невозможно изучать живым: это самая длинная из ныне живущих лучепёрых рыб, она достигает не менее восьми метров, обитает в мезопелагиали и в неволе не содержится. После смерти её тело легко распадается на фрагменты. Поэтому, когда в сентябре 2026 года в жур
 Полезные материалы
8
мин
07.10.2026
Ночная очистка мозга: что сон и глимфатическая система могут рассказать о болезни Альцгеймера
Мозг не выключается, когда человек засыпает. Среди процессов, которые меняются во время сна, учёные изучают движение жидкости вокруг сосудов и перенос растворённых веществ в мозговой ткани. Эту предполагаемую сеть путей называют глимфатической системой: название отсылает к глиальным клеткам и лимфат
 Полезные материалы
8
мин
22.10.2026
Магнитный отклик OLED может подсказать, как долго он проработает
В опыте с синим OLED магнитное поле не продлевало срок службы устройства и не делало экран заметно ярче. Оно помогало уловить крошечное изменение яркости, по которому исследователи оценивали, как долго OLED сможет сохранять свечение. Обычная проверка долговечности занимает часы или даже сотни часов:
 Полезные материалы
11
мин
14.10.2026
Бионический глаз возвращает свет, но не обычное зрение
В испытании субретинального импланта человек мог увидеть свет, найти его источник, заметить движение, а иногда распознать предмет или букву. Но это не означало возвращения привычной зрительной картины. Стандартную остроту зрения удалось измерить только у двух из девяти участников. Лучший результат с
 Полезные материалы
7
мин
15.10.2026
Почему медленный ураган может принести больше дождя, чем крупный
В 2017 году во время урагана «Харви» метеостанция возле города Недерленд в Техасе измерила 60,58 дюйма осадков, около 154 сантиметров. Удобно объяснить такой итог одной фразой: ураган двигался медленно. Но отчёт Национального центра по ураганам США (NHC) показывает, что одной скорости здесь недостат
 Полезные материалы
10
мин
04.10.2026
Почему гуманоид Figure перенёс бытовые навыки в 30 незнакомых домов
Представьте, что вы заходите в чужую квартиру и вас просят застелить постель. Вы не знаете высоту кровати, не видели это одеяло и не помните, где лежат подушки. Скорее всего, вы справитесь: подойдёте, поправите, подоткнёте. Именно эту человеческую способность — переносить знакомое действие в незнако
Последние новости и статьи
 Образование
2
мин
23.10.2026
Каникулы в Нижнем Новгороде в 2026/2027 году: даты для школ с четвертями
В 2026/2027 учебном году Минпросвещения России рекомендует школам с четвертной системой проводить осенние каникулы с 26 октября по 3 ноября, зимние с 31 декабря по 10 января, а весенние с 27 марта по 4 апреля. Летний отдых может начаться 27 мая и продлиться по 31 августа 2027 года. Эти даты «Российс
 Наука
2
мин
23.10.2026
Слой InClₓ закрепил контакты в органических солнечных модулях
Группа Цзыи Гэ из Нинбоского института материаловедения Китайской академии наук закрепила контакты в органических солнечных элементах с помощью тонкого промежуточного слоя InClₓ. В статье, опубликованной в журнале Joule 21 октября 2026 года, исследователи сообщают об эффективности 20,4% для элементо
 Наука
3
мин
23.10.2026
Как клетки хронического лимфолейкоза обходят блокировку сигнала выживания
Исследователи из Великобритании предложили объяснение, почему часть клеток хронического лимфолейкоза может сохраняться во время лечения ингибиторами тирозинкиназы Брутона (BTK). Если препарат перекрывает основной сигнал выживания через B-клеточный рецептор (BCR), некоторые клетки, судя по результата
 Полезные материалы
6
мин
23.10.2026
Почему сельскохозяйственные животные всё-таки эволюционируют
Куры, которых разводят ради большого количества яиц, и коровы, от которых получают много молока, не перестают эволюционировать. Меняется другое: в хозяйстве люди часто решают, какие животные станут родителями следующего поколения. В дикой популяции такого решения нет, но человеческое воздействие всё
 Полезные материалы
12
мин
23.10.2026
Автомобиль как смартфон: что цифровые функции меняют в покупке и вождении
На экране автомобиля можно включить музыку, построить маршрут, принять звонок и изменить настройки салона. Для водителя это удобный пульт управления, а для покупателя всё чаще часть самого продукта. Машину начинают оценивать не только по двигателю, батарее, цене и запасу хода, но и по скорости интер
 Полезные материалы
13
мин
23.10.2026
Корень не выбирает один сценарий: как ABA меняет долю клеток в состоянии ответа на засуху
Если смотреть на верхушку корня как на карту, всё выглядит достаточно строго: покровная ткань, кора, проводящие элементы, меристема. Клетки возникают из определённых линий и постепенно дифференцируются. Но одноклеточный анализ показал, что у этой карты есть ещё один слой. В большинстве клеточных лин