


Содержание статьи
Наука
17.10.2026
3
мин
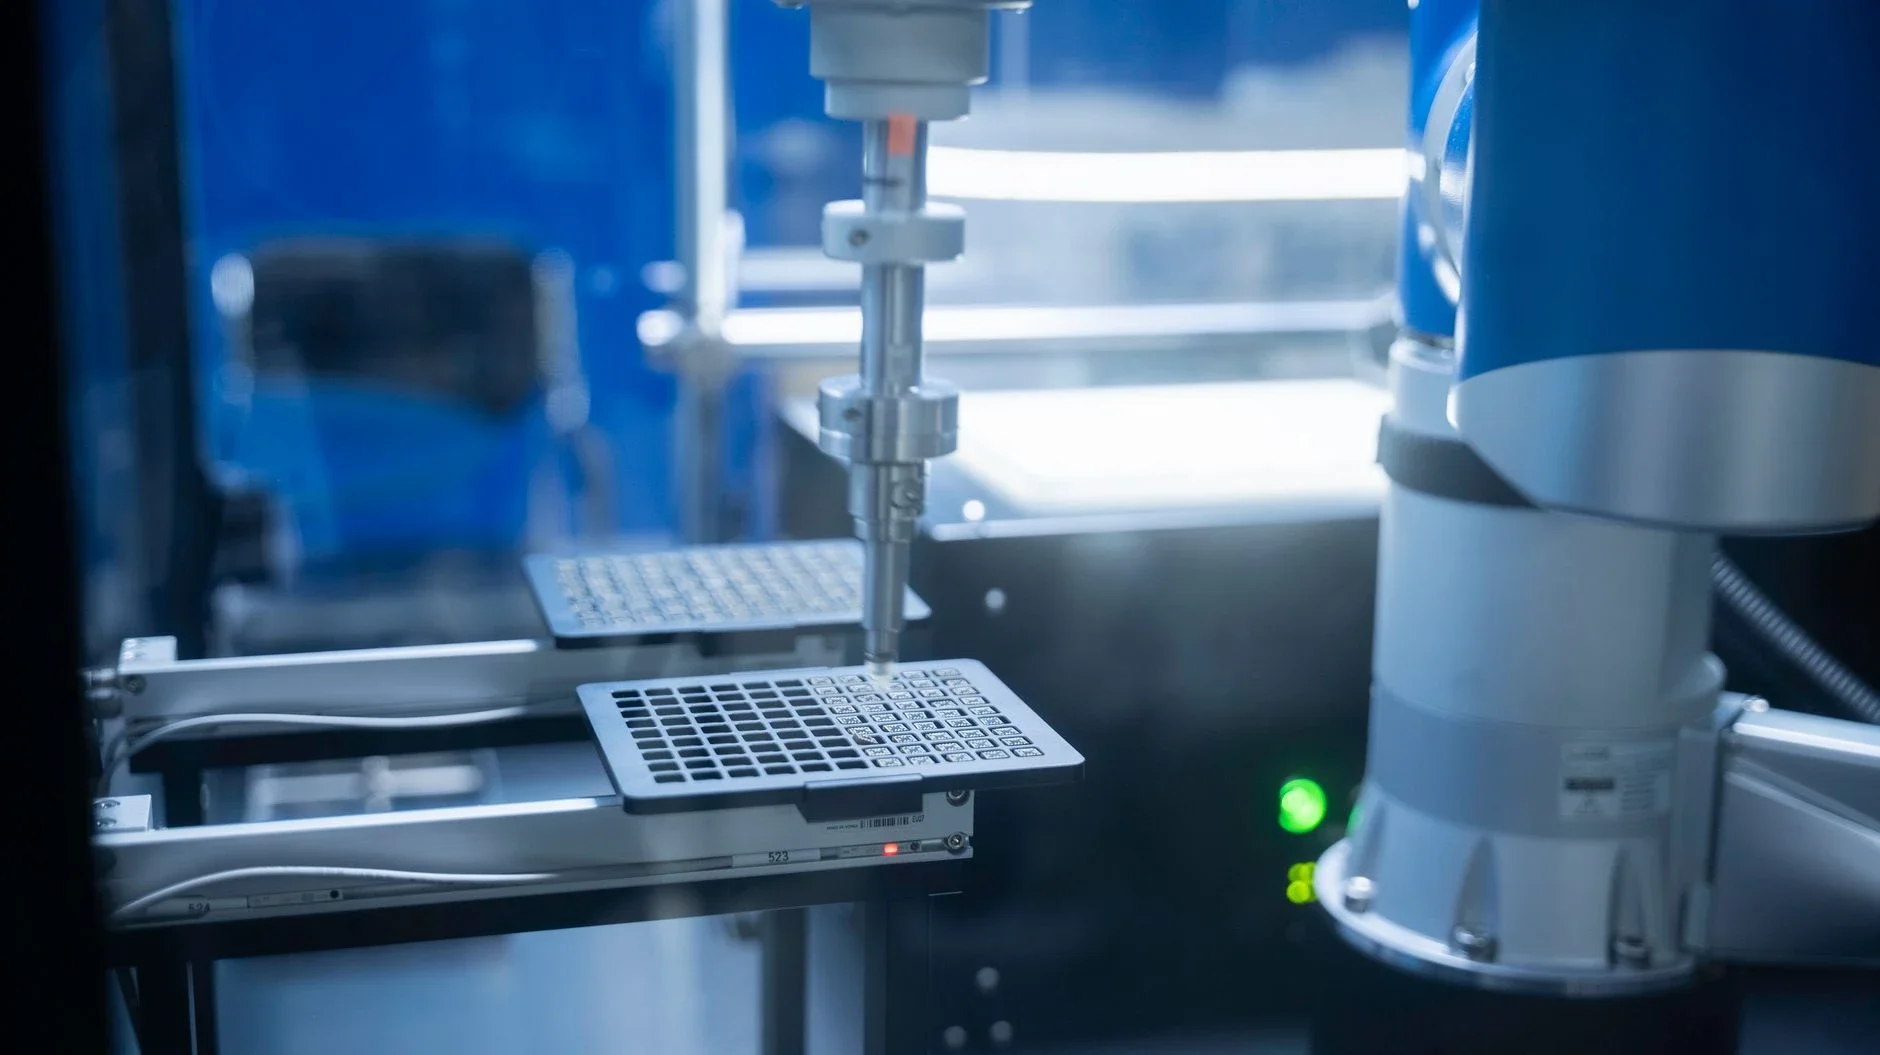
Исследователи Гонконгского университета науки и технологий представили роборуку EmArm с мягкой тактильной кожей на верхней и нижней частях руки. В статье, опубликованной в журнале Nature Sensors 20 июля 2026 года, они описали, как робот определяет место и силу прикосновения, выдерживает нагрузку и меняет маршрут, если касается препятствия, которого не видит камера.
Мягкий сенсор встроен в жёсткий каркас
Мягкая тактильная кожа покрывает более 71 000 мм² поверхности руки. Внутри установлены миниатюрные камеры: они считывают деформации мягкого слоя и по ним оценивают, как распределяется сила. Сенсор охватывает большую площадь, а нагрузку по-прежнему несёт жёсткий каркас.
Рука объединяет сигналы кожи с данными о положении суставов. Алгоритм определяет место контакта, его площадь и силу, а затем передаёт эти данные контроллеру движения. Тактильный сигнал не просто фиксируется: робот меняет движение в ответ на него.
Представим условный пример: баскетбольный мяч лежит на руке не по центру. Если нагрузка смещается, система может изменить положение суставов и усилие, чтобы удержать мяч. Исследователи сообщают об испытании, в котором робот манипулировал мячом, но этот результат не означает, что рука справится с любым предметом.
По данным исследователей, пространственное разрешение сенсора составляет 0,085 мм, а порог различения двух точек контакта может быть всего 18,2 мм. В испытаниях с пятью типами внешних помех точность тактильного восприятия достигала 97,9%. Это отдельные характеристики системы, а не свидетельство того, что её осязание полностью повторяет человеческое.
Мягкий сенсорный слой не ухудшил точность повторного позиционирования: она оказалась сопоставима с показателями обычных роботизированных рук. Прототип выдерживал нагрузку свыше 15 кг и крутящий момент 7,35 Н·м. Система также различала пять типов прикосновения с точностью до 99,8%.
В отдельном испытании на пути руки возникало препятствие, которого не видела камера. Прикоснувшись к нему, EmArm останавливалась, определяла, временное ли оно, и прокладывала новый маршрут. Это показывает работу системы в описанном эксперименте, но не доказывает её надёжность в любых бытовых или промышленных условиях. В доступных материалах авторы не указывают точную задержку реакции и число повторов каждого испытания.
Исследование описывает конкретную робототехническую систему; оно не меняет правил поступления в российские вузы. Тем, кто готовит собственную публикацию, может пригодиться информация об услуге подготовки научных статей.
Фото: Youn Seung Jin / Pexels
Похожие статьи
 Наука
2
мин
14.10.2026
SANDO строит безопасный маршрут дрона среди движущихся препятствий
7 октября 2026 года MIT News сообщил о системе SANDO, которая прокладывает беспилотнику маршрут в незнакомой среде с движущимися препятствиями. В симуляциях она успешно прошла все проверенные сценарии, а в 12 полётах реального дрона избежала столкновений с динамическими препятствиями. Результаты опи
 Наука
2
мин
17.10.2026
Сталь с почти 140% равномерного удлинения: исследователи меняли порядок упрочнения
Исследователи Киотского университета сообщили, что сталь состава Fe-4Ni-0.6C показала почти 140% равномерного удлинения. В исследовании, опубликованном в журнале Materials Today, учёные добились этого, задержав один механизм упрочнения: сначала в стали возникали деформационные двойники, а при больше
 Наука
5
мин
03.10.2026
Рентгеновская «съёмка» показала, как азобензол меняет форму за пикосекунды
Молекула азобензола меняет форму не так, как считали почти полвека. Команда Хётчхоля Ихэ из Корейского института передовых технологий (KAIST) и Центра передовых исследований реакционной динамики при Институте фундаментальных наук (IBS) проследила за ней в растворе метанола с фемтосекундным разрешени
 Наука
2
мин
13.10.2026
Напряжение затвора меняет магнитный порядок в тонких слоях PtSe₂
Группа Национального университета Сингапура и исследователей из Швейцарии, Чехии и Германии показала, что напряжение на затворе меняет магнитный отклик тонких слоёв селенида платины с примесью железа. В работе, опубликованной 12 октября 2026 года в журнале Science Advances, снижение концентрации нос
 Наука
2
мин
16.10.2026
Как ритм Hes1 меняет состав кишечных органоидов
Исследователи из Hubrecht Institute изменили частоту колебаний белка Hes1 в лабораторных моделях кишечника и обнаружили, что вслед за этим меняется соотношение типов клеток. О работе, опубликованной в журнале Science, институт сообщил 15 октября 2026 года. Ритм сигнала задавали микрофлюидной системо
 Наука
2
мин
10.10.2026
Как соотношение металлов меняет свойства пористого каркаса
Химики из университетов Бирмингема, Ноттингема и Лимерика создали материалы, в кристаллическую структуру которых можно включить до 16 разных металлов. В каркасе UoB-116 изменение соотношения диспрозия и лантана меняло его магнитный отклик, поглощение света и измеренную площадь поверхности. Об этом У
Последние новости и статьи
 Полезные материалы
7
мин
18.10.2026
Как конденсатор заменяет резистор: вскрываем фильтр Harris HF-10
На кристалле старого фильтра Harris HF-10 видна сетка из 72 одинаковых квадратных конденсаторов. Зачем аналоговой микросхеме столько маленьких ёмкостей, если ток обычно задают резисторы? На кристалле резисторы занимают много места, а их параметры трудно точно контролировать. В MF10 и совместимом с н
 Полезные материалы
8
мин
18.10.2026
Распознавание русской речи на CPU: что решил один бенчмарк и чего он не доказывает
Шесть виртуальных процессоров в тарифе хостинга звучат как хороший запас. Но в тесте русскоязычного распознавания этого ресурса хватило лишь на четыре-пять аудиодорожек. Результат зависел и от способа распараллеливания модели. На другом сервере тот же чанк обрабатывался в несколько раз быстрее. Этот
 Полезные материалы
12
мин
18.10.2026
Фукоидан из бурых водорослей: что исследования говорят о защите тканей
В новостном пересказе фукоидан уже почти готов стать медицинским материалом: вещество из бурых водорослей будто бы защищает печень, почки, кишечник и кожу, а затем может попасть даже в повязки для заживления ран. Между такой перспективой и доказанным лечением, однако, есть несколько промежуточных ст
 Наука
4
мин
17.10.2026
Почему авиационные планы не укладываются в экологические пределы
Исследователи во главе с Бастьеном Паи проверили, укладываются ли планы по сокращению выбросов мировой гражданской авиации в планетарные границы. В статье, опубликованной 13 октября 2026 года в журнале Nature Communications, они сравнили сценарии развития отрасли до 2050 года. Ни один из них не собл
 Наука
2
мин
17.10.2026
Как стрессовый сигнал от бурого жира может вызвать обострение артрита
Исследователи Университета Тиба и двух японских больниц изучили, как стресс может сопровождаться возвращением воспаления суставов. Результаты опубликовали 16 октября 2026 года в журнале Science Advances. Механизм проверяли на мышах, а у людей с ревматоидным артритом исследовали связь воспринимаемого
 Наука
3
мин
17.10.2026
Как атмосферные волны задерживают штиль над Большим Барьерным рифом
Медленно движущийся пакет атмосферных волн и тропические колебания могут вместе продлевать штиль над Большим Барьерным рифом. При слабом ветре океан хуже перемешивается и охлаждается, а уменьшение облачности пропускает к воде больше солнечной энергии. К такому выводу пришли авторы исследования, опуб