


Содержание статьи
Наука
31.10.2026
31.10.2026
2
мин
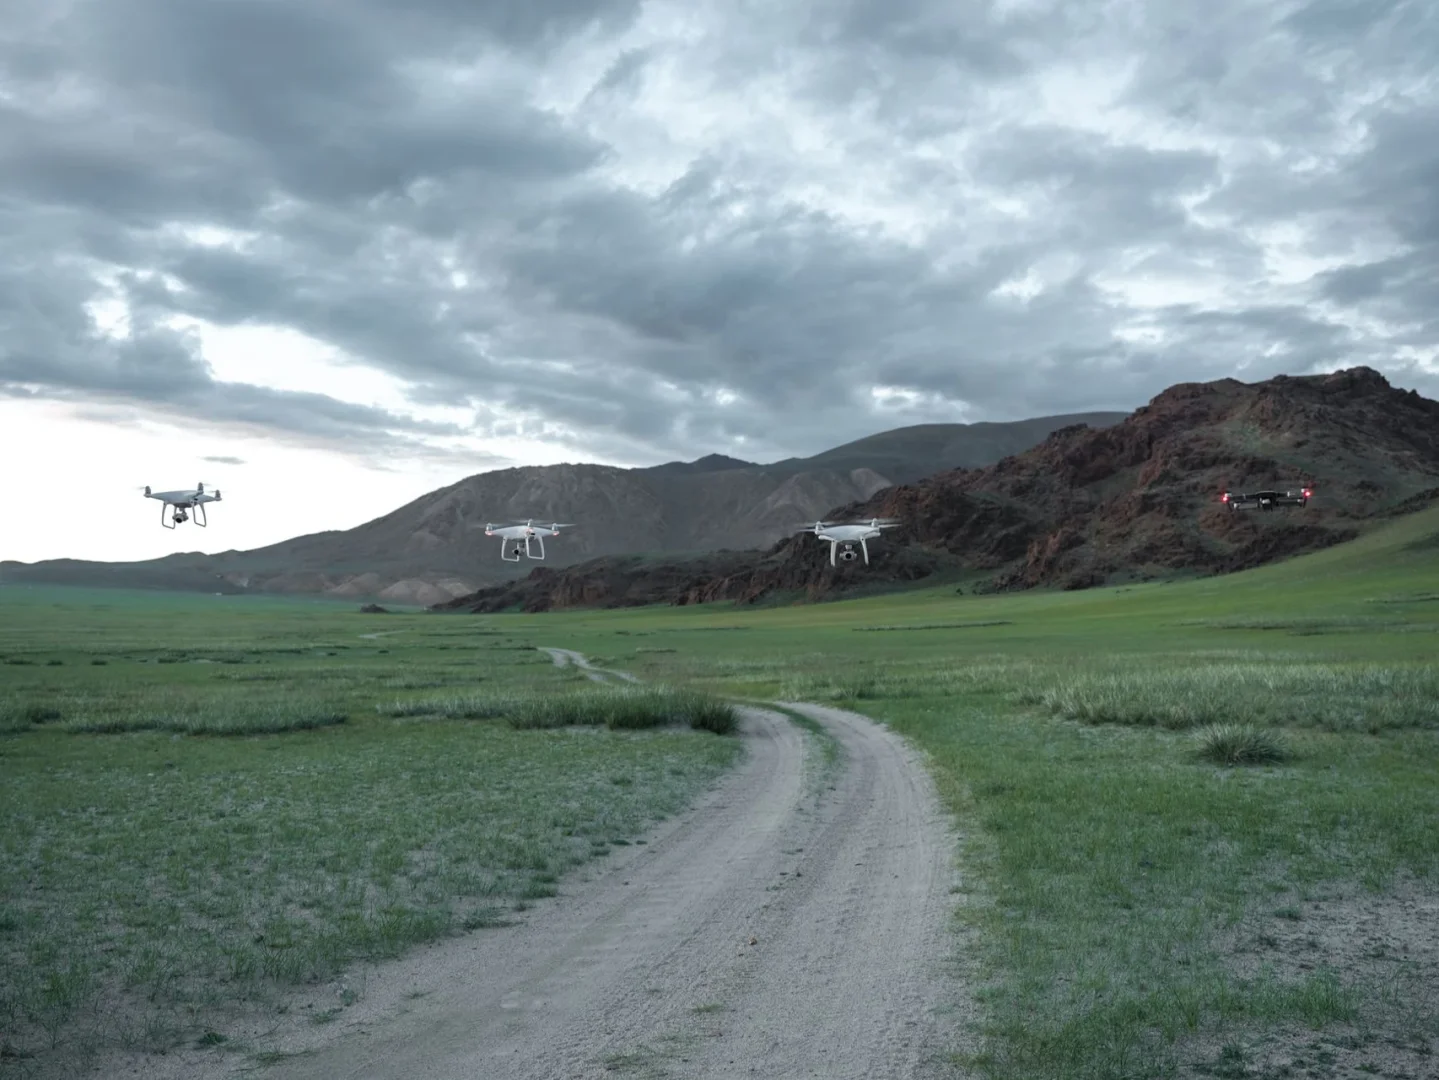
Исследовательница Yijin Cheng из Henan Forestry Vocational College в китайском Лояне описала алгоритм, который сглаживает команды для группы квадрокоптеров. Статья вышла онлайн 19 октября 2026 года в журнале International Journal of Systems, Control and Communications. В симуляции новый регулятор обеспечил меньшую суммарную изменчивость команд, чем два метода, с которыми его сравнивали.
Регулятор меняет настройку по величине ошибки
В модели дроны соединены виртуальными пружинами и демпферами. Они задают расстояния между аппаратами и описывают, как строй отклоняется от заданной конфигурации и возвращается к ней. Команды рассчитывает ПИД-регулятор, учитывающий текущую ошибку, её накопленное значение и скорость изменения. Нечёткая логика подстраивает коэффициент, отвечающий за реакцию на ошибку: при большом отклонении усиливает воздействие, а при малом ослабляет, чтобы снизить риск перерегулирования и колебаний.
Допустим, два дрона должны держаться на заданном расстоянии, но один отстал. Регулятор сначала усиливает поправку, чтобы сократить разрыв, а по мере сближения уменьшает её. Это условный пример, а не описание отдельного испытания.
Авторы сравнили суммарную вариацию управляющих сигналов при разных расстояниях между аппаратами. Чем ниже этот показатель, тем плавнее меняются команды. У предложенного метода максимальное значение составило 39,2, тогда как у двух методов сравнения оно достигло 81,4 и 57,1.
По словам авторов, более плавные команды могут снизить нагрузку на приводы и энергопотребление. Но статья не приводит прямых измерений износа или расхода энергии. Алгоритм проверяли в симуляции: контуры стабилизации каждого дрона считались настроенными, а задержки связи и потери пакетов не учитывались. О натурных полётах авторы не сообщают.
Подробнее о подготовке научных публикаций можно узнать на странице услуги по подготовке научных статей.
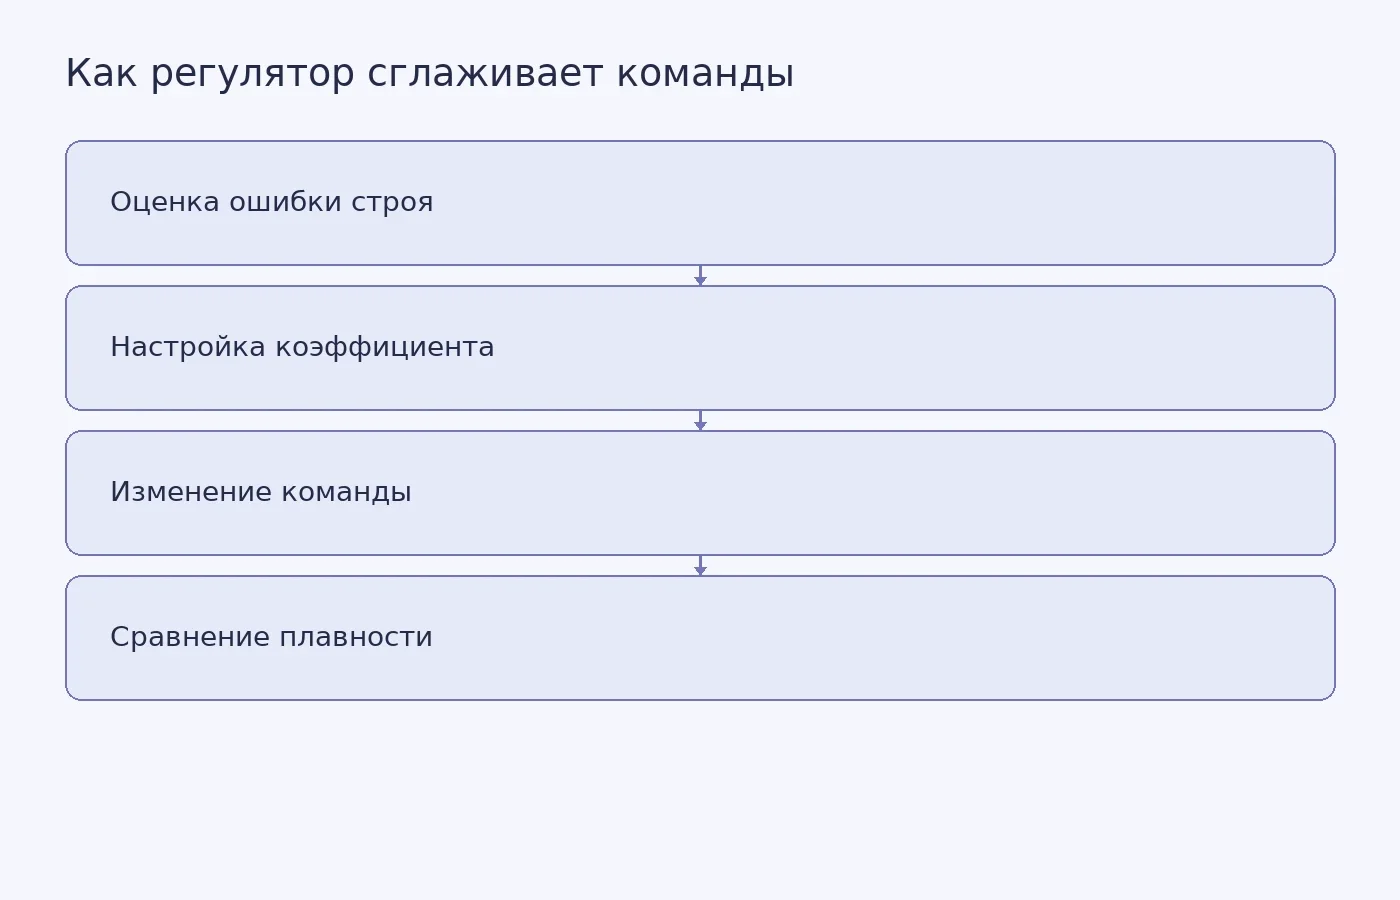
Фото: ArtHouse Studio / Pexels
Похожие статьи
 Наука
4
мин
01.10.2026
SWANS передала простые команды между имплантами через ткани тела
Исследователи из Технологического института Джорджии разработали систему SWANS, которая связывает миниатюрные импланты с помощью электрических импульсов, проходящих через ткани тела. Как 30 сентября сообщила Ars Technica со ссылкой на исследование в Science, технологию проверили на куриной и свиной
 Наука
3
мин
07.10.2026
Поддержка группы может помочь несогласным изложить доводы убедительнее
Исследователи из Корейского института передовых технологий (KAIST) и канадской школы бизнеса Ivey выяснили: участники, которым напоминали о поддержке команды, в среднем приводили более развёрнутые и убедительные доводы, когда не соглашались с большинством. В двух онлайн-экспериментах они также чаще
 Наука
2
мин
17.10.2026
Нейросеть обнаружила приближение перелома в климатической симуляции за два года
Исследователи Калифорнийского технологического института (Caltech) проверили нейросеть на упрощённых моделях климата и воздушного потока. В симуляции исчезновения низких океанских облаков она предсказала перелом более чем за два года до его ожидаемого момента; ошибка оценки времени составила около 1
 Наука
2
мин
30.10.2026
Языковая модель собрала команды для электронного микроскопа в рабочие цепочки
Исследователи из Национальной лаборатории имени Лоуренса в Беркли разработали TEM Agent: система переводит текстовые инструкции в последовательности команд для просвечивающего электронного микроскопа. Результаты работы опубликованы 10 июня 2026 года в журнале npj Computational Materials. Систему исп
 Наука
3
мин
11.10.2026
Сверхпроводящая схема объединила группы фотонов в запутанное состояние из 13 кубитов
Исследователи из Университета Цинхуа и Хэфэйской национальной лаборатории в Китае продемонстрировали способ детерминированно соединять небольшие группы микроволновых фотонов в более крупные перестраиваемые графовые состояния. В эксперименте возникла многокомпонентная запутанность, охватывающая 13 фо
 Наука
4
мин
10.10.2026
В Бразилии выделили три группы подростков по участию в школьной травле и кибербуллинге
Исследователи Федерального университета Сан-Паулу изучили ответы 4 200 подростков и выделили три группы по их участию в школьной травле и кибербуллинге. В самой небольшой группе, куда вошли подростки, которые и сталкивались с агрессией, и сами травили других, клинически значимые психологические симп
Последние новости и статьи
 Наука
4
мин
31.10.2026
Метеорит Teghaza 001 сохранил следы воды в древней коре Марса
Метеорит Teghaza 001, найденный в Мали в 2022 году, принёс на Землю редкую породу древней марсианской коры. Группа под руководством планетолога Ян Лю из Лаборатории реактивного движения NASA установила, что он образовался не менее 4,1 млрд лет назад, и нашла признаки того, что вода проходила через п
 Наука
6
мин
31.10.2026
Умеренный холод продлил жизнь нематодам через мышечный метаболит BH2
Круглые черви Caenorhabditis elegans, которых после взросления перевели с 20 на 15 °C, живут заметно дольше. Группа под руководством Давида Вильчеса из Центра молекулярной медицины Кёльнского университета (Германия) описала цепочку, связывающую эту температуру с продлением жизни: в мышцах нарабатыва
 Вузы
5
мин
31.10.2026
В Университете Линкольна запись лекций стала обязательной. Профсоюз объявил трудовой спор
30 октября 2026 года Times Higher Education сообщило, что Университет Линкольна (University of Lincoln, Ист-Мидлендс, Великобритания) ввёл политику, по которой преподаватели обязаны записывать свои занятия. С оговоркой: запись не требуется, когда это «не уместно». Отделение University and College Un
 Полезные материалы
18
мин
31.10.2026
Как выстроить аргументацию в монографии: тезисы, доказательства и возражения
В монографии слабое место часто видно не в самом тезисе, а между тезисом и доказательством: автор приводит источник, но не объясняет, почему этот источник подтверждает именно его вывод. В этом руководстве разберём развитие аргументации в монографии: как перейти от исследовательского вопроса к тезису
 Рефераты
17
мин
31.10.2026
Монографический метод исследования: задачи, применение и ограничения
Монографический метод помогает внимательно разобрать один ограниченный объект: например, отдельное хозяйство, студента или несчастный случай на производстве. Сопоставим, как его описывают в аграрной экономике, педагогике и охране труда, и пройдём учебный пример. Если вам нужна подготовка рукописи на
 Курсовые работы
6
мин
31.10.2026
Почему на границе сна слышатся звуки и мерещится чьё-то присутствие
Представим условную ночную сцену: человек просыпается от отчётливого стука, которого никто не производил, или чувствует, что в комнате кто-то есть. Такие переживания могут возникать на переходе между сном и бодрствованием. Но доказательства для этих двух феноменов неодинаковы. Ощущение чужого присут