
Содержание статьи
Наука
01.10.2026
01.10.2026
3
мин
Инженеры Массачусетского технологического института создали тонкого мягкого робота, которого приводят в движение живые мышечные клетки. Как сообщил MIT News 29 сентября 2026 года, устройство плавало и поворачивало в простом водном лабиринте. Испытание провели в большой чашке Петри, а источник света над роботом перемещал оператор.
Гелевый корпус и два мышечных плавника
Основой робота служит плёнка из желатинметакрилата — материала GelMA, который применяют в тканевой инженерии. По длине и ширине она сопоставима с пластинкой жевательной резинки. Две половины основы образуют плавники, каждый из которых покрыт слоем живых мышечных клеток тоньше человеческого волоса.
Исследователи проверили гели разного состава и жёсткости, а также канавки разной формы. В квадратных канавках клетки лучше выстраивались, соединялись в волокна и сокращались согласованнее. Более жёсткие варианты геля также помогали клеткам сохранять нужное расположение и создавать большее усилие.
Свет управляет движением
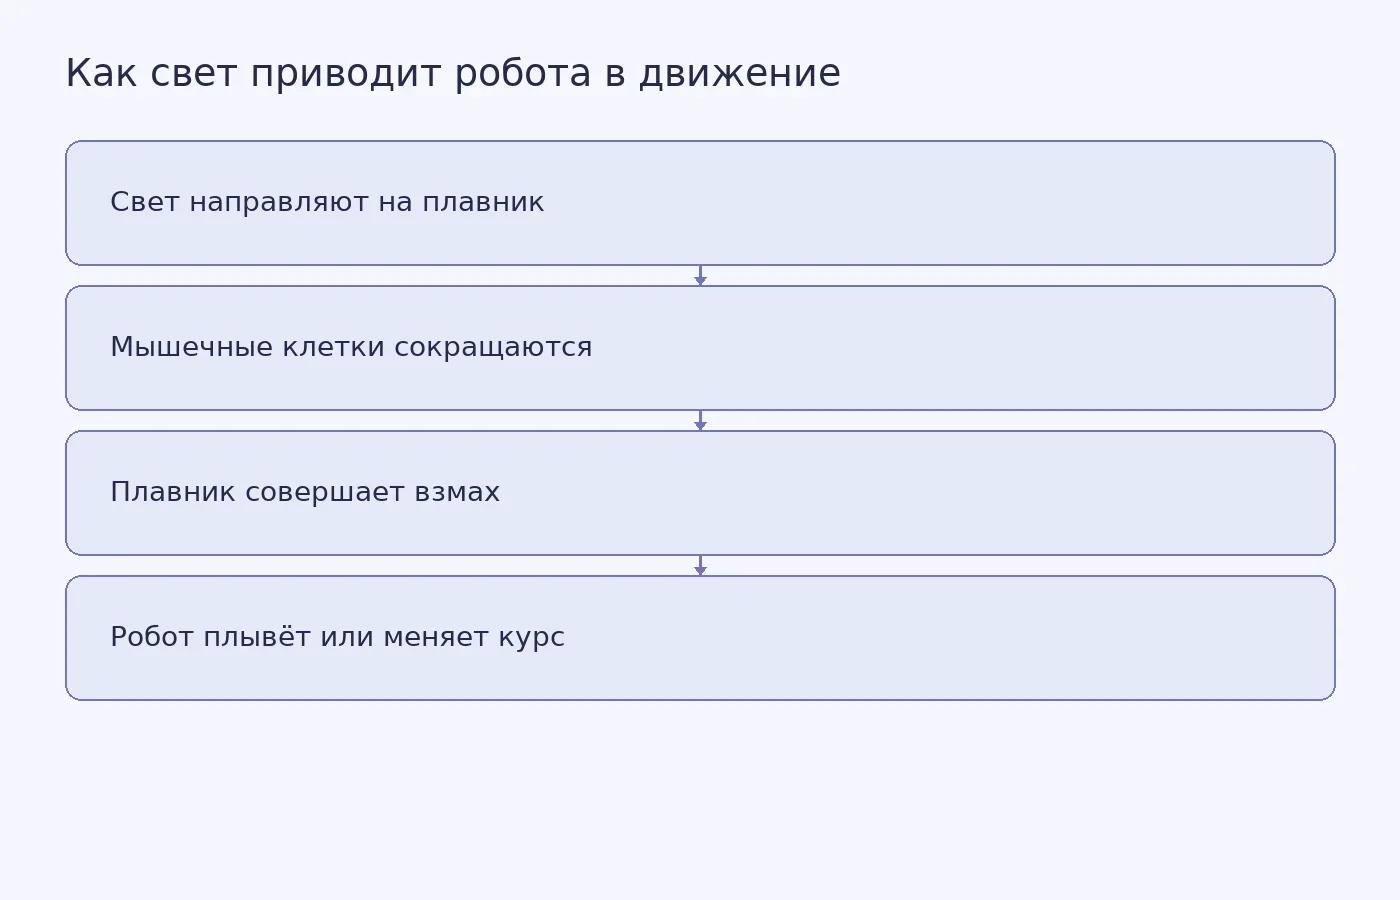
Мышечные клетки генетически изменили так, чтобы они сокращались при освещении. Свет, направленный на один плавник, вызывал сокращение мышечного слоя. Плавник взмахивал и тянул робота через воду. Меняя сторону и интервалы освещения, исследователи регулировали направление и скорость движения.
Живые клетки в этой конструкции выполняют роль двигателя, гелевая плёнка служит гибким каркасом, а свет подаёт внешнюю команду. Представим, что оператор начинает поочерёдно освещать плавники с разными интервалами: их движения меняются, и робот корректирует курс. Это пояснение принципа, а не отдельный эксперимент и не свидетельство автономной навигации.
Максимальная измеренная скорость составила около четырёх длин корпуса в минуту. В лабиринте робот следовал за источником света, который человек вручную перемещал над чашкой.
Что показал опыт
Демонстрация показала, что один тонкий слой мышечных клеток способен создать усилие, достаточное для движения небольшого робота в воде. Устройство не только плыло вперёд, но и поворачивало по внешним световым командам.
При подготовке научной статьи такое различие между продемонстрированным результатом и возможным применением позволяет точнее описать выводы: в этом опыте подтверждены движение и управляемый поворот, но не самостоятельная работа в природной среде.
Испытание ограничивалось лабораторными условиями: робота поместили в чашку Петри с простым лабиринтом, а светом управлял человек. MIT News не приводит данных о продолжительности работы устройства, выносливости клеток, масштабировании конструкции или сравнении с другими роботами. Экологический мониторинг упоминается только как возможное направление дальнейшей разработки, а не как уже проверенное применение.
Похожие статьи
 Наука
4
мин
01.10.2026
Одна искусственная мышца позволила мягкому роботу сгибаться в нескольких местах
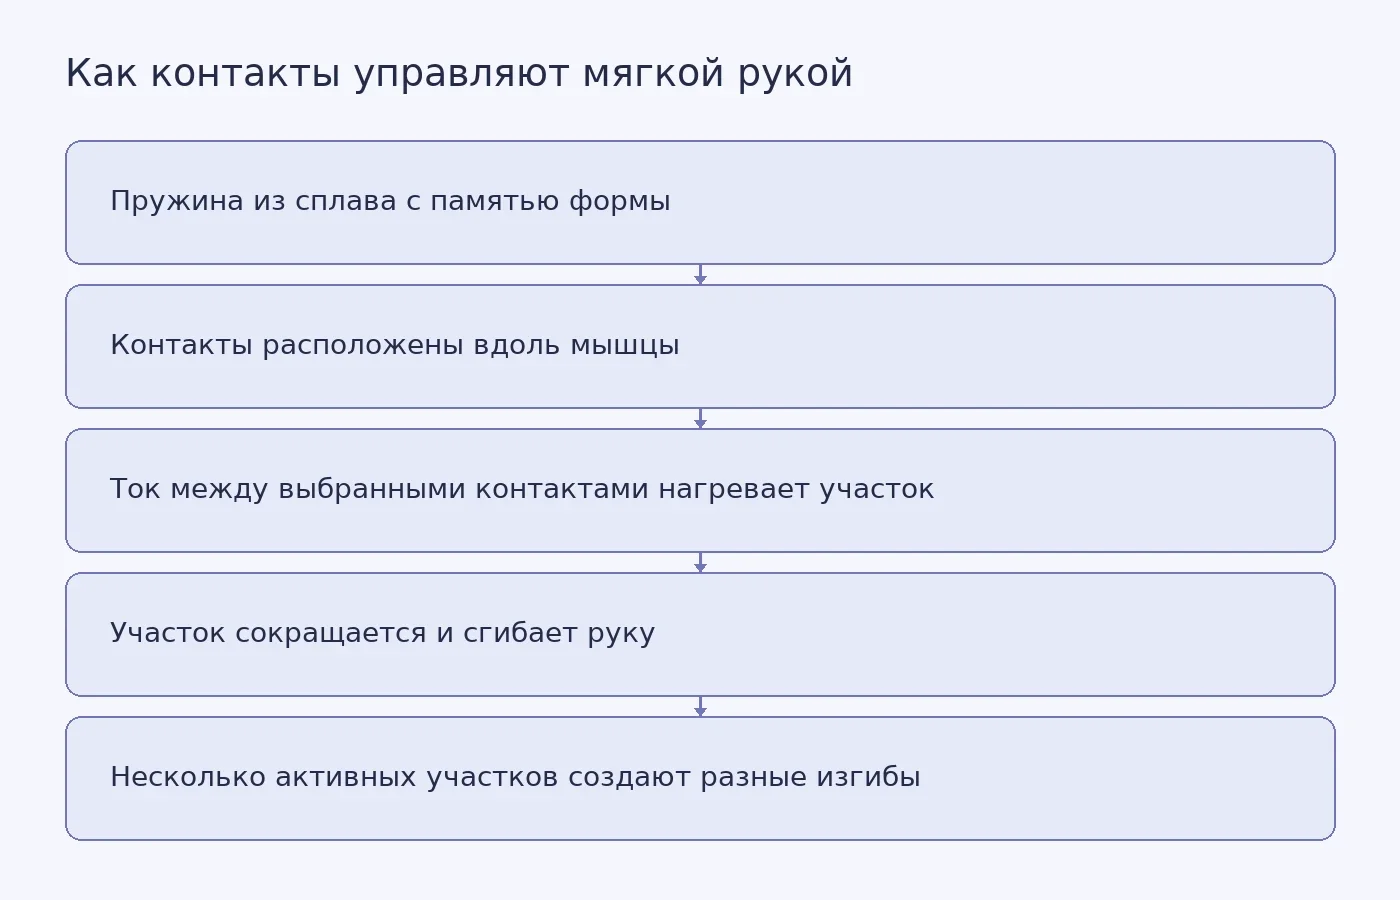
Исследователи Национального университета Сингапура разработали систему, в которой одна непрерывная искусственная мышца может сокращаться по всей длине или только на выбранных участках. Об этом 30 сентября 2026 года сообщил Tech Xplore со ссылкой на материал университета. Работа опубликована в журнал
 Наука
1
мин
28.09.2026
В Северске открыли третью опорную лабораторию «Росатома» для проекта «Прорыв»
В Северске Томской области открылась третья опорная лаборатория «Росатома», сообщила пресс-служба НИЯУ МИФИ. На ее базе будут готовить специалистов для опытно-демонстрационного энергокомплекса IV поколения, который строится на площадке Сибирского химического комбината в рамках проекта «Прорыв». Обр
 Наука
4
мин
01.10.2026
SWANS передала простые команды между имплантами через ткани тела
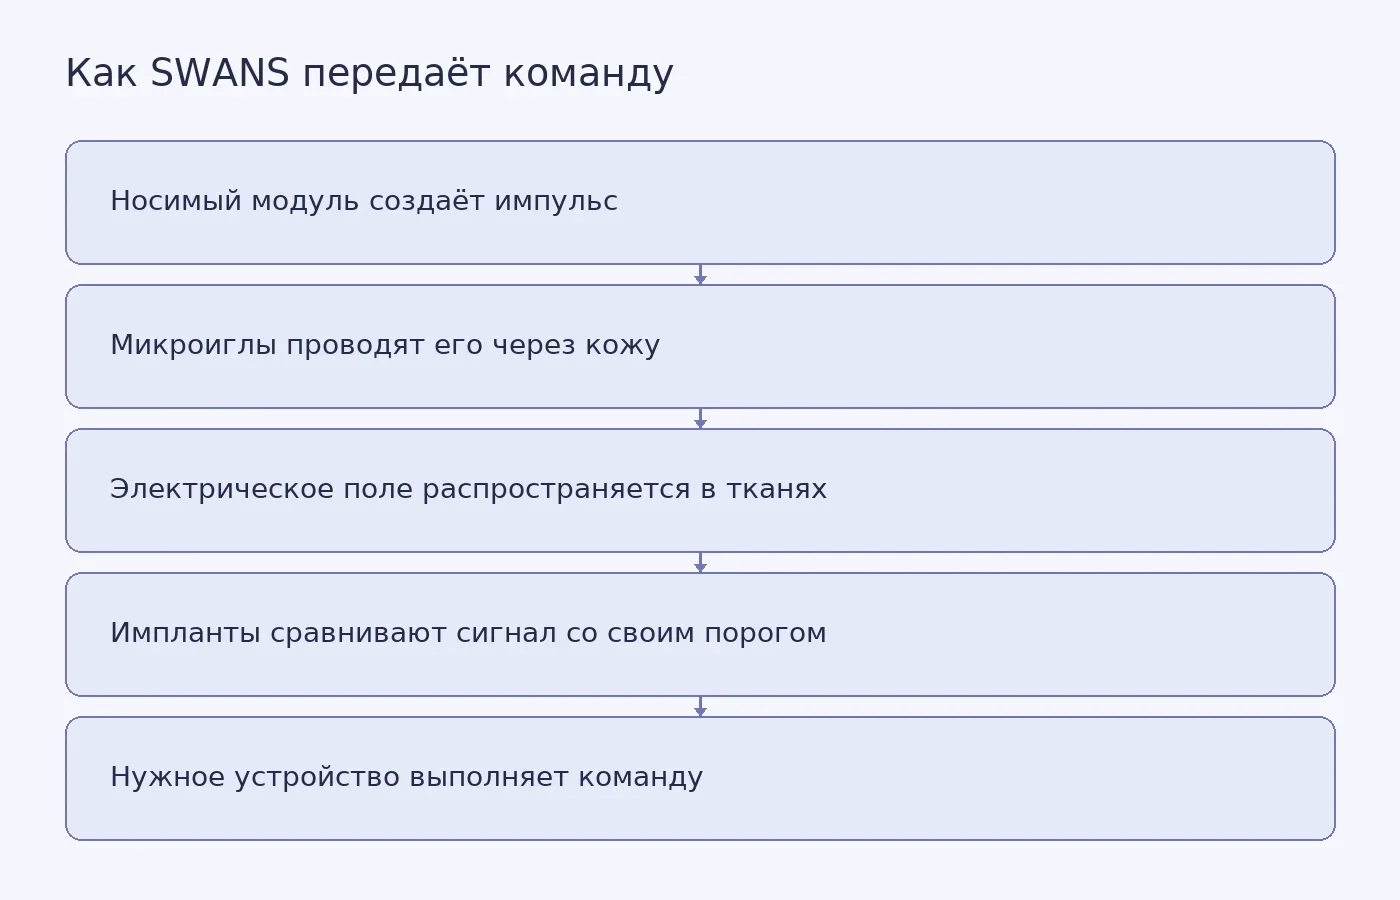
Исследователи из Технологического института Джорджии разработали систему SWANS, которая связывает миниатюрные импланты с помощью электрических импульсов, проходящих через ткани тела. Как 30 сентября сообщила Ars Technica со ссылкой на исследование в Science, технологию проверили на куриной и свиной
Последние новости и статьи
 Дипломы
10
мин
02.10.2026
Что оценивает комиссия на защите диплома: критерии и подготовка доказательств
Комиссия на защите диплома оценивает не «красоту» работы, а то, насколько вы как автор понимаете свой результат и можете его доказать. В разных вузах и даже на разных программах одного вуза набор критериев и порядок оценивания отличаются: общие правила задаёт положение о государственной итоговой атт
 Полезные материалы
10
мин
02.10.2026
Почему высокая точность ИИ-модели на случайном разбиении не гарантирует находку новых аптамеров
В октябре 2026 года Центр искусственного интеллекта в химии ИТМО сообщил о выпуске AptaBench — набора данных и протокола проверки для моделей, предсказывающих связывание аптамеров с малыми молекулами. Пресс-релиз приводит конкретные числа: ROC-AUC падает с 0,95 при стандартной проверке до 0,89 на но
 Полезные материалы
10
мин
02.10.2026
Магнитное чувство животных: почему после черепах, монархов и провала на дрозофиле вопрос снова открыт
В сентябре 2026 года The Transmitter опубликовал обзор под заголовком «Finally, a new route for the magnetic-sense field» (DOI 10.53053/POPU4285). Это журналистский текст, а не первичное исследование, и в нём прямо сказано: две основные гипотезы магниторецепции — магнититная и радикально-парная — «l
 Наука
5
мин
01.10.2026
Формальный анализ CAN XL нашёл семь новых уязвимостей поверх известных проблем классического CAN
Исследователи из Технологического института Джорджии, Университета Пердью и Катарского исследовательского института вычислительной техники провели формальный анализ безопасности MAC-подуровня CAN XL — нового стандарта автомобильных сетей, принятого в мае 2024 года. Работа представлена на 35-м симпоз
 Наука
3
мин
01.10.2026
Акриловое стекло разобрали на мономеры при 180–230 °C без растворителя
Группа Афины Анастасаки из ETH Zurich показала, что коммерческий полиметилметакрилат (ПММА) — акриловое стекло, из которого делают плексиглас и оргстекло, — можно разобрать обратно на мономер при 180–230 °C без растворителя. Результат опубликован в Nature Chemistry 2 сентября 2026 года (DOI: 10.1038
 Образование
4
мин
01.10.2026
В США сотни тысяч детей стоят в очереди на субсидию по уходу, и списки не отражают реальную нужду
Агентство Associated Press вместе с изданием EdSurge 3 сентября 2026 года опубликовало анализ данных о субсидиях на детский уход в США. По подсчётам журналистов, весной 2026 года в 23 штатах и округе Колумбия в листах ожидания находились сотни тысяч детей. Данные о листах ожидания и зачислении собир