


Содержание статьи
Наука
01.11.2026
01.11.2026
7
мин
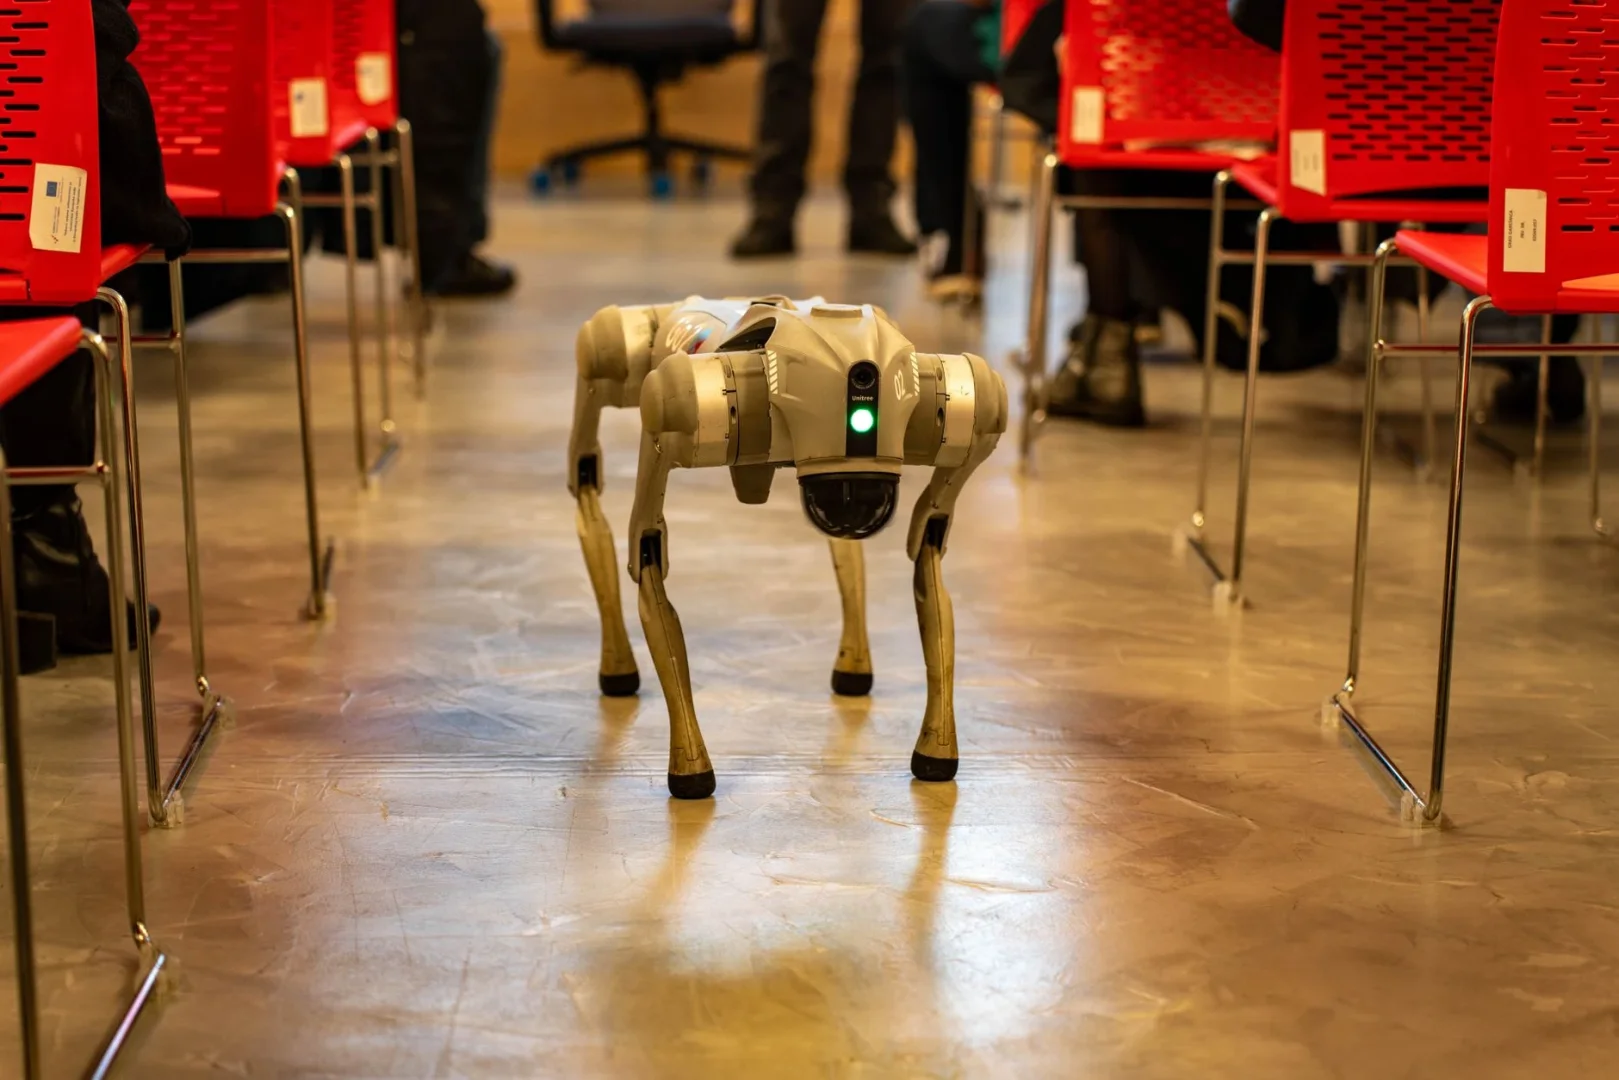
Австралийская биотехнологическая компания Cortical Labs показала робота-собаку, которым, по описанию ScienceAlert от 31 октября 2026 года, управляли выращенные в лаборатории человеческие нейроны. Но научная статья той же группы рассказывает не об этой физической демонстрации, а о симуляторе: агент двигался по сетке 6 × 6, получал один числовой сигнал вместо изображения и выбирал одно из трёх действий.
Соучредитель и генеральный директор Cortical Labs Бретт Кейган назвал робота простой демонстрацией того, как биологические системы можно связать с реальным миром. ScienceAlert отдельно отмечает, что технология пока медленная и неэффективная. Управление роботами в удалённых или опасных местах авторы источника называют возможным будущим применением, а не результатом нынешнего опыта.
Препринт Embodied Neurocomputation подготовили 15 исследователей Cortical Labs и Honda Research Institute Europe. Для экспериментов они получили нейроны из индуцированных плюрипотентных стволовых клеток человека, сформировали кортикальные и гиппокампальные культуры и выращивали их 60 дней после посадки. Каждая система CL1 включала одну культуру на чипе с 60 электродами. Всего использовали 26 культур.
Как нейроны получали задание
В симуляторе агент находился на поле 6 × 6 клеток. В нём были цель, препятствия и градиент «запаха». Сенсор передавал только одно из трёх значений: −1, 0 или +1. Оно показывало, где запах сильнее: слева, прямо по курсу, справа или сзади.
Это число переводили в частоту электрической стимуляции. В переборе участвовали шесть параметров: минимальная и максимальная частота, амплитуда, длительность импульса, частота временных тактов и число тактов на один шаг. Частоту задавали в диапазоне от 2 до 5 Гц для минимума и от 40 до 100 Гц для максимума, амплитуду меняли от 1 до 2,5 мкА, а длительность импульса составляла от 40 до 160 мкс.
Стимул одновременно подавали на центральную часть матрицы. Ответ считывали в трёх разнесённых зонах, каждой соответствовало действие: идти вперёд, повернуть влево или повернуть вправо. Система выбирала зону с наибольшей относительной плотностью спайков.
Между сигналом и действием оставался физический зазор. Сам чип должен был преобразовать центральный электрический стимул в активность одной из периферийных зон. Поэтому простая передача сигнала по электродам не объясняла бы результат.
Представим условную комнату, где сила запаха превращается в частоту вспышек лампы. Три удалённых приёмника должны по этим вспышкам выбрать направление, но никто не подсказывает им ответ напрямую. В опыте роль такой «комнаты» играла культура нейронов, а роль приёмников выполняли три зоны электродов. Это лишь аналогия для механизма: нейроны не видели карту и не рассуждали о ней как человек.
После каждого действия культура получала обратную связь. За успешный ход следовали пять пачек импульсов частотой 100 Гц и длительностью 80 мс. За неудачный ход подавалась случайная стимуляция тех же зон. Кодирование, считывание и обратная связь во время испытаний оставались неизменными, поэтому авторы связывают изменения поведения с адаптацией культуры.
Что показал перебор
Исследователи проверили 1296 комбинаций параметров, затем сократили набор до 64 и отобрали 12 конфигураций. На эксперименты ушло более 4000 часов взаимодействия в реальном времени.
В двух режимах отобранные конфигурации показали результат выше, чем оптимизированная сеть глубокого обучения с подкреплением DQN: в 1,18 раза при одном эпизоде на 150 шагов и в 1,25 раза при пяти эпизодах по 30 шагов. По сравнению с неадаптивной культурой преимущество составило 3,6 и 5,6 раза соответственно.
В режиме пяти эпизодов совпадение между сигналом наблюдения и выбранным действием у лучших конфигураций выросло с 0,39 в первом эпизоде до 0,53 в пятом. Случайный уровень составлял 0,33. В контрольных опытах, где не было нейронов или меняли соответствие между зонами считывания и действиями, такого роста не наблюдали. Заметное обучение начиналось примерно с третьего эпизода.
Эти числа говорят о том, что культуры смогли адаптировать связь между электрическим входом и выбранным действием в простом замкнутом контуре. Они не показывают, что нейроны уже надёжно управляют роботом в сложной среде.
Почему результат пока нельзя переносить на робота
Авторы проверяли систему только в управляемом мире 6 × 6 с одномерным сигналом. Перенос на непрерывные и многомерные данные, например на поток изображений или сложные показания датчиков, в работе не исследовали.
Кроме того, поиск ограничили шестью параметрами кодирования и заранее заданными диапазонами. Декодирование и обратную связь отдельно не оптимизировали. Пауза между испытаниями совпадала с двухминутным отдыхом между эпизодами, поэтому влияние предыдущих режимов стимуляции полностью исключить нельзя. Код и набор данных на момент публикации также не были открыты: авторы обещают выпустить их позднее.
В статье нет методики физической демонстрации с роботом-собакой и не приведены показатели скорости или надёжности этого робота. Энергопотребление самой платформы CL1 авторы, напротив, оценивают в приложении A.9, но это не данные о работе робота в реальной среде.
Препринт появился на arXiv в мае 2026 года, его обновлённая версия датирована 2 октября. В PDF указано, что материал относится к конференции NeurIPS 2026, однако ScienceAlert сообщает, что исследование ещё не прошло рецензирование. Для авторов, которым нужно привести научный текст к требованиям публикации, существует отдельная подготовка научной статьи к публикации.
Научный инженер-программист Cortical Labs Джонсон Чжоу сформулировал задачу так: нужно не просто вырастить нейроны на кремнии, а найти надёжный способ обмениваться с биологической системой сигналами, обучать её и понимать, какие настройки дают устойчивый результат. Пока это проверили на небольшой виртуальной карте, а не в полноценной роботизированной среде.
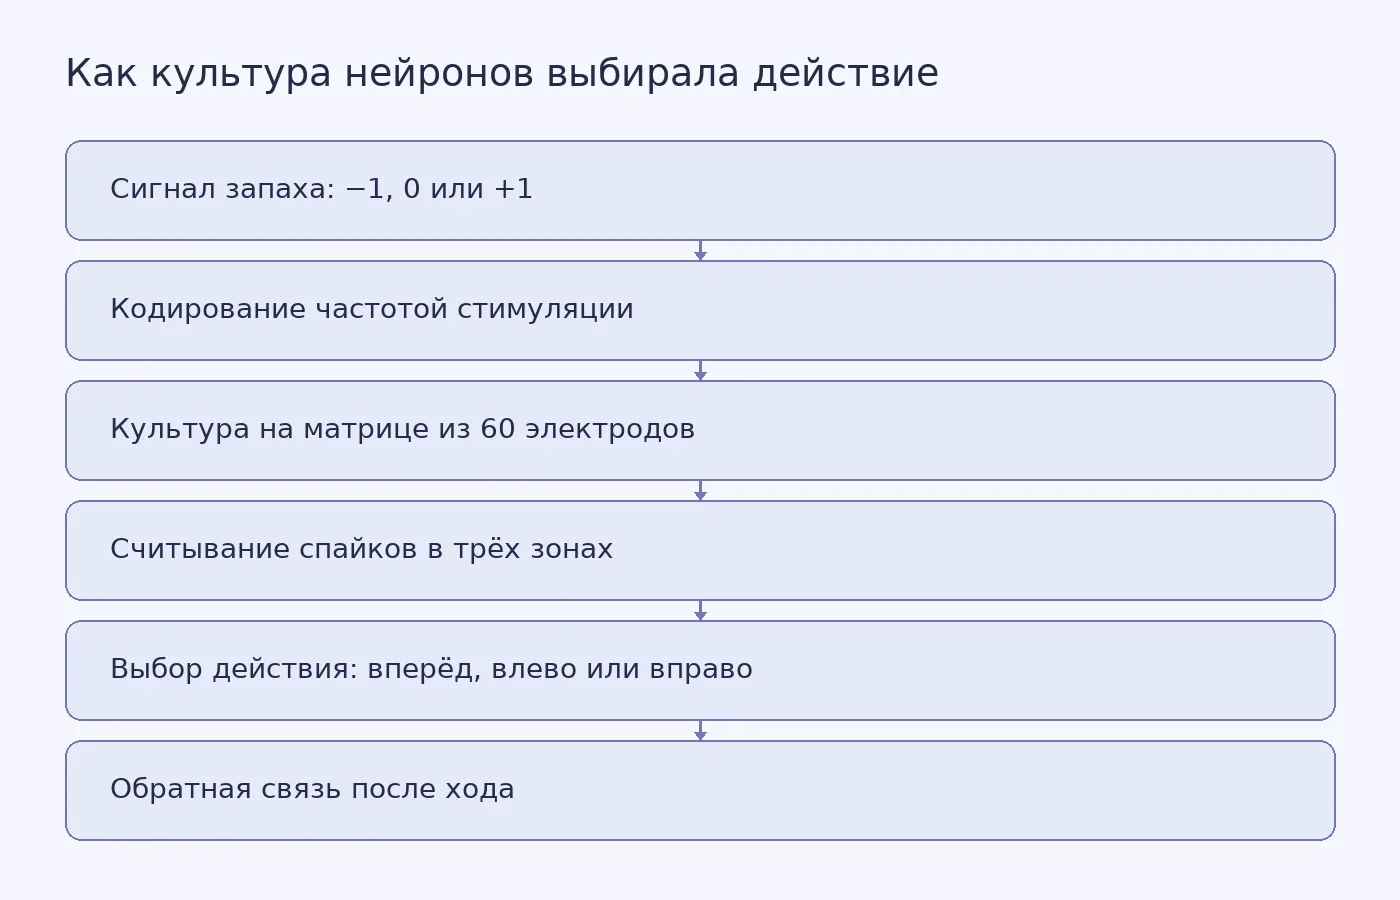
Фото: Vladimir Srajber / Pexels
Похожие статьи
 Наука
3
мин
18.10.2026
Микроскоп iISM показал структуры живых клеток без меток с разрешением 120 нанометров
Исследователи Стэнфордского университета разработали микроскоп iISM, который показывает структуры живых клеток без флуоресцентных меток. В статье, опубликованной 27 февраля 2026 года в журнале Light: Science & Applications, авторы сообщили о латеральном разрешении 120 ± 4 нанометра. На клетках C
 Наука
3
мин
01.10.2026
Тонкий робот на живых мышечных клетках проплыл через водный лабиринт
Инженеры Массачусетского технологического института создали тонкого мягкого робота, которого приводят в движение живые мышечные клетки. Как сообщил MIT News 29 сентября 2026 года, устройство плавало и поворачивало в простом водном лабиринте. Испытание провели в большой чашке Петри, а источник света
 Наука
3
мин
04.10.2026
Фотонный чип измерил топологические свойства световых систем с потерями
Исследователи Королевского технологического института KTH в Стокгольме показали, как измерять топологические свойства световой системы, которая теряет энергию. На программируемом фотонном чипе они восстановили фазу сигнала в синтетическом импульсном пространстве и по ней вычислили топологические чис
 Наука
4
мин
12.10.2026
Квантовые системы могут сохранять статистический след своего прошлого
Исследователи из Гарвардского университета, Пекинского университета, TU Dresden и Университета Тампере предложили теоретическую модель долговременной «памяти» изолированных квантовых систем. Она описывает, как начальное состояние и ранняя эволюция влияют на позднее распределение вероятностей. Статья
 Наука
2
мин
21.10.2026
В аудите жалоб TikTok признал нарушения лишь в 4,8% случаев с британскими аккаунтами о наркотиках
Исследователи под руководством Университета Бата проверили, как TikTok рассматривает жалобы на аккаунты, предлагающие наркотики пользователям в Великобритании. В аудите 455 аккаунтов, который команда проводила с февраля по июль 2026 года, платформа в 95,2% случаев ответила, что нарушений нет. Спустя
 Наука
4
мин
10.10.2026
Мультиомный анализ объяснил иммунное уклонение метастатического рака кишечника
Международная группа под руководством Университета Южной Флориды (USF Health) и больницы Tampa General Hospital, при участии Университета Хоккайдо, проанализировала 574 образца опухолей колоректального рака и описала механизм, из-за которого метастазы уходят от иммунного ответа. Статья вышла 30 сент
Последние новости и статьи
 Полезные материалы
13
мин
02.11.2026
Как проверить работоспособность асинхронного Г-триггера на КМОП-транзисторах
Представьте себе инженера, который собирает схему, где два сигнала должны прийти к согласию: выход меняется, только когда оба входа оказались в одном значении. Пока один вход держит ноль, а второй уже поднялся в единицу, выход обязан спокойно сохранять прежнее состояние. На бумаге всё сводится к одн
 Полезные материалы
9
мин
02.11.2026
Гимарайнш и коридор потребления: где кончаются данные и начинается выбор
В Гимарайнше с 2018 года количество отходов на человека уменьшилось на 18%. Это не значит, что город уже живёт в пределах планеты: в репортаже New Scientist говорится, что жители по-прежнему часто выбирают автомобиль, а оценка экологического следа указывает на потребление ресурсов примерно в 2,3 раз
 Дипломы
12
мин
02.11.2026
Старый якорь доверия в пересозданном контейнере: почему после смены корневого KSK резолвер отвечает SERVFAIL
Резолвер, который не может ответить на google.com, обычно означает сбой сети или провайдера. В прогонах, описанных 31 октября, причина была другой. Контейнер с BIND 9.16.50 из Debian 11, запущенный с пустым каталогом состояния, вернул SERVFAIL на подписанный iana.org, на dnssec-failed.org, где SERVF
 Наука
3
мин
01.11.2026
В Африке воды в реках может хватать, но до людей она не доходит
В 2020 году 717 млн жителей Африки оставались без водопровода, хотя многие жили в бассейнах рек, где возобновляемой воды в целом хватало для совокупного спроса. Такой разрыв показала оценка водопользования по 49 странам, опубликованная 28 октября 2026 года в журнале Nature. Авторы во главе с Дэви Ва
 Наука
3
мин
01.11.2026
Дистанционная аэробная программа ускорила восстановление подростков после сотрясения
Рандомизированное исследование 210 подростков в США показало: постепенная аэробная нагрузка с еженедельными консультациями по видеосвязи уменьшала симптомы сотрясения быстрее, чем программа растяжки. Результаты 1 ноября 2026 года опубликовал журнал JAMA Pediatrics, о них сообщил ScienceAlert.В иссле
 Наука
2
мин
01.11.2026
Вода была, а стоянок не нашли: почему древние люди обходили центр Руб-эль-Хали
Археологи прошли около 1 500 километров по центральной части пустыни Руб-эль-Хали на Аравийском полуострове. У высохших озёр они не нашли следов древних стоянок. В статье, опубликованной 28 октября 2026 года в журнале Nature, исследователи объясняют это нехваткой камня, пригодного для изготовления о