


Содержание статьи
Магистерские диссертации
14.11.2026
14.11.2026
7
мин
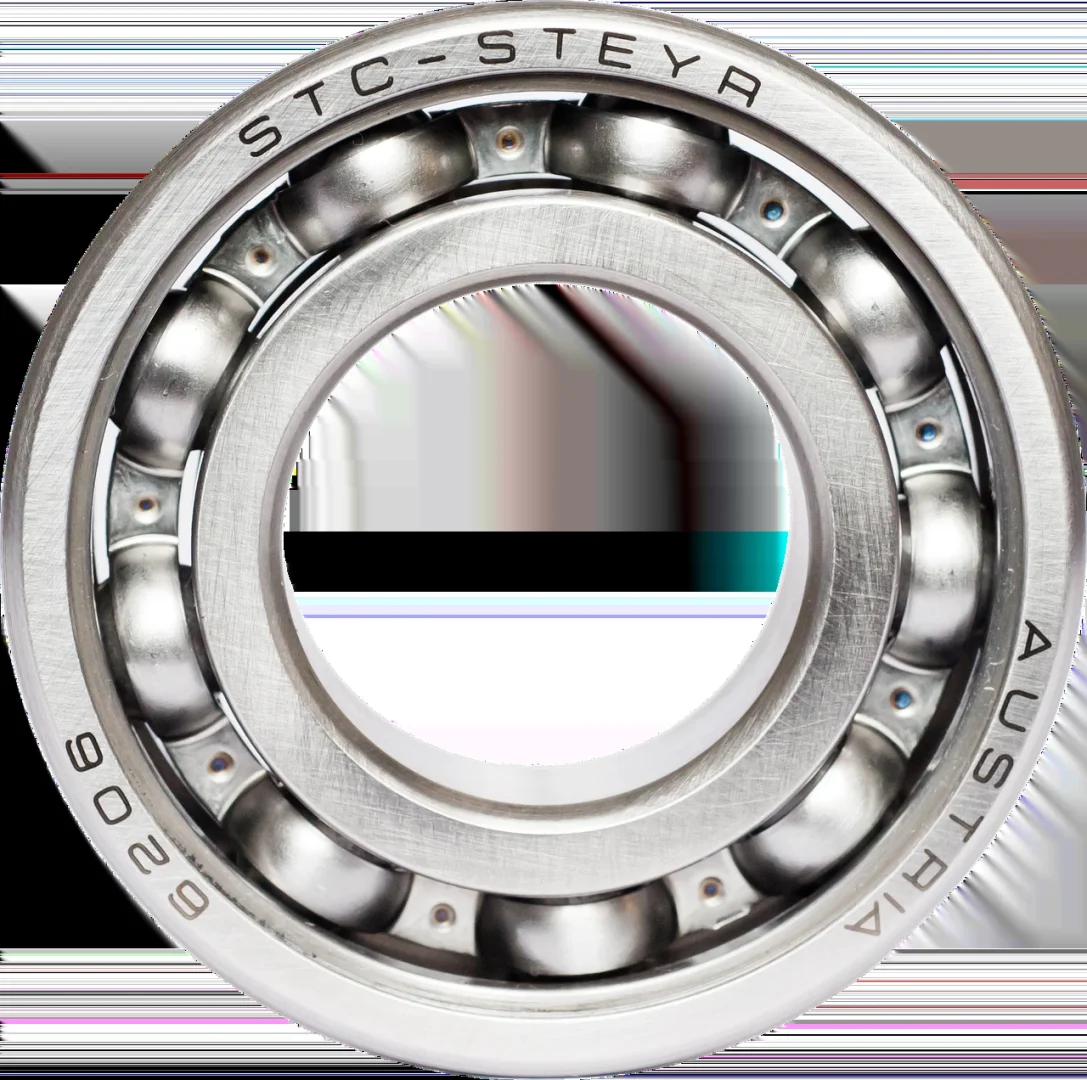
Один и тот же подшипник может исправно работать на одной скорости, а на другой вибрировать иначе. Для модели, которая оценивает оставшееся до отказа время, это важная перемена: даже если новый режим не встречался при обучении, прогноз всё равно нужно построить.
Елена Гебель и Турайя Шахин из Санкт-Петербургского политехнического университета проверили, как с этой задачей справляются разные нейросетевые модели. Их рецензируемая статья опубликована 30 мая 2026 года в журнале Iranian Journal of Science and Technology, Transactions of Electrical Engineering. На странице Springer доступны аннотация и метаданные, полный текст закрыт подпиской. Авторы сравнили шесть вариантов сетей долговременной краткосрочной памяти (LSTM) на стендовом наборе XJTU-SY.
В набор XJTU-SY входят записи вибраций 15 подшипников, испытанных до отказа. По пять подшипников тестировали при каждом из трёх сочетаний скорости и нагрузки: 35 Гц и 12 кН, 37,5 Гц и 11 кН, 40 Гц и 10 кН. Это ускоренные стендовые испытания, а не наблюдения за множеством производственных машин.
Авторы каждый раз оставляли один режим незнакомым для модели: обучали её на двух режимах, а затем проверяли на третьем. После этого меняли тестовый режим. Для каждого из трёх вариантов разделения данных провели 15 запусков с независимыми случайными начальными состояниями; неопределённость оценивали байесовским методом. В аннотации перечислены простая однонаправленная и двунаправленная LSTM, а также модели с механизмом внимания и доменной адаптацией. Однако доступный текст не раскрывает подробно все шесть конфигураций и параметры обучения.
Модели получали не только необработанные вибрационные сигналы. В сообщении СПбПУ говорится, что исследователи извлекали статистические характеристики, показатели автокорреляции и частотные признаки с помощью вейвлет-разложения. Этот метод разделяет сигнал на частотные диапазоны и позволяет учитывать, как меняется его состав.
Одна модель не оказалась лучшей во всех условиях. На минимальной скорости точнее всего работала простая однонаправленная LSTM: средняя абсолютная ошибка составила 0,275 ± 0,020 минуты, коэффициент детерминации R² — 0,556. На промежуточном режиме лучший результат показала модель с доменной адаптацией: ошибка 0,712 ± 0,038 минуты, R² = 0,184. На максимальной скорости лидировала двунаправленная LSTM с механизмом внимания: ошибка 2,36 ± 0,12 минуты, R² = 0,412.
Эти значения относятся к разным тестовым режимам и разным лучшим моделям, поэтому их нельзя свести к единому рейтингу. Более низкий R² на промежуточном режиме означает, что прогноз в этом разделе объяснял меньшую долю вариации целевого показателя. Авторы также сообщают, что в абляционном варианте с необработанными вибрациями R² составил −0,58, а вейвлет-признаки помогали переносить модель между условиями. По доступной аннотации нельзя независимо проверить подробности этого сравнения и то, как именно выбирали модели.
Исследователей интересовала не только точность, но и признаки, на которые опирался прогноз. Механизм внимания распределял веса по временным шагам, однако, как сообщает университет, почти равномерное распределение не позволяло понять, какие частотные характеристики важны. Для оценки вклада входных признаков авторы использовали метод SHAP. Он распределяет вклад признаков в конкретное предсказание; такое описание метода приводят Скотт Лундберг и Су-Ин Ли в работе 2017 года. SHAP помогает интерпретировать поведение модели, но сам по себе не устанавливает причинную связь.
По анализу SHAP относительная важность частотных полос менялась со скоростью. При 35 Гц преобладал низкочастотный диапазон 0–800 Гц, при 37,5 Гц его относительный вклад возрастал, а при 40 Гц доминировал среднечастотный диапазон 800–1600 Гц. Авторы считают, что это согласуется с физикой подшипников: характерные частоты дефектов и их гармоники смещаются вверх при увеличении скорости вращения.
Такое совпадение служит проверкой правдоподобия: модель учитывает частотные полосы, изменение которых соответствует ожидаемому при росте скорости. Но SHAP показывает, как признаки связаны с прогнозом обученной модели, а не доказывает, что именно эти диапазоны вызвали износ или определили остаточный ресурс. На результаты могут влиять взаимосвязи между признаками и сам режим испытания. Для проверки причинности нужны другие методы, одной атрибуции модели недостаточно.
Вывод ограничен масштабом испытаний: один набор данных, 15 подшипников и три ускоренных стендовых режима. Работа не показывает, сохранится ли точность на других конструкциях подшипников, с другими датчиками и нагрузками или на промышленном оборудовании. Авторы прямо указывают на необходимость проверки на дополнительных наборах данных. Поэтому результаты следует понимать как сравнение методов в заданных условиях, а не как доказательство готовности системы самостоятельно обслуживать машины.
В оценке любой модели переноса важно учитывать, что именно считалось «новым» для неё: здесь новым был один из трёх режимов одного стендового набора. Этот принцип проверки подробно проявляется и в других задачах машинного обучения, например в разборе того, почему высокая точность ИИ на случайном разбиении не гарантирует обнаружения новых аптамеров.
Источники
- Shaheen T., Gebel E. Cross-Condition Bearing Prognostics Using Early Warning Signal Features: A Comparative Study of Attention Mechanisms and SHAP-Based Spectral Attribution. Iranian Journal of Science and Technology, Transactions of Electrical Engineering, 2026. Рецензируемая статья; доступна аннотация, полный текст по подписке.
- Научно-исследовательская деятельность СПбПУ. Нейросети учатся распознавать износ подшипников по физически значимым признакам, 28 октября 2026 года. Сообщение университета.
- Описание набора XJTU-SY: состав, стендовые режимы и регистрация вибраций.
- Lundberg S., Lee S.-I. A Unified Approach to Interpreting Model Predictions, 2017. Препринт arXiv; в статье SHAP используется для объяснения метода, а не как источник причинных выводов.
Источники и литература
- Нейросети учатся распознавать износ подшипников по физически значимым признакам | Научно-исследовательская деятельность Санкт-Петербургского политехнического университета Петра Великого — пресс-релиз; доступный текст страницы
- Cross-Condition Bearing Prognostics Using Early Warning Signal Features: A Comparative Study of Attention Mechanisms and SHAP-Based Spectral Attribution | Iranian Journal of Science and Technology, Transactions of Electrical Engineering | Springer Nature Link — рецензируемая публикация; аннотация или страница публикации
- XJTU-SY滚动轴承加速寿命实验数据集 / XJTU-SY Bearing Datasets — первичный документ; доступный текст страницы
- [1705.07874] A Unified Approach to Interpreting Model Predictions — препринт без завершённого рецензирования; аннотация или страница публикации
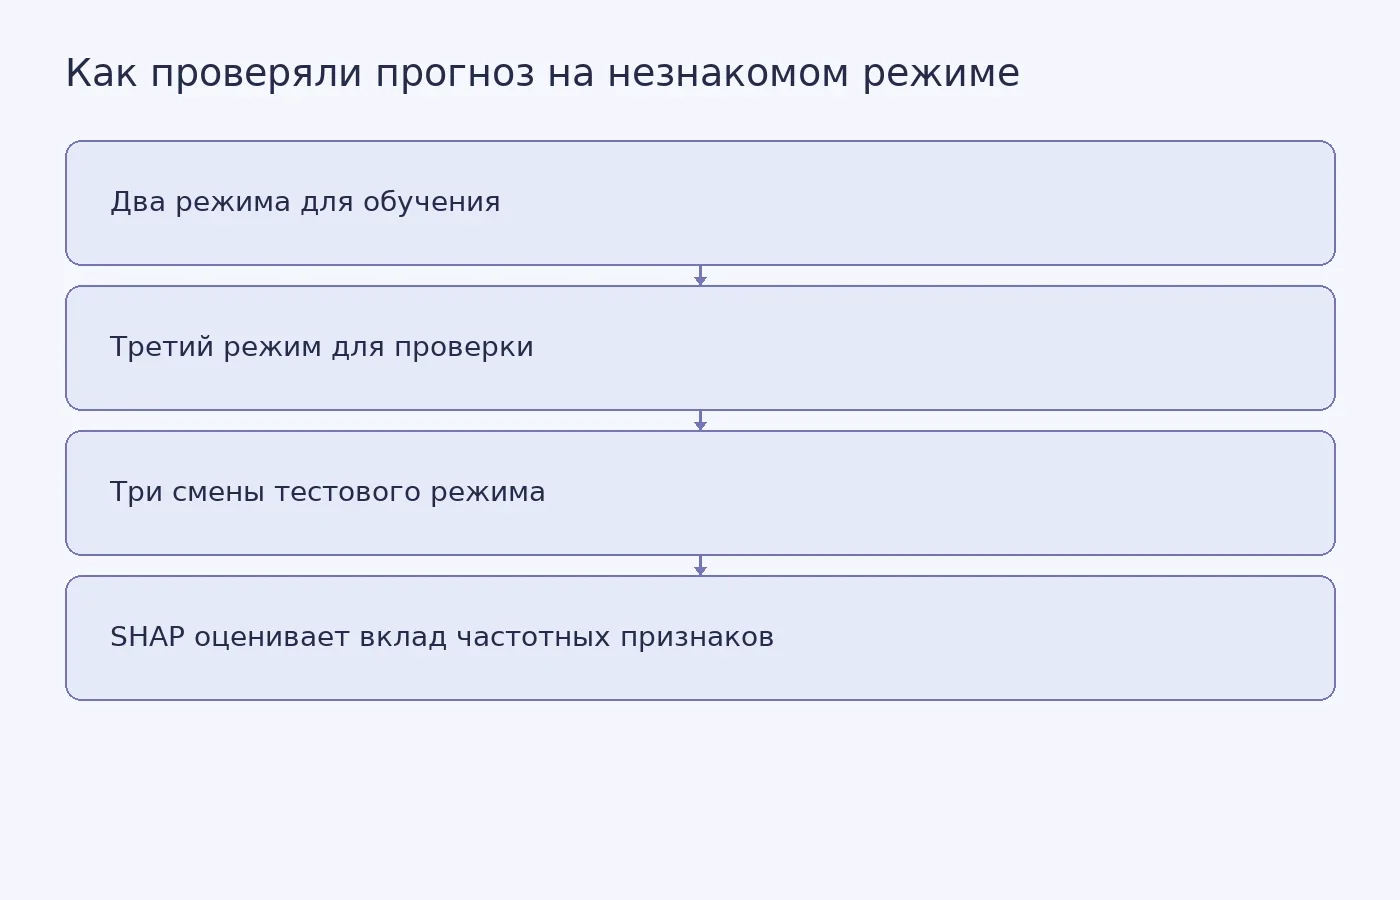
Фото: deel_de / Pixabay


Похожие статьи
 Магистерские диссертации
27
мин
10.11.2026
Структура эмоционального интеллекта: как выбрать монографии и проверить выводы
Литературу о структуре эмоционального интеллекта полезно выбирать по вопросу и способу получения данных: теория способностей, самоотчётный опросник и рассуждение о развитии личности дают разные основания для вывода. Если вы готовите собственную рукопись, стоимость написания монографии обсуждают посл
 Магистерские диссертации
27
мин
10.11.2026
Лихачёв о «Слове о полку Игореве»: как читать монографию о культуре его времени
Монография Дмитрия Сергеевича Лихачёва «„Слово о полку Игореве“ и культура его времени» помогает поставить литературный памятник в круг культурных связей. Здесь рассмотрено второе, дополненное издание 1985 года: полностью прочитанное предисловие и основной текст главы о свете и тьме, а также независ
 Магистерские диссертации
26
мин
10.11.2026
«Человек в литературе Древней Руси»: как читать монографию Лихачёва
Монография Дмитрия Сергеевича Лихачёва о человеке в древнерусской литературе помогает исследовать, как жанр, назначение произведения и история его текста связаны с изображением героя. Если вы планируете заказать написание монографии по собственному литературоведческому корпусу, сначала полезно опред
 Магистерские диссертации
12
мин
28.10.2026
Пробный C1 Advanced: протокол попытки и разбор ошибок
Пробный C1 Advanced приносит пользу, если после него остаётся не только число верных ответов, но и понятный следующий шаг. Для этого заранее фиксируют материал и условия, сохраняют исходные ответы, а после проверки отличают ошибку от её предполагаемой причины. Далее идут протокол самостоятельной тре
 Магистерские диссертации
10
мин
02.11.2026
Ноябрьское небо 2026: парад планет, Леониды, суперлуние и комета
Середина ноября 2026 года. Если выйти за час до рассвета и посмотреть на юго-восток, вдоль горизонта выстроятся четыре планеты: ниже всех Меркурий, над ним Венера, дальше Марс и Юпитер. Вся линия умещается в одном взгляде, и никакой оптики для этого не нужно. А вот комета, которая в конце месяца про
 Магистерские диссертации
11
мин
05.11.2026
Как отличить шум квантовой системы от случайности измерений
Представьте колоду карт, которую вы тасуете по случайному правилу. При каждом движении часть карт выцветает, потому что они касаются стола, воздуха и ваших пальцев. Через десять тасований рисунок на рубашке уже не тот, что был в начале. Вопрос не в том, испортились ли карты. Вопрос в другом: можно л
Последние новости и статьи
 Практика
7
мин
14.11.2026
Природные прогулки по назначению врача: что известно о пользе и ограничениях
Иногда разговор о здоровье заканчивается советом чаще бывать на природе, а не рецептом на лекарство. В Австралии Королевский австралийский колледж врачей общей практики одобрил материалы, которые помогают врачам обсуждать такие рекомендации с пациентами. Но здесь важно не смешивать два вопроса: связ
 Аспирантура
7
мин
14.11.2026
Оценивать письмо как общение: рамка Джона Уорнера и спор об ИИ
Представьте задание: написать текст для определённых читателей и объяснить им конкретную проблему. Гладкость фраз здесь не единственный критерий. Важно, что автор хотел сообщить, как выстроил доводы и почему выбрал именно такой подход для этой аудитории. Как оценивать письмо, если преподавателю нужн
 Дипломы
5
мин
14.11.2026
Клозапин после отмены REMS: доступ упростили, анализы остались
Американской аптеке больше не нужно сверять результат анализа крови с федеральным реестром, чтобы отпустить клозапин. Но анализ по-прежнему нужен для медицинского наблюдения. В июне 2025 года Управление по контролю качества пищевых продуктов и лекарственных средств США (FDA) отменило административну
 Наука
2
мин
13.11.2026
Как больничный энтерококк ST80 утратил преимущество в Дании
В больницах Столичного региона Дании генетически однородная подгруппа устойчивого к ванкомицину энтерококка ST80 преобладала в 2012–2015 годах, но после 2015-го клон стал разнообразнее и пошёл на спад. Опейеми У. Лоуэл и соавторы изучили 334 образца из девяти больниц, собранных с 2012 по 2020 год. И
 Наука
3
мин
13.11.2026
Исследование на Оаху: волны и эрозия меняют оценку угроз для инфраструктуры
Исследователи Гавайского университета в Маноа подсчитали, как подъём моря, волновое затопление и береговая эрозия могут затронуть здания, дороги и канализационные сети острова Оаху. При подъёме уровня моря ниже 1,2 метра оценка, учитывающая только пассивное затопление, пропускает 62–73% затронутой т
 Наука
2
мин
13.11.2026
Одинаковый удар оставляет разные следы в цирконе и других минералах
Одинаковое ударное давление может оставить в цирконе и других минералах разные микроскопические следы. Различаться могут даже участки одного зерна. Об этом автор обзора Rebecca Dzombak сообщила в журнале Eos 9 ноября 2026 года, пересказывая исследование, опубликованное в Journal of Geophysical Resea