


Содержание статьи
Карликовые тростниковые змеи кувыркаются примерно в четыре раза быстрее обычного ползания
Наука
25.10.2026
25.10.2026
3
мин
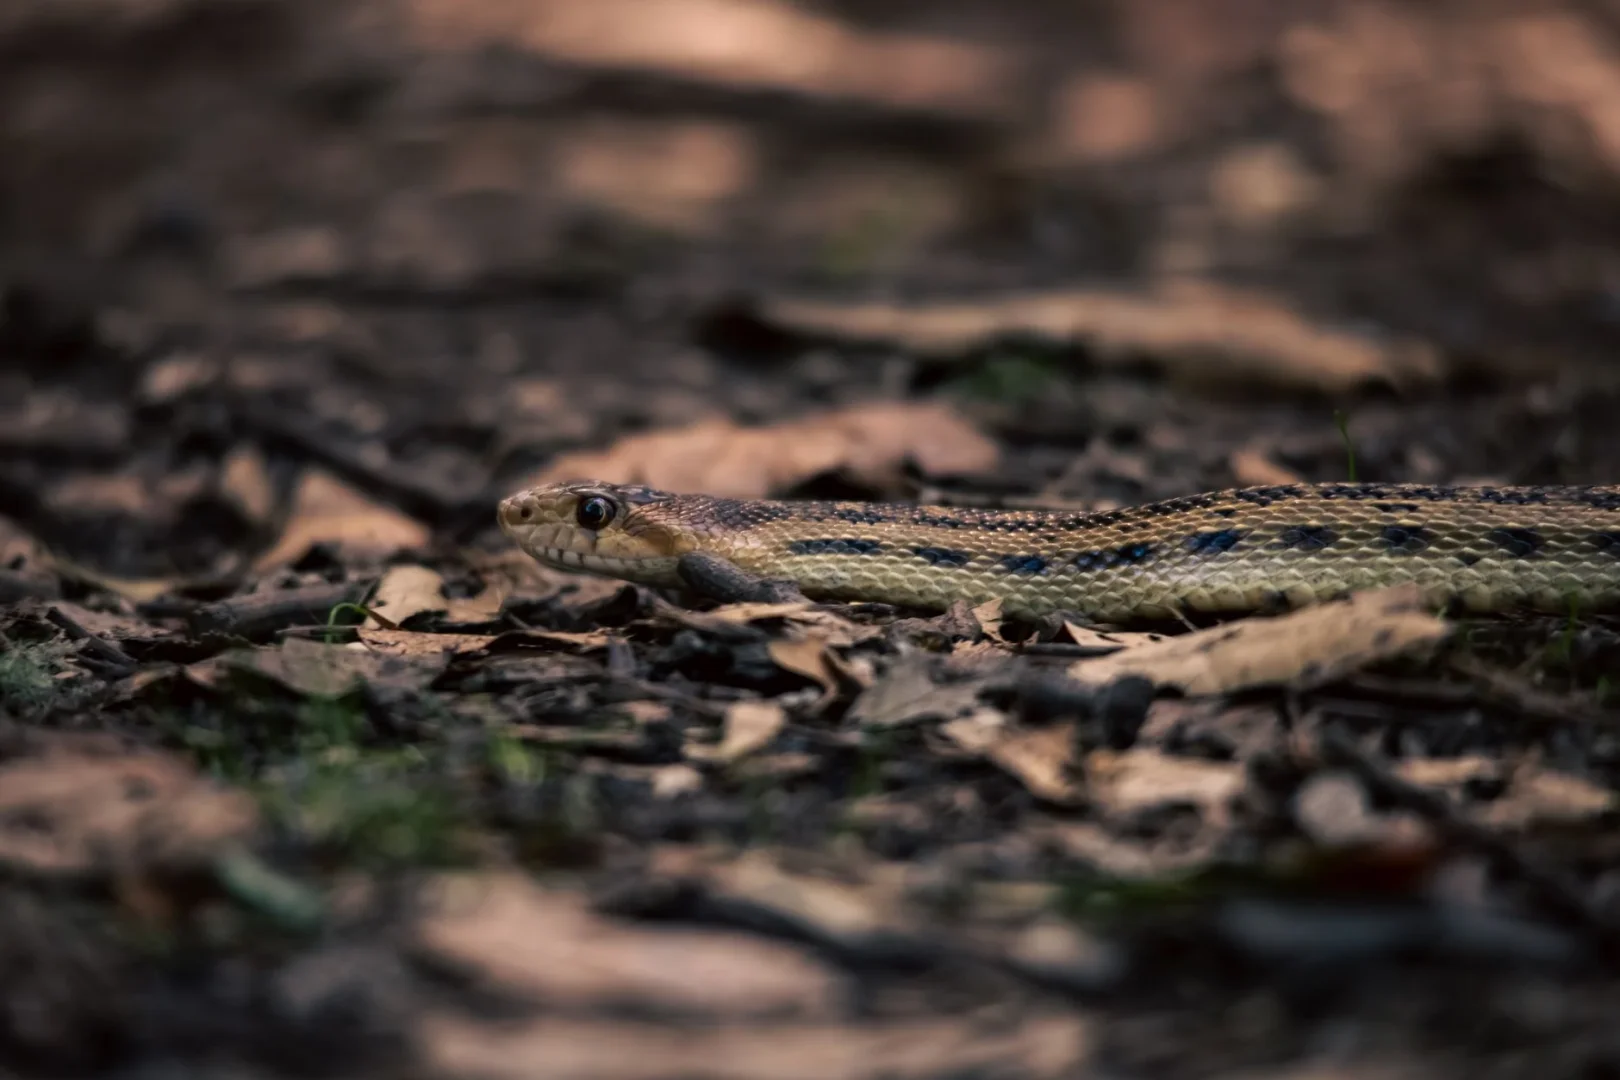
Исследователи изучили, как карликовая тростниковая змея Pseudorabdion saravacense быстро кувыркается и при этом сохраняет направление движения. На видеозаписях с разных ракурсов видно: задняя часть тела вращается, а голова остаётся направленной вперёд, держится почти на одной высоте и движется заметно спокойнее. Результаты опубликованы 24 октября 2026 года в журнале Current Biology. О них сообщила Toho University в пресс-релизе, распространённом через ScienceDaily.
При кувыркании змеи развивали скорость от 1,72 до 3,69 м/с. По данным пресс-релиза Toho University, это примерно в четыре раза больше максимальной скорости бокового волнообразного ползания, которым обычно передвигаются змеи.
Как змея удерживает голову при вращении тела
Животное не вращается целиком, как цилиндр. Оно поочерёдно перекатывается то на один бок, то на другой, одновременно опуская изогнутый участок тела рядом с головой. Это движение даёт толчок вперёд. В следующем цикле змея меняет направление изгиба.
У разных частей тела разные задачи: задняя часть быстро вращается и толкает змею вперёд, а передняя сохраняет положение, удобное для движения по выбранной линии. Исследователи проследили за этим по видеозаписям с нескольких сторон, сопоставляя движения отдельных участков тела.
Змеи смогли двигаться по узкой дорожке шириной 20 см. Это показывает, что они не просто случайно кувыркались: при таком падении траектория быстро ушла бы в сторону, а животные продолжали следовать по заданному коридору.
Механизм можно сравнить с игрушечной лентой: её заднюю часть раскручивают, а передний конец удерживают на одной высоте и направляют вперёд. Это лишь условная аналогия, а не описание эксперимента. У змеи задняя часть тела вращается, а положение головы поддерживают согласованные изгибы и перекаты. Сравнение ограничено: у животного нет отдельной оси, как у колеса, и стабилизация возникает благодаря движениям всего тела.
Авторы описали кинематику змеи, то есть геометрию и скорость её движений. Результаты показывают, что кувыркание может быть управляемым способом передвижения. Однако в пресс-релизе не указаны число животных, полный протокол съёмки и методы статистической обработки, а полный текст статьи здесь недоступен. Поэтому нельзя подробно оценить, насколько часто такая техника встречается у разных видов рода Pseudorabdion.
Работа опубликована под названием Locomotor kinematics and head stabilization in rolling snakes, DOI: 10.1016/j.cub.2026.08.057. Для подготовки и оформления материалов по подобным исследованиям существует услуга подготовки научных статей, однако сама публикация не утверждает, что наблюдаемый механизм уже можно напрямую перенести в робототехнику или другие практические системы.
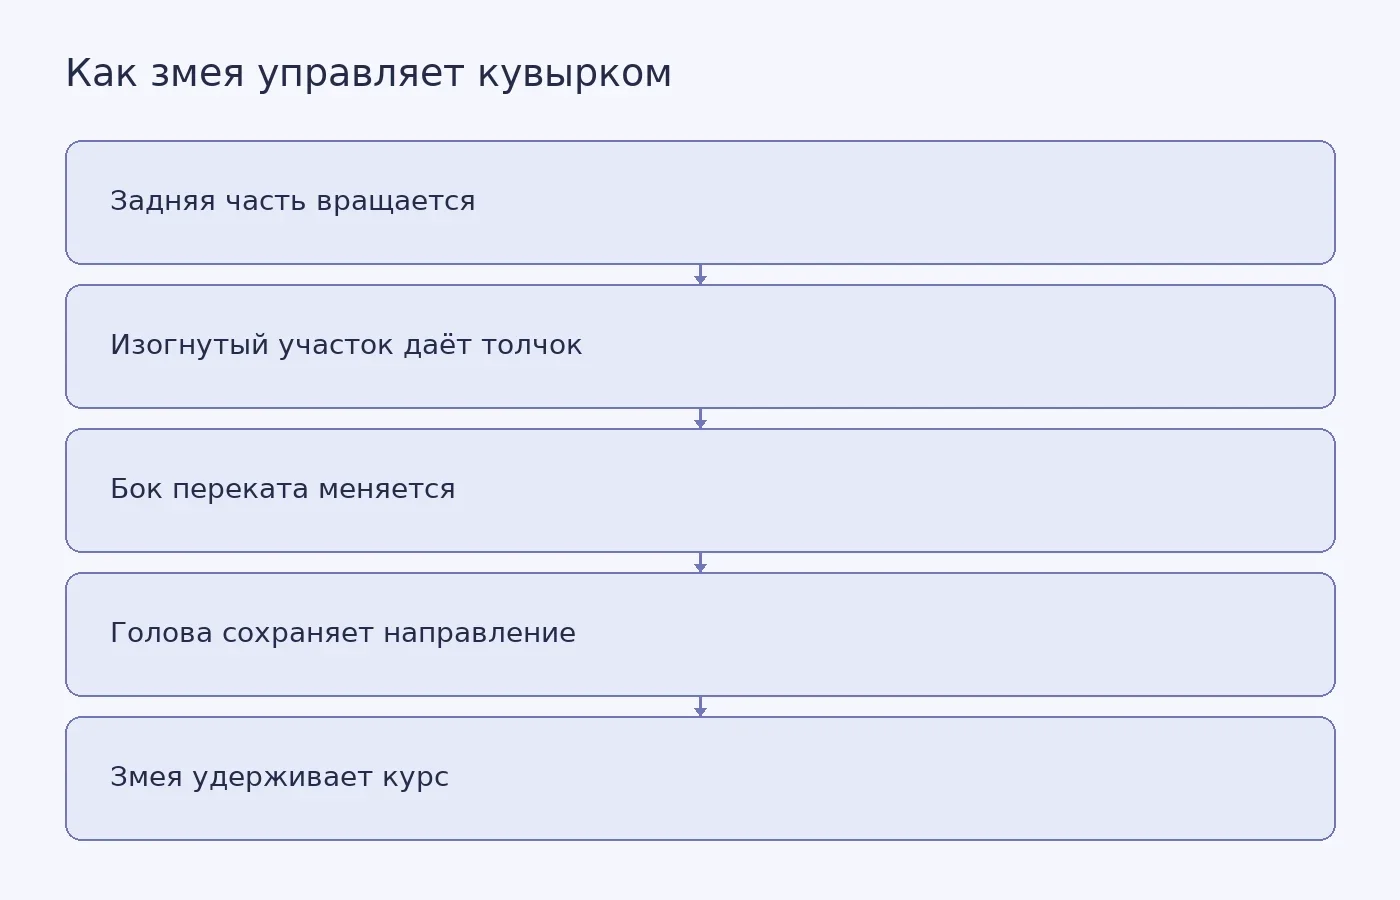
Фото: Mazin Omron / Pexels
Похожие статьи
 Наука
2
мин
19.10.2026
Карликовые тростниковые змеи спасаются от опасности кувырками
Карликовые тростниковые змеи рода Pseudorabdion спасаются от опасности кувырками. В статье Nautilus от 19 октября 2026 года говорится, что исследователи изучили это движение по видеозаписям с нескольких ракурсов и выяснили, как змеи удерживают голову по направлению движения, пока туловище вращается.
 Наука
3
мин
22.10.2026
Почему Army Hall A стал накапливать мутации быстрее дикого штамма
Штамм бактерии Clostridium botulinum Army Hall A, разработанный американскими военными в 1942 году, накопил более ста генетических отличий от ближайших диких родственников. Об этом 21 октября 2026 года сообщил Phys.org. Исследователи связали ускоренное появление мутаций с изменением гена mutS, котор
 Наука
2
мин
14.10.2026
Яркая дезинформация быстрее привлекала взгляд, но не запоминалась лучше
В экспериментальном макете ленты соцсети участники быстрее замечали визуально выделявшуюся публикацию с дезинформацией, но не читали её дольше и не лучше запоминали содержание. Об этом 13 октября 2026 года сообщил южнокорейский Университет Сонгюнгван. Исследователи отслеживали движения глаз и меняли
 Наука
2
мин
20.10.2026
В Беринговом море стало в 13,4 раза больше гибридных крабов
В 2025 году численность гибридов снежного краба и краба-теннера в Беринговом море была в 13,4 раза выше исторического среднего. ScienceAlert сообщает, что исследователи связывают этот рост с последствиями морской жары 2018–2019 годов: тогда популяция снежного краба резко сократилась. Возможное объяс
 Наука
4
мин
03.10.2026
Полюса Земли смещались четыре раза за 190 млн лет: что показал уровень моря
Географические полюса Земли, точки, через которые проходит воображаемая ось вращения планеты, в прошлом смещались резче, чем считалось. К такому выводу пришла группа геологов под руководством Мэтью Домейера из Университета Осло. Их работа опубликована в журнале Science (DOI: 10.1126/science.aec8423)
 Наука
2
мин
04.10.2026
Текстильное покрытие увеличило урожай клубники в 3,56 раза
Клубника под покрытием Plant Armor дала в 3,56 раза больше собираемых ягод, чем клубника без него, в тоннельных полевых испытаниях в США. Исследование команды Университета штата Северная Каролина охватило три сезона выращивания. Статью опубликовали 24 сентября 2026 года в журнале Agriculture, а унив
Последние новости и статьи
 Вопросы студентов
10
мин
25.10.2026
Матрица литературного обзора: шаблон, пример и переход к тексту
После чтения нескольких статей в заметках легко получить три пересказа, которые никак не разговаривают друг с другом. Матрица помогает разложить сведения по темам, увидеть, что источники действительно сопоставляют, и на этой основе написать связный абзац обзора. Различайте три инструмента. Список ли
 Вопросы студентов
12
мин
25.10.2026
Кодировочная книга анкеты: как описать переменные и проверить данные
Представьте: исследователь открыл таблицу ответов, но не видел анкету. В одной ячейке стоит 97. Это ответ участника, ошибка или пропуск? Кодировочная книга помогает разобраться: она связывает каждую переменную с вопросом, возможными значениями и правилами перехода по анкете. В таблице данных обычно
 Вопросы студентов
10
мин
25.10.2026
Шкалы измерения: номинальная, порядковая, интервальная и отношений
В таблице стоят числа 1, 2, 3, 4 и 5. Но что они означают: количество, порядок или всего лишь коды ответов? Чтобы понять, какие выводы можно сделать из данных, сначала нужно определить смысл значений переменной.Рассмотрим четыре уровня измерения на условном примере учебного проекта о просмотре запис
 Наука
3
мин
25.10.2026
Как рентгеновский импульс показал структуру плазмы от 10 до 500 нанометров
Международная группа физиков зарегистрировала структуру лазерной плазмы в диапазоне от 10 до 500 нанометров с помощью одного рентгеновского импульса. Опыт провели на японской установке SACLA. Масато Ота, Ёити Сакава и их коллеги опубликовали результаты 16 октября 2026 года в журнале Communications P
 Наука
3
мин
25.10.2026
Восстановление ручьёв повышает разнообразие видов, но не гарантирует возврата их функций
Восстановление русла и берегов ручьёв обычно помогает увеличить разнообразие видов и другие биологические показатели, но не гарантирует возвращения функций экосистемы. К такому выводу пришла международная группа экологов, проанализировавшая 66 исследований. Учёные из 13 научных учреждений сопоставил
 Наука
2
мин
25.10.2026
В Финляндии местообитания лучше климата объяснили локальные различия в биоразнообразии
Исследователи из Финляндии сравнили, как климат и состав местообитаний связаны с распространением и численностью 503 видов наземных животных. В статье, опубликованной 14 октября 2026 года в журнале Nature Communications, авторы показали: местообитания лучше объясняли различия внутри регионов и отдел