


Содержание статьи
Оптическая система различает несколько инфракрасных полей зрения одним небольшим детектором
Наука
14.11.2026
14.11.2026
3
мин
Исследователи Чанчуньского института оптики, точной механики и физики Китайской академии наук направили свет из пяти инфракрасных подполей на один небольшой детектор. Система определяет направление на точечный источник не только по месту, где появился сигнал, но и по форме светового пятна. В испытаниях на записанных траекториях она правильно распознала подполе примерно в 89% случаев. О результате 13 ноября 2026 года сообщил Phys.org, сославшись на статью в журнале Optics & Laser Technology (DOI: 10.1016/j.optlastec.2026.116357).
Направление зашифровано в форме пятна
Обычная широкоугольная инфракрасная камера направляет свет из разных частей сцены на разные участки большой матрицы. В разработанной китайскими исследователями системе центральное, верхнее, нижнее, левое и правое подполе используют один и тот же участок небольшого детектора. Так можно обойтись без большой матрицы, но возникает другая трудность: источники из разных направлений могут дать сигнал в одной и той же точке.
Система различает такие сигналы по форме изображения точечного источника. Отражающий модуль складывает световые пути, а цилиндрический элемент управляемо вносит астигматизм и кому, то есть оптические искажения. Пятно становится несимметричным: меняются его ориентация, ширина и вытянутость.
При распознавании система измеряет центр пятна, его ширину по главным осям, отношение сторон и ориентацию, а затем сравнивает эти параметры с калибровочными образцами. Ближайший образец указывает подполе, откуда пришёл сигнал. Этот способ использует функцию рассеяния точки: небольшое изображение, которое точечный источник оставляет на детекторе.
Сначала разработчики смоделировали систему в программе Zemax, затем собрали лабораторный прототип для коротковолнового инфракрасного диапазона. В испытаниях вытянутость пятна менялась при изменении кривизны цилиндрического элемента в том же общем направлении, что и в расчётах. Ошибки при распознавании записанных траекторий возникали главным образом в переходных классах, где формы соседних пятен труднее различить.
Представим условный случай: два источника дают сигнал в одной точке детектора. Пятно от одного вытянуто вертикально, а от другого, пришедшего из иного подполя, наклонено. Если эти формы измерили заранее при калибровке, система сможет использовать их как оптические метки. Пример поясняет принцип, но не означает, что метод одинаково хорошо подходит для любой сцены.
Авторы рассчитали систему на изолированные или слабо перекрывающиеся точечные цели. В плотной сцене сигналы множества объектов накладываются, и форму отдельного пятна сложнее выделить. На распознавание также влияют калибровка, выделение переднего плана, ошибки юстировки, производственные допуски и шум детектора. Число форм, которые система может надёжно различить, ограничено. Авторы считают, что эти факторы нужно проверить дополнительно, а число распознаваемых подполей увеличить.
Описание подобных оптических разработок требует точной работы с методикой и ограничениями, как и подготовка научных статей. Сам результат пока относится к лабораторному прототипу и не доказывает пригодность системы для плотных инфракрасных сцен.
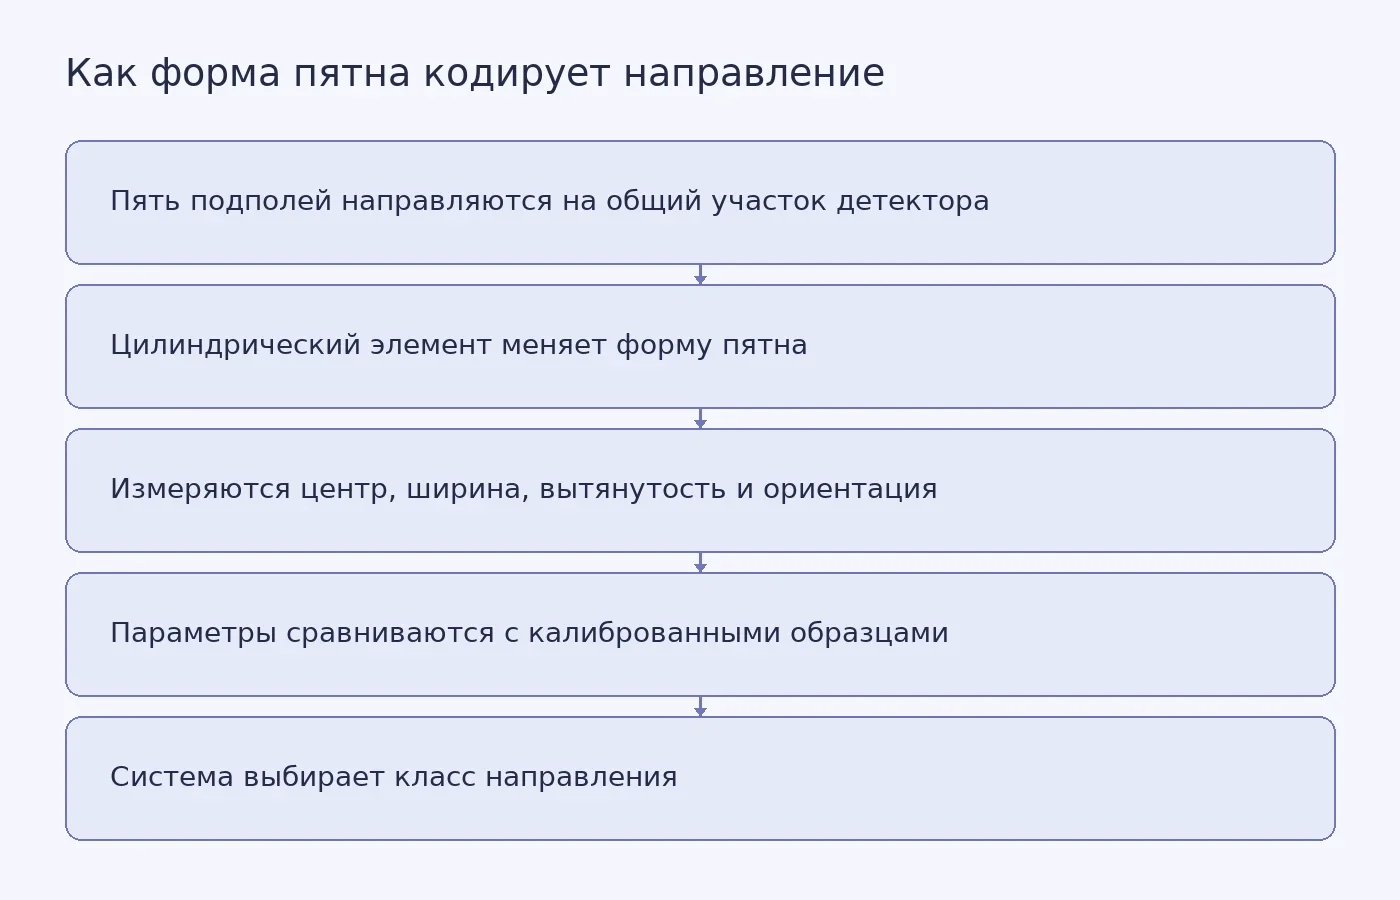
Фото: Nic Wood / Pexels
Похожие статьи
 Наука
4
мин
13.10.2026
Оптическая нейросеть определила топологию 81 светового узора
Исследователи Университета Витватерсранда в ЮАР создали дифракционную оптическую нейросеть, которая определяет топологическое число светового поля по двум характеристикам его поляризационных компонентов. В испытании на 81 сочетании мод система различала до 15 топологических классов. Статью опубликов
 Наука
2
мин
17.10.2026
ИИ-система собрала данные о свойствах продуктов и выявила общую закономерность
16 октября 2026 года исследователи Университета штата Пенсильвания сообщили, что система AgentXtract собрала более 4 000 экспериментальных записей о пищевых продуктах за полчаса. Анализ этой базы показал связь между двумя свойствами более чем 100 продуктов. Результаты опубликовали онлайн в журнале J
 Наука
3
мин
08.10.2026
Беспроводная система питает растягиваемые медицинские импланты
Исследователи из Института фундаментальных наук (Institute for Basic Science, IBS), Сеульского национального университета и других научных центров Южной Кореи собрали систему беспроводной передачи энергии, которая продолжает работать, когда мягкий имплант растягивается и смещается относительно перед
 Наука
2
мин
15.10.2026
ИИ-система отвечает на вопросы о научных данных с точностью 62–67%
Исследователи из немецкого Центра научной информации и технологий имени Лейбница (TIB) разработали инструмент, который позволяет задавать вопросы о данных научных работ обычным языком. Система превращает вопрос в запрос к базе данных, выполняет его на данных, связанных с научным результатом, и вывод
 Наука
4
мин
06.11.2026
Исследования не подтвердили, что социальная тревожность систематически искажает восприятие взгляда
Исследователи из Университетского колледжа Лондона не обнаружили устойчивой связи между социальной тревожностью и шириной так называемого «конуса взгляда». Об этом 5 ноября 2026 года сообщил PsyPost, пересказавший исследование в Journal of Affective Disorders. Авторы объединили результаты прежних ра
 Наука
3
мин
11.10.2026
Оптогенетическая терапия помогла части пациентов замечать объекты
Исследователи Медицинской школы Питтсбургского университета и их международные коллеги сообщили 7 октября 2026 года о результатах раннего испытания оптогенетической терапии у 10 человек с поздней стадией пигментного ретинита. После лечения светочувствительность улучшилась у семи участников, у шести
Последние новости и статьи
 Докторские диссертации
7
мин
15.11.2026
Кратковременный и хронический стресс: что подтверждают исследования
Перед важным выступлением сердце может биться чаще, а мышцы напрягаться. Когда событие заканчивается, кратковременная реакция обычно ослабевает. Иначе бывает, если стрессоры не прекращаются неделями: например, из-за финансовых трудностей или семейного конфликта. Но различие между краткой и затяжной
 Полезные материалы
8
мин
15.11.2026
Солнечная линия как оптические часы: что измерили и при чём здесь экзопланеты
Когда Луна закрывает часть Солнца, меняется не только яркость неба. На спектр влияет и то, какую часть вращающегося солнечного диска мы видим: свет с противоположных краёв имеет разные доплеровские сдвиги. Во время частного затмения в Боулдере в апреле 2024 года исследователи измерили, как меняется
 Наука
2
мин
14.11.2026
Генетический анализ выявил носителей болезней крови, не отмеченных в медкартах
Исследователи Mayo Clinic сравнили генетические данные почти 50 000 участников программы Tapestry с диагностическими кодами в электронных медкартах. Среди 116 человек с серповидноклеточным признаком соответствующий код был у 19; среди 98 носителей признака бета-талассемии код нашли у 47. Результаты
 Наука
3
мин
14.11.2026
Тренировка помогла управлять роботизированными руками с помощью вибраций
Исследователи Имперского колледжа Лондона и других университетов проверили, может ли человек выбирать команды для роботизированных рук по вибрациям на коже, пока обе его руки заняты. В исследовании, опубликованном 2 июля 2026 года в журнале Nature Communications, участвовали десять здоровых добровол
 Студенческая жизнь
2
мин
14.11.2026
В Татарстане студентам назвали ориентир зарплаты начинающего строителя и оценили сроки внедрения 3D-печати
На встрече со студентами в Казани 13 ноября 2026 года замминистра строительства Татарстана Дамир Шайдуллин назвал ориентир для начинающего специалиста: не менее 70 тысяч рублей на старте. Замминистра строительства России Константин Михайлик рассказал о строительных роботах и 3D-принтерах. По оценке
 Курсовые работы
5
мин
14.11.2026
Может ли запах улучшать память: почему важны контекст и порядок
Лаванда сопровождала запоминание предметов, но в среднем не помогла участникам лучше их узнавать. Разница обнаружилась в другом сравнении: у людей старшего возраста способность различать похожие изображения зависела от того, в каком блоке обучения впервые появлялся запах. Это не доказывает, что аром