


Содержание статьи
Наука
09.10.2026
09.10.2026
4
мин
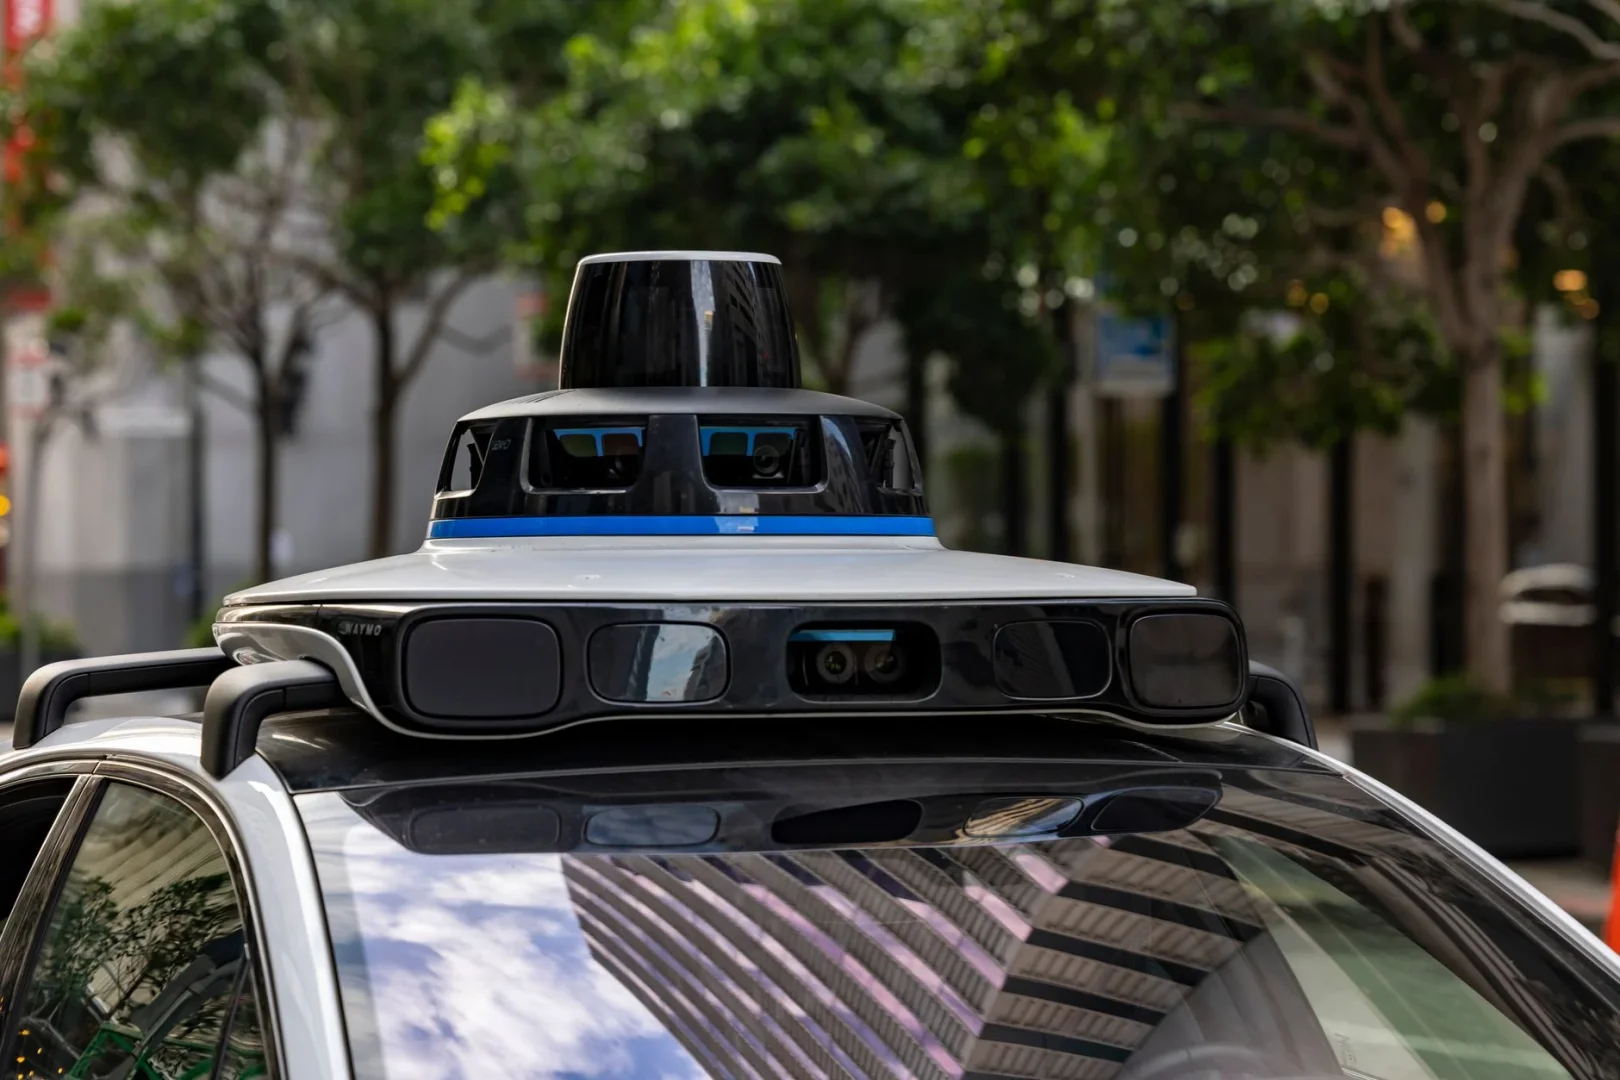
Группа исследователей Мюнхенского технического университета (TUM) во главе с Себастьяном Штайнхорстом и Мохаммадом Хамадом показала, что прозрачная плёнка на поверхности сенсора заставляет камеру и лидар видеть дорогу смещённой. Доклад представили 10–11 августа 2026 года на симпозиуме VehicleSec в Балтиморе; пресс-релиз университета вышел 8 октября. Среди авторов доклада также Марко Калипари, Михаэль Кюр, Доминик Кульмер и Максимилиан Людеке.
Плёнка сделана из поликарбоната с микроскопическими асимметричными призмами. Она отклоняет проходящий свет примерно на 20 градусов. Машина по-прежнему распознаёт объекты и разметку, но их координаты в её картине мира уезжают в сторону. В реальном заезде на исследовательском автомобиле EDGAR с лидаром Innovusion Falcon Gen2 смещение оценённой позы по поперечной оси дошло до 100 метров. Для лидара авторы считают атаку удавшейся, если среднее смещение превышает 1 метр: этого достаточно, чтобы машина, к примеру, ушла на встречную полосу.
Плёнка прозрачна и почти незаметна, а наклеить её нужно один раз. Дальше вмешательство не требует ни доступа к электронике, ни знаний о внутреннем устройстве алгоритмов распознавания. Отсюда и главная сложность защиты: сбой не выглядит как сбой. Модели детекции объектов не теряют уверенности систематически, они просто указывают неверные позиции.
Как это устроено и что предлагают для защиты
Свет, попадая на призмы плёнки, преломляется и уходит под углом. Сенсор получает картинку так, будто его повернули. Для камеры это видно по точке схода: у прямых полос она смещается из оптического центра изображения. Для лидара смещение превращается в поворот облака точек вокруг вертикальной оси, и алгоритм одометрии KISS-ICP, сопоставляя последовательные сканы, накапливает ошибку в поперечном направлении.
Представим, что машина едет по прямой, а плёнка сдвигает её восприятие влево. Тогда собственная полоса в глазах системы окажется правее, чем на самом деле, и рулевое управление начнёт подруливать, уводя автомобиль к осевой. Это условный пример, он показывает механизм, а не воспроизводит конкретный заезд.
Авторы предложили два способа заметить подмену, не меняя железо. Для лидара они смотрят на высокочастотную энергию отражённого сигнала: плёнка работает как оптический фильтр низких частот и сглаживает структуру отражений. Порог отсечки 0,1 нормированной пространственной частоты подобрали опытным путём для конкретной модели лидара, для других моделей его придётся калибровать заново и оценивать ложные срабатывания. Для камеры опираются на неподвижные части самой машины, например капот: их край в кадре должен стоять на одном месте, а при сдвиге плёнки его форма и наклон меняются. Параметры такой аппроксимации зависят от модели автомобиля.
Ограничения авторы называют сами. Нужен физический доступ к сенсору, пусть и однократный. Проверяли только сдвиг 20 градусов, доступный в продаже. Эксперименты шли на автомобиле под управлением человека в малолюдных зонах на скоростях 10–50 км/ч, а не в плотном потоке. Отдельные просадки уверенности детекции мотоциклов и велосипедов связаны с малой выборкой. В перспективе умные машины должны сами замечать неисправность сенсоров и, например, безопасно останавливаться у обочины, если диспетчерский центр не успевает вмешаться. Если вы разбираете такие темы в своей научной работе, посмотрите подготовку научных статей.
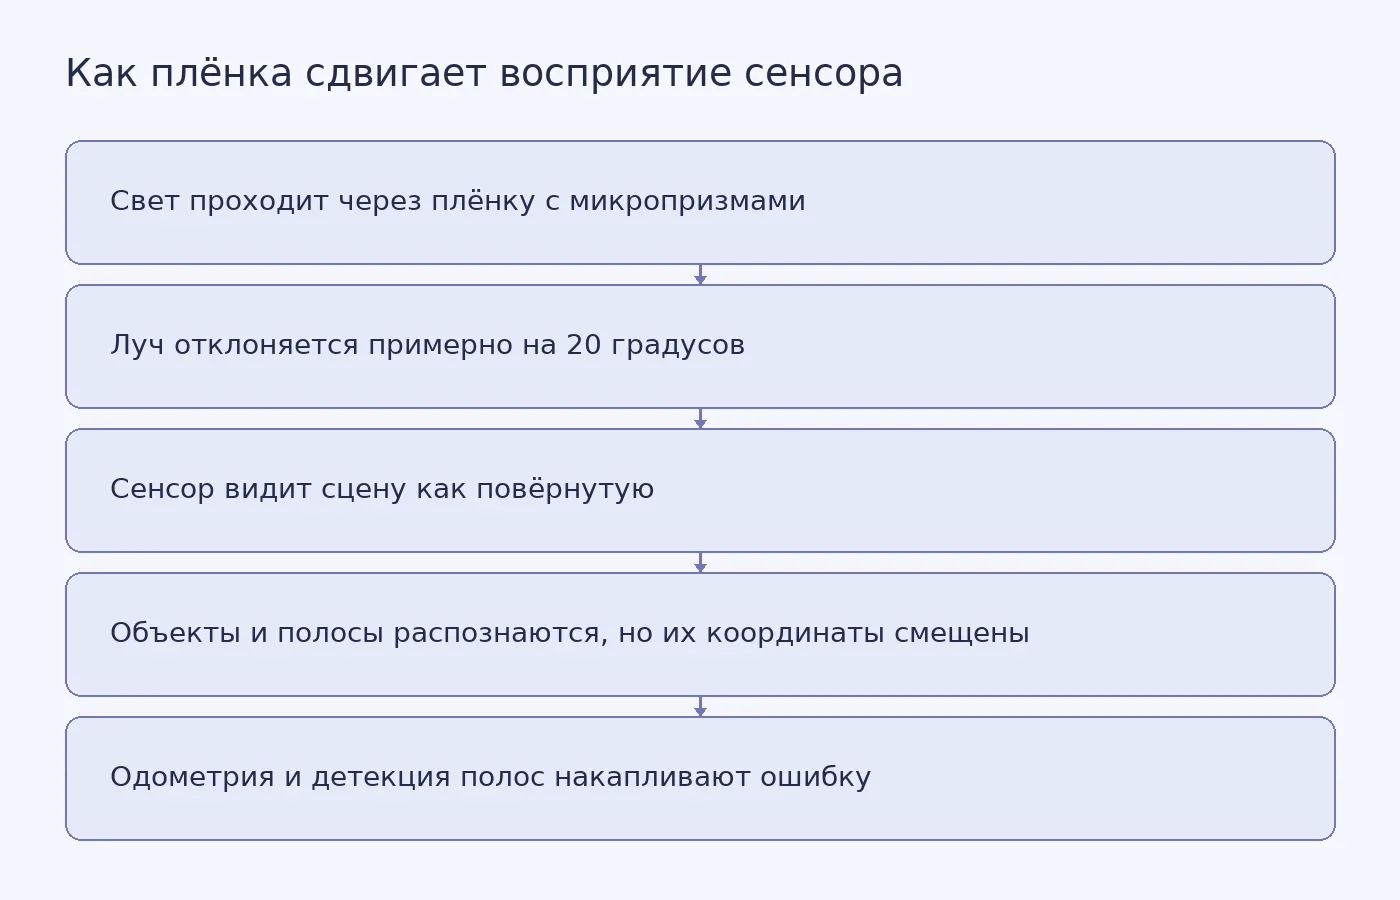
Фото: Stephen Leonardi / Pexels
Похожие статьи
 Наука
3
мин
08.10.2026
Плёнка с сердечными клетками вырабатывает ток от их сокращений
Инженеры Массачусетского университета в Амхерсте вырастили человеческие сердечные клетки на ультратонкой полимерной плёнке и получили от их сокращений электричество. Материал о работе опубликован 7 октября 2026 года на TechXplore со ссылкой на пресс-релиз университета; сама статья вышла в Science Ad
 Наука
4
мин
03.10.2026
Облачная платформа помогла находить задержки в ПО беспилотных автомобилей
Исследовательская группа Сайтамского университета во главе с профессором Такуей Адзуми вместе с Astemo проверила систему сквозной трассировки CART в облачной среде для разработки беспилотных автомобилей. О результатах Сайтамский университет сообщил 3 октября 2026 года. Облака точек из симулятора CAR
 Наука
2
мин
06.10.2026
Мягкий захват поворачивает предмет, не выпуская его
Исследователи из Университета Карлоса III в Мадриде и Государственного университета Наварры разработали мягкий роботизированный захват, который может менять положение предмета, удерживая его между пальцами. Об устройстве университет сообщил 4 октября 2026 года. Исследование вышло в журнале Bioinspir
 Наука
3
мин
01.10.2026
Тонкий робот на живых мышечных клетках проплыл через водный лабиринт
Инженеры Массачусетского технологического института создали тонкого мягкого робота, которого приводят в движение живые мышечные клетки. Как сообщил MIT News 29 сентября 2026 года, устройство плавало и поворачивало в простом водном лабиринте. Испытание провели в большой чашке Петри, а источник света
 Наука
5
мин
04.10.2026
Пикосекундный ток довёл сверхпроводники до предела разрушения пар Купера
Импульс тока длиной около двух пикосекунд проскакивает сквозь сверхпроводник раньше, чем успевают сдвинуться магнитные вихри. Это дало группе Андреа Каваллери из Института структуры и динамики материи Общества Макса Планка в Гамбурге редкую возможность: довести сверхток до внутреннего предела, на ко
 Наука
3
мин
08.10.2026
Нейросеть нашла 76 кандидатов в гравитационные линзы, MUSE подтвердил 70
Международная группа астрономов подтвердила 70 гравитационных линз из 76 кандидатов, найденных алгоритмом машинного обучения на снимках DESI Legacy Imaging Surveys. Об этом 8 октября 2026 года сообщил NSF NOIRLab. Для проверки учёные использовали спектрограф MUSE на Очень большом телескопе Европейск
Последние новости и статьи
 Наука
4
мин
09.10.2026
Генетическая подпись отличает опасные клетки нейробластомы от здоровых
Исследователи из детской больницы Сент-Джуда (St. Jude Children's Research Hospital, Мемфис, США) и их коллеги описали подпись экспрессии генов, которая отмечает злокачественные мезенхимальные клетки нейробластомы — опухоли, связанной с высоким риском и устойчивостью к лечению. Работа опубликована 8
 Наука
4
мин
09.10.2026
Иммунные клетки в крови связали с ранними изменениями при раке лёгкого
Учёные из Университетского колледжа Лондона обнаружили, что особые регуляторные Т-клетки накапливаются в предраковых изменениях дыхательных путей и связаны с клетками того же типа в крови. Исследование опубликовано в журнале Nature 7 октября 2026 года. В опыте на мышах препарат PI-3065 снизил долю ж
 Наука
3
мин
09.10.2026
Самодезинфицирующаяся ткань показала снижение числа микроорганизмов в палатах
Хлопковая ткань, которая убивает микробов под действием обычного света, прошла проверку в больничных палатах. Её создали исследователи из Политехнического университета Валенсии (UPV) вместе с коллегами из Института химической технологии (ITQ, CSIC-UPV), Института средиземноморского агролесоводства (
 Полезные материалы
16
мин
09.10.2026
СИОЗС и иммунотерапия рака: что показало сравнение с бензодиазепинами и где предел вывода
В электронной медицинской карте пациента, который начинает иммунотерапию рака, есть строка, к которой онколог обычно не возвращается: назначение антидепрессанта. Депрессия и тревожные расстройства затрагивают, по оценкам, приведённым в статье, 20–40% людей с опухолями, получающих ингибиторы контроль
 Полезные материалы
7
мин
09.10.2026
Родительское выгорание и враждебное воспитание: что известно о связи
Истощение, дистанция с ребёнком, ощущение, что уже не получается воспитывать так, как хотелось бы. Так Wendy L. Patrick пересказывает определение родительского выгорания, использованное в работе Katherine M. Ryan и коллег. Но доступный рассказ об исследовании опубликован не в научном журнале, а в бл
 Полезные материалы
9
мин
09.10.2026
CAR T-клетки при аутоиммунных заболеваниях: ремиссия ещё не означает излечение
В среднем через 110 дней после CAR T-терапии у пяти пациентов с тяжёлой волчанкой начали возвращаться B-клетки. Болезнь при этом оставалась в ремиссии в течение доступного наблюдения. Это наблюдение поднимает важный вопрос: почему восстановление клеток, связанных с аутоиммунной атакой, не обязательн