


Содержание статьи
Роботизированная кисть стала реже ронять предметы благодаря отдельному фильтру безопасности
Наука
04.11.2026
04.11.2026
4
мин
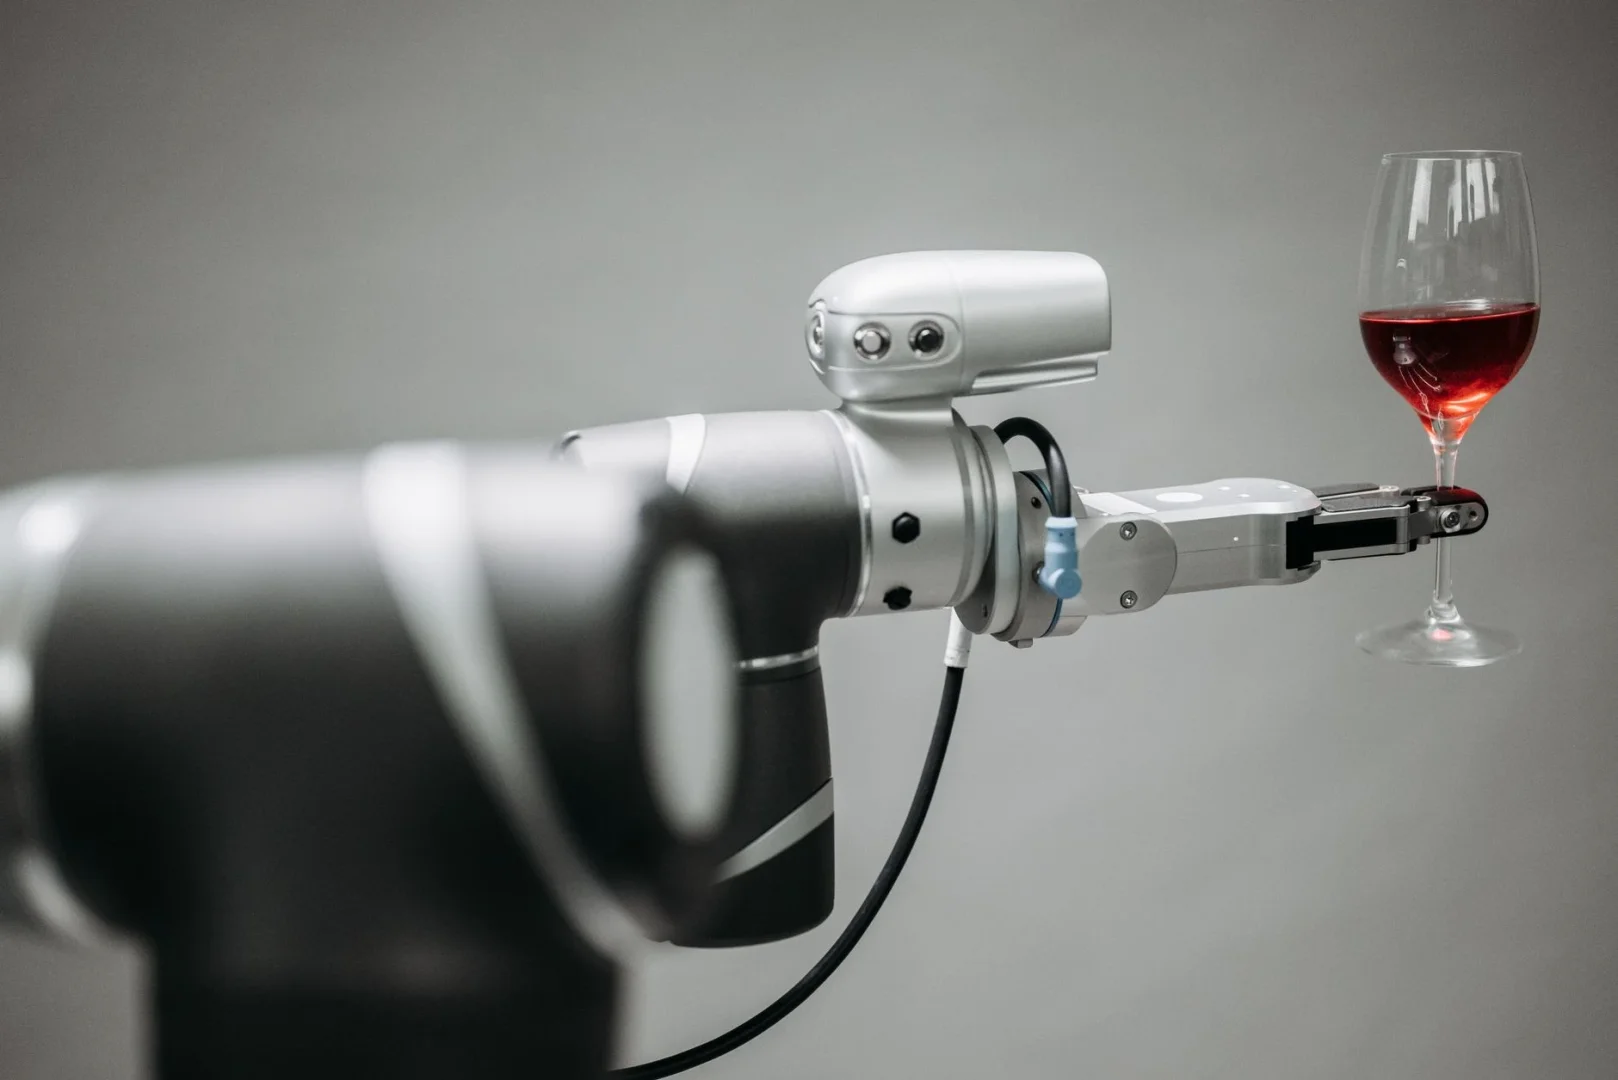
Роботизированная рука умела подолгу перекладывать предмет между пальцами, но периодически его роняла. Инженеры из Калифорнийского университета в Беркли и Дейвисе добавили отдельный программный фильтр безопасности, который следит только за удержанием предмета. За 1200 попыток с внешними камерами слежения число падений снизилось с 16 до 4, однако рука стала чуть чаще промахиваться мимо заданной цели.
Работу выложили на сервере препринтов arXiv 3 ноября 2026 года. Авторы тренировали 16-суставную руку LEAP полностью в симуляции, без человеческих демонстраций. Сначала виртуальные кончики пальцев имели нереально высокое трение, чтобы предметы было легче удерживать. По мере обучения трение постепенно снижали до значений, близких к реальным. Затем политику перенесли на физическую руку без дополнительного обучения.
Фильтр не видит цель и потому не мешает ей, а только страхует хват
Основная политика управления отвечает за перемещение предмета к цели. Фильтр безопасности обучали отдельно поверх уже замороженной основной политики. Он корректирует действия руки, чтобы предмет не выпал, но не получает информацию о целевой позиции и не получает награды за её достижение. Благодаря этому задача движения и задача безопасности не смешиваются в одном алгоритме.
У фильтра есть регулируемый параметр осторожности. Если поставить его на максимум, фильтр почти не вмешивается, и рука работает как раньше. Если ослабить до нуля, фильтр активно поправляет движения, предмет выпадает реже, но целей рука достигает хуже. В экспериментах выбрали среднее значение, которое убирает большую часть падений при небольшой потере точности.
Представим условный пример. Курьер несёт хрупкую коробку по лестнице. Если он будет думать только о скорости, то быстрее доберётся до двери, но выше шанс уронить коробку. Если будет смотреть только под ноги и крепко сжимать груз, упадёт реже, но может промахнуться мимо нужного подъезда. Фильтр безопасности работает как второй человек рядом, который напоминает про коробку, не подсказывая маршрут.
С политикой, использующей внешние камеры движения, грубая точность достижения цели упала с 95,2% до 91,5%, а точная — с 75,6% до 67,2%. При этом среднее время до первого падения выросло с 334 до 465 секунд, а число целей, выполненных до первого падения, — с 31,8 до 42,9 из 50. Для политики, работающей только по камере глубины на запястье, падения снизились с 88 до 46, хотя общая точность тоже просела.
Испытания охватили 13,3 часа работы реальной руки, 4800 целей, четыре предмета и шесть ориентаций запястья. Объектами были пластиковые нож, винный бокал, резиновая утка и настоящая лампочка. Каждый предмет требовал собственной политики, и фильтр тоже тренировали отдельно для каждого предмета и каждой основной политики.
Польза фильтра не распространилась на все задачи. В небольших демонстрациях, включая вкручивание лампочки в патрон, фильтр не улучшил результат. Авторы отмечают, что политики по камере глубины всё ещё плохо переносятся на нож и бокал: визуальный разрыв между симуляцией и реальностью сохраняется. Выученный фильтр обходится без явной модели и потому не даёт формальных гарантий безопасности.
Препринт описывает проверяемый инженерный результат, а не готовый продукт. Если тема научных публикаций и оформления исследований вам близка, можно посмотреть услуги по написанию научных статей.
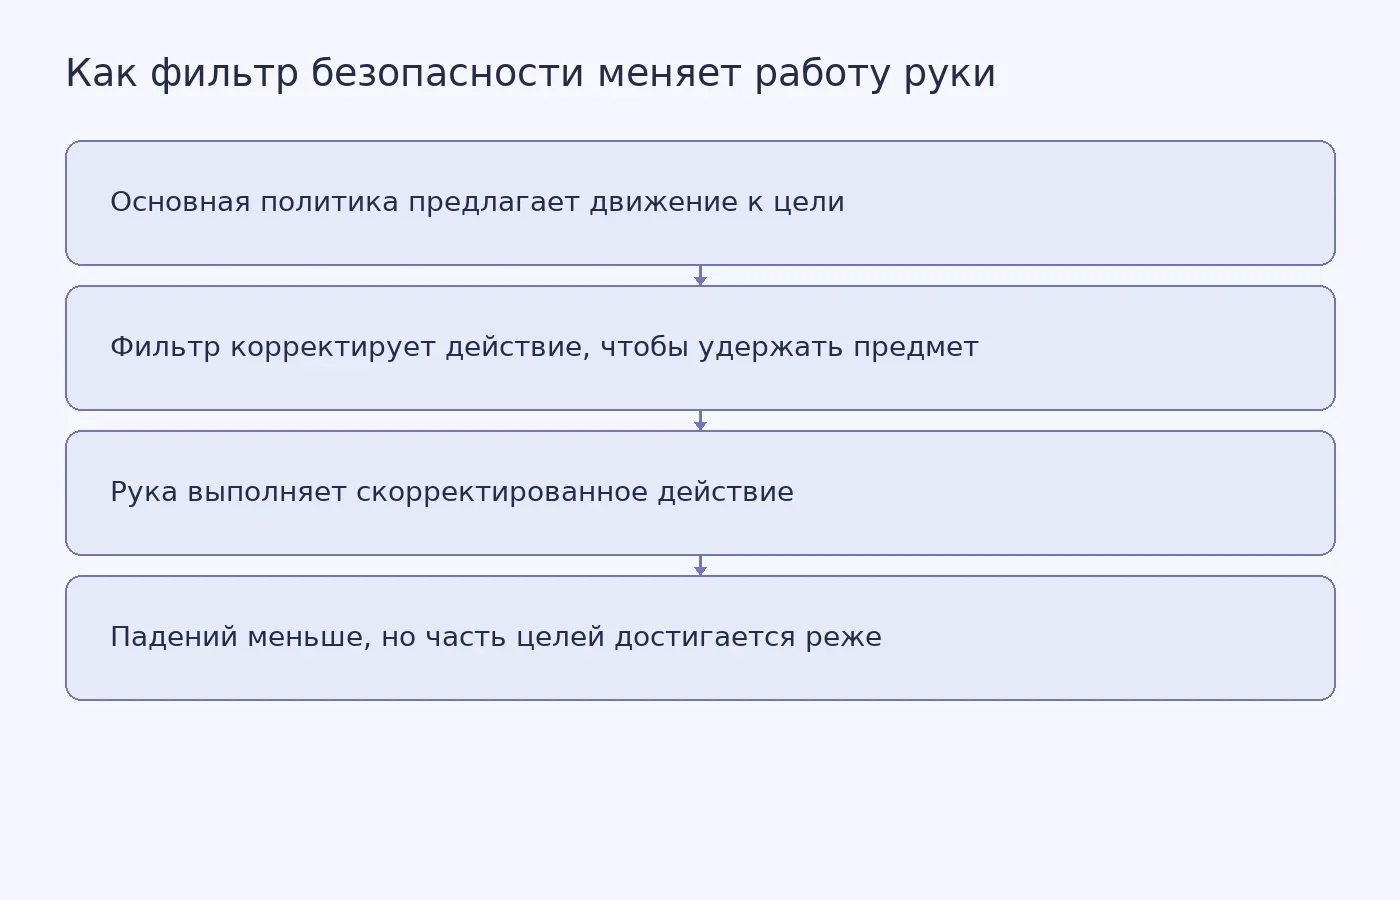
Фото: Pavel Danilyuk / Pexels
Похожие статьи
 Наука
3
мин
24.10.2026
X-Hinges встраивает датчики движения прямо в напечатанные предметы
Исследователи Массачусетского технологического института и Тяньцзиньского университета создали X-Hinges, программу для проектирования предметов, которые сами измеряют движение благодаря датчикам, напечатанным внутри изделия. MIT сообщил о разработке 22 октября 2026 года. Авторы представят статью о м
 Наука
3
мин
20.10.2026
Опытные учёные реже публикуют прорывные работы, но их влияние может сохраняться дольше
Учёные с большим стажем реже публикуют статьи с высоким показателем прорывности, но такие работы чаще сохраняют влияние в последующих исследованиях. Об этом журнал Nature сообщил 19 октября 2026 года. Авторы исследования проанализировали более 11 миллионов статей, опубликованных с 1800 по 2022 год,
 Наука
4
мин
11.10.2026
Напоминание о безопасности снизило долю рискованных ответов медицинских ИИ
Исследователи медицинской школы Маунт-Синай в Нью-Йорке выяснили, что короткое напоминание о безопасности меняет ответы языковых моделей на конфликтующие клинические инструкции. В работе, опубликованной 26 сентября 2026 года в журнале Communications Medicine, доля потенциально вредных вариантов сниз
 Наука
4
мин
05.10.2026
Шимпанзе реже тянут ананас у близких сородичей
Шимпанзе в заповеднике на острове Нгамба в Уганде реже крали ананас у сородичей, с которыми были тесно связаны, чем у тех, с кем связь была слабее. В опытах доля краж составила 61% и 70% соответственно. Об исследовании учёных Калифорнийского университета в Беркли 1 октября 2026 года сообщил Phys.org
 Наука
3
мин
20.10.2026
Родители детей со сложным медицинским уходом часто решают проблемы безопасности сами
Родители детей, которым дома нужен сложный медицинский уход, часто сами разбираются с угрозами безопасности и не рассказывают о своих решениях лечащей команде. Это обнаружили исследователи из чикагской детской больницы Ann & Robert H. Lurie Children's Hospital of Chicago; работу 15 октября 2026
 Наука
3
мин
07.10.2026
Детское насилие и пренебрежение связали с разными особенностями мозга
Исследователи под руководством психологов Калифорнийского университета в Лос-Анджелесе сопоставили опыт детского насилия и пренебрежения со структурой мозга. В анализ вошли МРТ-снимки 3711 человек из восьми стран: 1389 пациентов с посттравматическим стрессовым расстройством или большим депрессивным
Последние новости и статьи
 Наука
5
мин
04.11.2026
Белок CDK1 подсказал, какие ER+ опухоли устоят против ингибиторов CDK4/6
Исследователи из Garvan Institute of Medical Research в Сиднее нашли признак, связанный с тем, как ER+ опухоли молочной железы отвечают на ингибиторы CDK4/6. Речь об активности белка CDK1, циклин-зависимой киназы 1. Работа вышла в журнале Advanced Science (DOI: 10.1002/advs.77920); пресс-релиз инсти
 Наука
2
мин
04.11.2026
MIT получил до $38 млн на разработку пластыря для мониторинга сердечной недостаточности и сепсиса
4 ноября 2026 года MIT сообщил о четырёхлетнем проекте по разработке носимого пластыря PYTHIA для непрерывного измерения биомаркеров сердечной недостаточности и сепсиса. Проект финансирует американское агентство ARPA-H, оно выделит на него до 38 млн долларов. В карточке награды указаны сумма до 37,9
 Защита и размещение диссертации
35
мин
04.11.2026
Как написать монографию по биологии или экологии: источники, наблюдения и представление результатов
Чтобы написать монографию по биологии или экологии, свяжите исследовательский вопрос с определённым объектом, материалом, способом наблюдения и границами вывода. Оглавление удобно строить после этой связки: тогда каждая глава объясняет, откуда взялось утверждение и как его проверить. Если вы готовит
 Наука
3
мин
04.11.2026
Иммуно-ПЭТ выявил множественную миелому, которую не заметили стандартные тесты
Пациент жаловался на боль в спине, но анализы крови и обычное ПЭТ/КТ не показывали отклонений. Врачи провели иммуно-ПЭТ, и на снимке проявились очаги миеломы в позвоночнике. После смены лечения боль ушла. Этот случай описали исследователи из Онкологического центра Сильвестра при Медицинской школе Ми
 Рефераты
31
мин
04.11.2026
Как написать монографию по экономике: проблема, данные, методы и интерпретация результатов
Монографию по экономике удобно строить вокруг вопроса, на который автор может дать проверяемый ответ: какие данные или теоретические основания ему нужны, как выбранный метод связывает их с выводом и где заканчивается область этого вывода. Ниже разберём путь от такой постановки до плана глав и законч
 Защита работ
29
мин
04.11.2026
Как написать юридическую монографию: проблема, источники права и аргументация
Юридическую монографию удобно проектировать вокруг вопроса, на который автор сможет ответить с помощью определённого корпуса источников. Важно связать правовую проблему, применимые редакции документов, судебные материалы и собственное рассуждение. Разберём этот порядок на законченном учебном примере