


Содержание статьи
Наука
05.11.2026
05.11.2026
2
мин
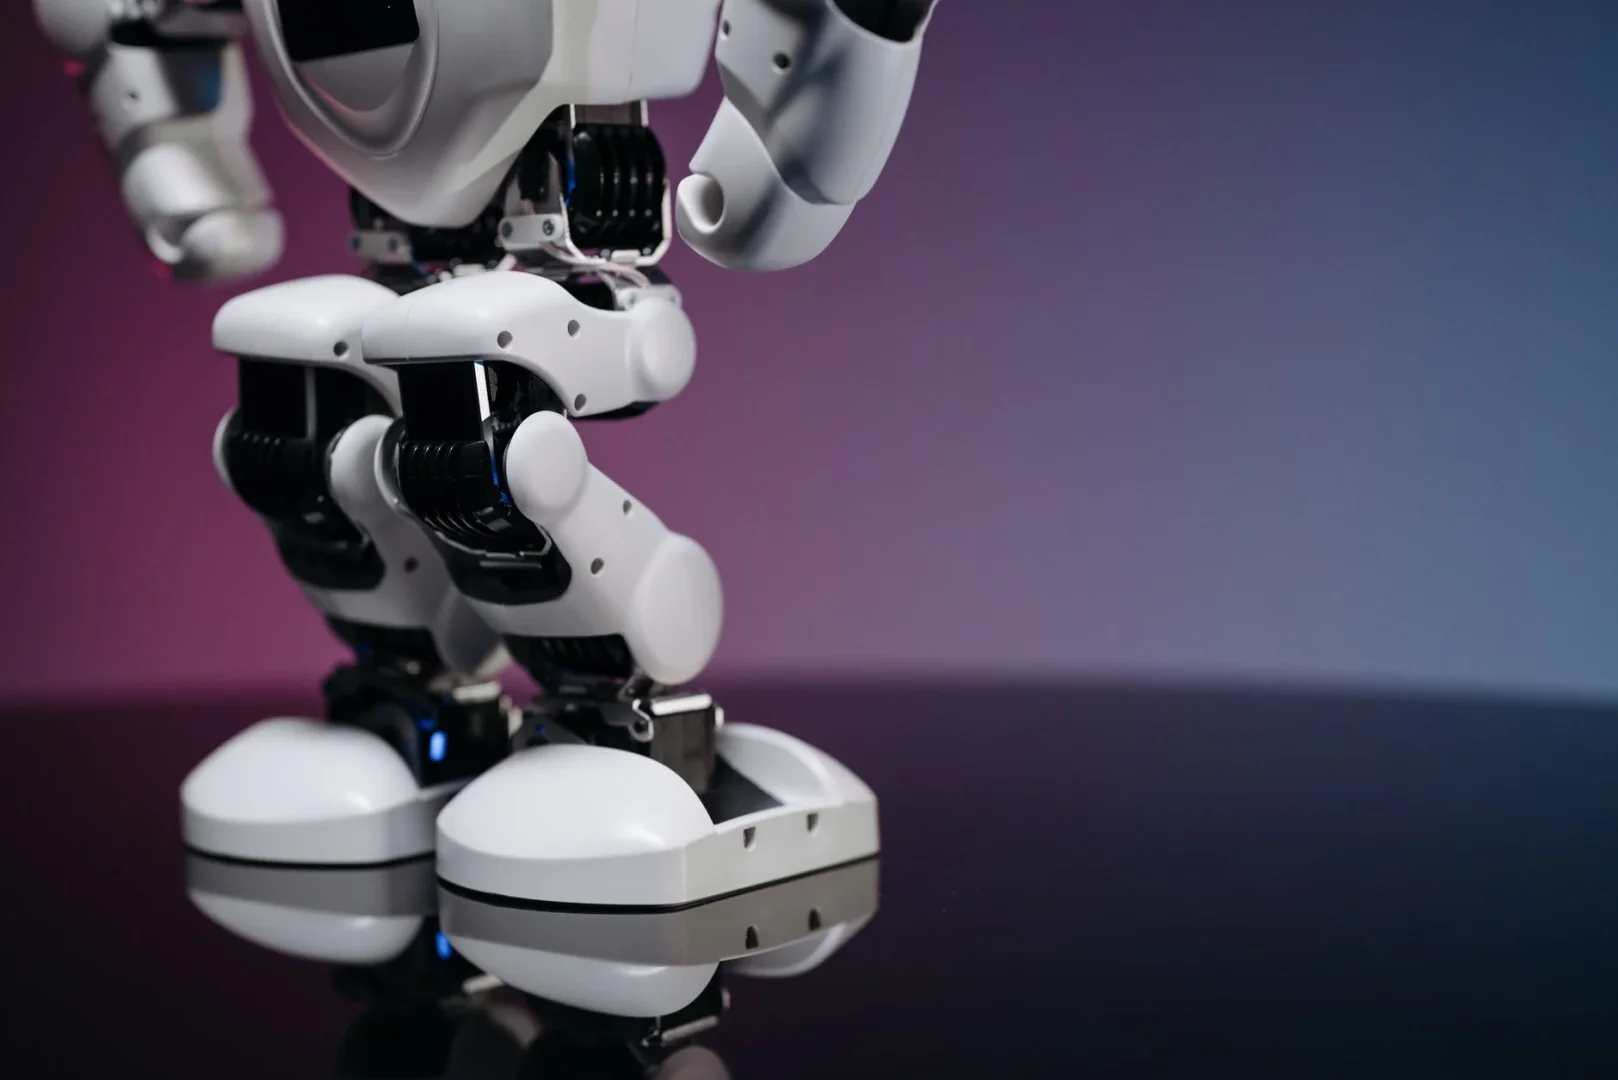
Инженеры Университета Тохоку собрали рефлекторный модуль для роботов с искусственными мышцами. Сам модуль работает без электронных датчиков и схем: он механически замечает, что мышца растянулась сильнее заданного порога, и тут же её сокращает. Встроенный в двуногого робота, он воспроизвёл коленный рефлекс, а вместе с системой верхнего уровня обеспечил ходьбу. О результате сообщили 4 ноября 2026 года; статья вышла в журнале Advanced Intelligent Systems (2026), DOI: 10.1002/aisy.70590.
Где спрятана логика
У человека коленный рефлекс срабатывает без участия сознания. Удар ниже коленной чашечки растягивает сухожилие, мышца бедра сокращается, голень дёргается вперёд. Команда из Тохоку перенесла этот принцип в железо: сенсорику, обработку сигнала и привод объединили в одной механической детали. Когда искусственная мышца растягивается выше порога, модуль сам запускает её сокращение.
Одного рефлекса для шага мало. Исследователи добавили систему более высокого уровня, которая меняла порог срабатывания в зависимости от фазы движения. На одном этапе шага рефлекс срабатывал легче, на другом труднее, и робот пошёл на двух ногах.
«Биологические системы порождают сложные движения за счёт взаимодействия тела и среды. Встраивая рефлексы прямо в механическую структуру робота, мы хотим получить более простые системы, которые двигаются, не полагаясь на сложное электронное управление», говорит Дай Оваки, доцент Высшей инженерной школы Университета Тохоку.
Представим, что нога робота неожиданно провалилась ниже, чем ожидалось. Растяжение искусственной мышцы превысило бы порог, и модуль подтянул бы её без отдельной команды компьютера. Это поясняет устройство, но не значит, что авторы проверяли именно такой сценарий: в доступном описании нет данных о скорости ходьбы, числе испытаний, типе поверхности и сравнении с электронной системой.
Авторы называют возможным снижение сложности системы, вычислительной нагрузки и энергопотребления, но количественных замеров этих эффектов в доступном материале нет. Команда собирается сочетать механические рефлексы с минимальным электронным управлением и переносить их на роботов с большим числом искусственных мышц. Требования к оформлению научной статьи собраны в разделе подготовки научных статей.
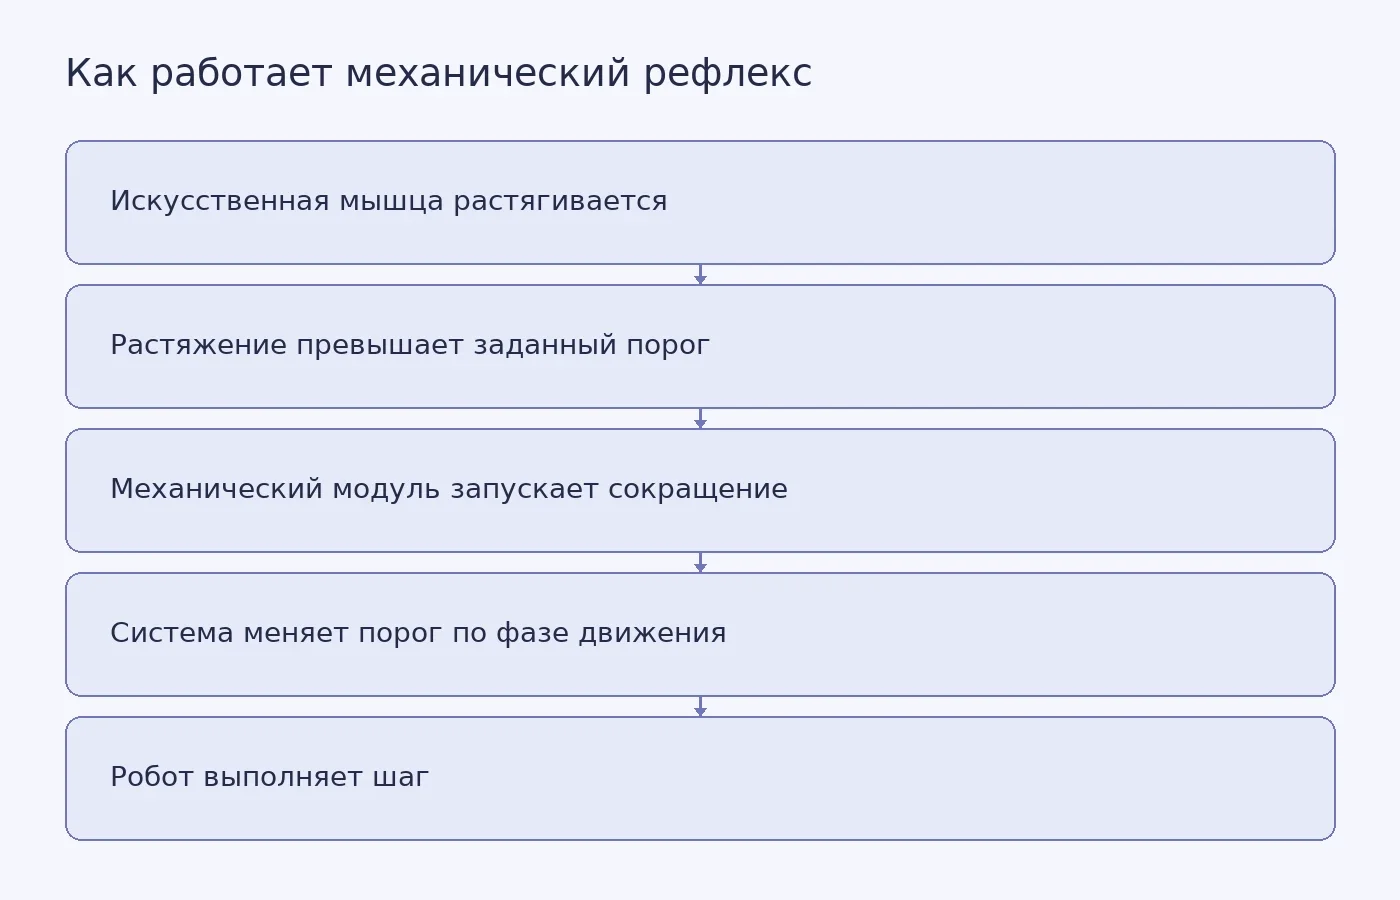
Фото: Pavel Danilyuk / Pexels
Похожие статьи
 Наука
4
мин
29.10.2026
Гибкая накладка на стопу позволила прыгающему роботу Hopcopter лучше двигаться по песку и льду
Инженеры Университета Торонто 28 октября 2026 года показали гибкую накладку на единственную ногу Hopcopter, робота, который передвигается прыжками. С ней машина перестала проваливаться в песок и буксовать на льду. Ошибка взлёта снизилась максимум на 66%, эффективность выросла максимум на 64%, а разн
 Наука
4
мин
05.10.2026
Роботизированная замена суставов не снизила ранний риск повторной операции
Два исследования в BMJ, основанные на данных британского Национального регистра суставных замен, не нашли снижения общего раннего риска повторной операции после роботизированной замены тазобедренного или коленного сустава. В анализ вошли более 1 млн операций, зарегистрированных в 2018–2024 годах. Об
 Наука
3
мин
30.10.2026
Мягкий робот MIT прошёл по тонкой кишке свиньи за 11 минут
Инженеры Массачусетского технологического института (MIT) испытали на животных мягкий робот-энтероскоп BIOSENTER: в опыте на живых свиньях он прошёл около двух метров тонкой кишки за 11 минут, сделал снимки, доставил жидкость и взял небольшие образцы ткани. Об этом 28 октября 2026 года сообщили MIT
 Наука
2
мин
16.10.2026
Магнитные микророботы доставили антибиотик к ткани сердца в доклинических испытаниях
Инженеры Университета Джонса Хопкинса испытали магнитных микророботов для доставки антибиотика к ткани сердца. О результатах университет сообщил 12 октября 2026 года: устройства проверили на моделях сердца и настоящей ткани свиньи, но не на пациентах.Зонд и сменный модуль с лекарствомРоботы работают
 Наука
7
мин
01.11.2026
Робот-собака на живых нейронах прошла по карте, но статья описывает только симулятор
Австралийская биотехнологическая компания Cortical Labs показала робота-собаку, которым, по описанию ScienceAlert от 31 октября 2026 года, управляли выращенные в лаборатории человеческие нейроны. Но научная статья той же группы рассказывает не об этой физической демонстрации, а о симуляторе: агент д
 Наука
4
мин
08.10.2026
Робот по образцу перьевой звезды получил трёхмерную манёвренность с двумя приводами
Инженеры Университета штата Северная Каролина (NC State) собрали подводного мягкого робота, который повторяет движения морского животного — перьевой звезды. Робот перемещается в воде во всех трёх измерениях: вверх и вниз, вперёд и назад, а также вращается вокруг своей оси. На всё это у него уходит д
Последние новости и статьи
 Аспирантура
32
мин
06.11.2026
Монографии по истории России: пять исследований и вопросы к источникам
Монографии по истории России выбирают под исследовательский вопрос: как действовал царский двор, зачем создавали временные органы управления, что менялось в работе городских дум, как оценивать благосостояние или читать сообщения о политических настроениях. Ниже сопоставлены пять работ по конкретным
 Дипломы
11
мин
06.11.2026
Сингапур пробует охладить здание без кондиционера: что стоит за цифрами экономии
На Орчард-роуд, главной торговой улице Сингапура, стеклянные двери магазинов открываются, и на тротуар выходит холодный воздух. При температуре от 31 до 33 °C круглый год этот холод и правда заставляет людей заходить внутрь. Город, который давно называют «нацией кондиционеров», устроен вокруг охлажд
 Вопросы студентов
10
мин
06.11.2026
Общий продукт, разные оценки: как отделить вклад студента от качества групповой работы
Групповой проект сдан. Презентация собрана, текст вычитан, выводы на месте. И всё равно по такой работе трудно понять, кто в группе разобрался в теме, а кто просто вовремя открыл общий файл. Тем более когда заметную часть черновика можно получить у чат-бота за вечер. Линь Юэ, преподаватель Университ
 Наука
3
мин
05.11.2026
Испытание NOVOS Core выявило изменения трёх показателей здоровья сосудов
В шестимесячном исследовании Университета Суррея в Великобритании 61 здоровый взрослый старше 40 лет принимал добавку NOVOS Core или плацебо. У группы добавки изменились три показателя состояния сосудов по сравнению с контрольной группой. Результаты опубликовали 4 ноября 2026 года в журнале European
 Наука
4
мин
05.11.2026
Показатель ARC связал активность мозга с риском когнитивного снижения до симптомов Альцгеймера
Исследователи Stanford Medicine и их коллеги разработали показатель ARC, который связывает паттерны активности мозга с последующим когнитивным снижением. Результаты опубликованы 4 ноября 2026 года в журнале Science Advances. Работа основана на данных более чем 1300 человек в возрасте от 55 до 70 лет
 Образование
2
мин
05.11.2026
В НИУ ВШЭ — Нижний Новгород переименуют программу по лингвистике
НИУ ВШЭ — Нижний Новгород с 2027/2028 учебного года переименует бакалаврскую программу «Фундаментальная и прикладная лингвистика» в «Лингвистика и интеллектуальные системы». Университет сообщил об этом 5 ноября 2026 года. Новое название описывает развитие действующей программы, в которой соединяются