


Содержание статьи
Наука
08.10.2026
08.10.2026
4
мин
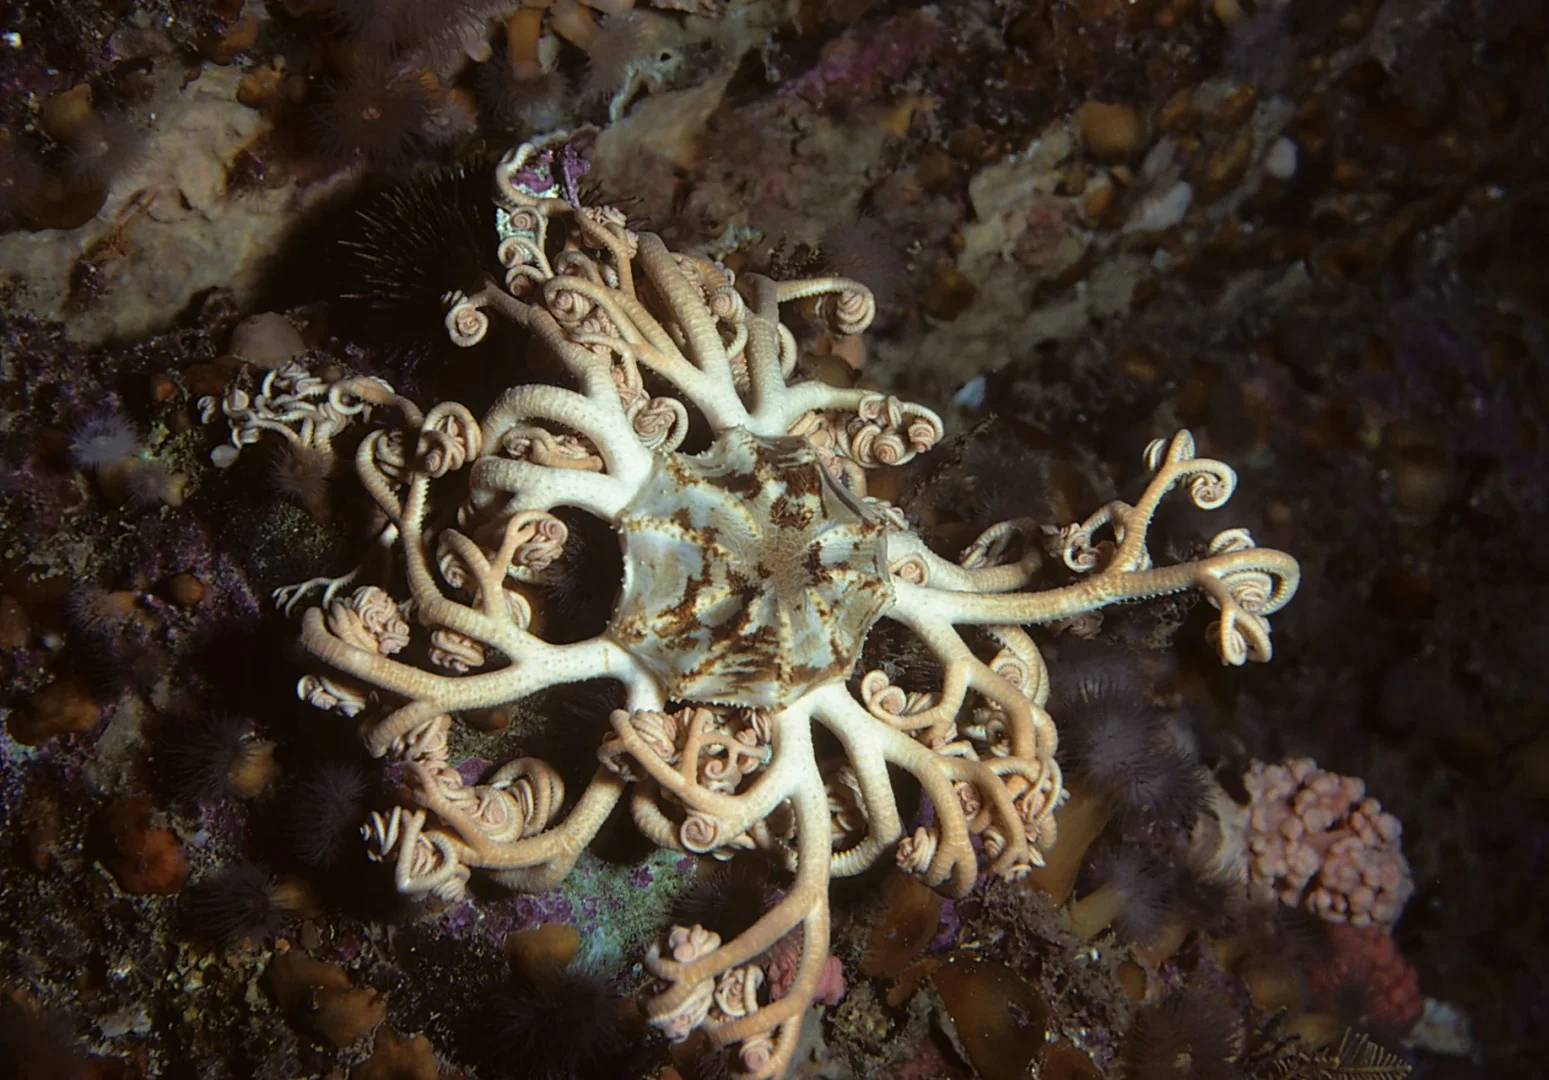
Инженеры Университета штата Северная Каролина (NC State) собрали подводного мягкого робота, который повторяет движения морского животного — перьевой звезды. Робот перемещается в воде во всех трёх измерениях: вверх и вниз, вперёд и назад, а также вращается вокруг своей оси. На всё это у него уходит два привода — детали, которые создают усилие или момент. Обычно для такого набора движений, по словам авторов, нужно минимум шесть. Работа опубликована в журнале Science Advances 7 октября 2026 года; пресс-релиз распространил NC State.
«Обычно для этого нужно как минимум шесть приводов. Но благодаря конструкции мы обходимся двумя приводами в роботе-перьевой звезде», — говорит Цзе Инь, профессор машиностроения и аэрокосмической техники NC State и один из авторов работы.
Четыре крыла и три режима движения
Из центрального диска робота торчат четыре «крыла». Они упругие и моностабильные: крыло можно согнуть, но оно само возвращается в исходное положение. Внутри диска стоят два привода. Когда оба включены, все четыре крыла разом «схлопываются» вниз; когда их выключают, крылья отгибаются обратно вверх.
Из этой простой схемы авторы собрали три режима. Быстро включая и выключая оба привода, робот часто машет крыльями и поднимается в толще воды. С выключенными приводами крылья не двигаются, и робот опускается. Медленные взмахи удерживают его на месте. Этот режим исследователи называют «режимом медузы».
Чтобы плыть вперёд или назад, включают только один привод. Тогда одно крыло начинает трепетать, как хвостовой плавник, и толкает робота в противоположную сторону. Это «режим рыбы». А если быстро чередовать два привода, робот вращается вокруг своей оси, и так можно задать ему любое направление. Это «режим ротора».
«Сочетая эти три режима, мы можем управлять роботом во всех трёх измерениях», — говорит Инь.
Авторы опираются на идею механического интеллекта: поведение устройства во многом задаёт сама конструкция и её взаимодействие со средой, а не компьютер или оператор. Раньше та же группа сделала подводного робота по образцу ската-манты — он быстро плавал, но не мог маневрировать в трёх измерениях. «Наша цель была сделать робота с большей манёвренностью, не полагаясь на излишне сложные механизмы», — объясняет Хайтао Цин, первый автор статьи, постдок в Калифорнийском университете в Беркли, начавший проект ещё аспирантом в NC State.
В демонстрациях робот осматривал подводное пространство с камерой и поднимал предметы — сам или вместе с другими такими же роботами. Полностью беспроводной версии пока нет: её авторы называют направлением будущей работы.
Численных характеристик — размеров, частот активации, глубины испытаний — в доступном описании нет, поэтому судить об эффективности по этим демонстрациям нельзя. Сама статья Science Advances по DOI 10.1126/sciadv.aeg9211 при подготовке материала не открылась, так что детали протоколов остаются за пределами этого текста.
Представим аквариум с двумя кнопками. Первая отвечает за оба привода сразу, вторая — только за один из них. Короткие нажатия первой поднимают робота, пауза без нажатий опускает его, редкие нажатия держат на месте. Вторая кнопка, нажатая один раз, толкает робота вбок. Быстрое переключение между приводами разворачивает его. Пример условный: он показывает логику режимов, а не то, как выглядело управление в опытах.
Если вы разбираете похожую тему в курсовой или статье — например, биовдохновлённые конструкции или механический интеллект, — научные статьи на заказ помогут собрать обзор и оформить текст по требованиям журнала.
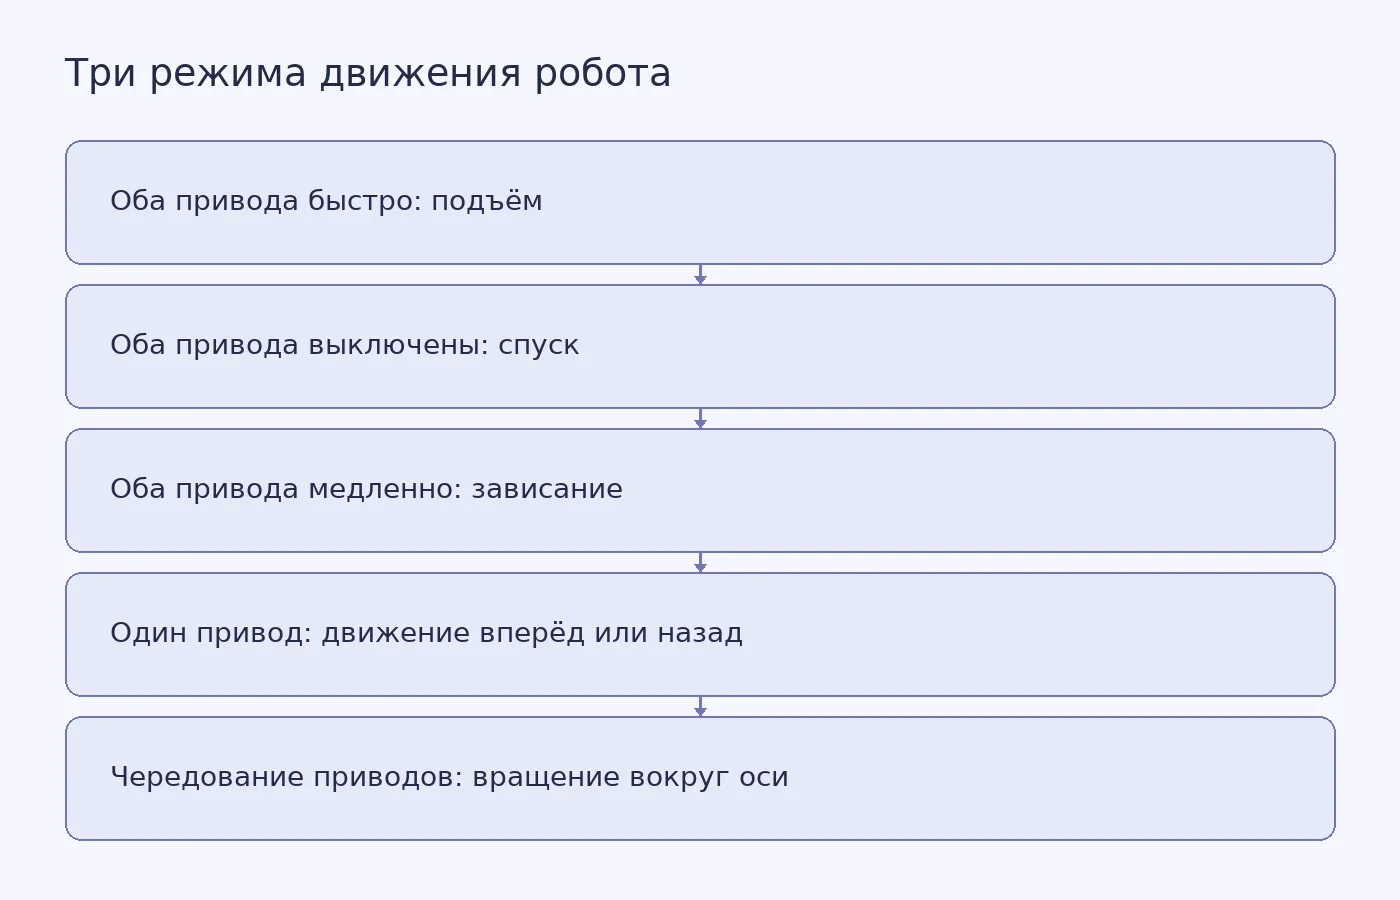
Фото: Derek Keats / Pexels
Похожие статьи
 Наука
4
мин
01.10.2026
Одна искусственная мышца позволила мягкому роботу сгибаться в нескольких местах
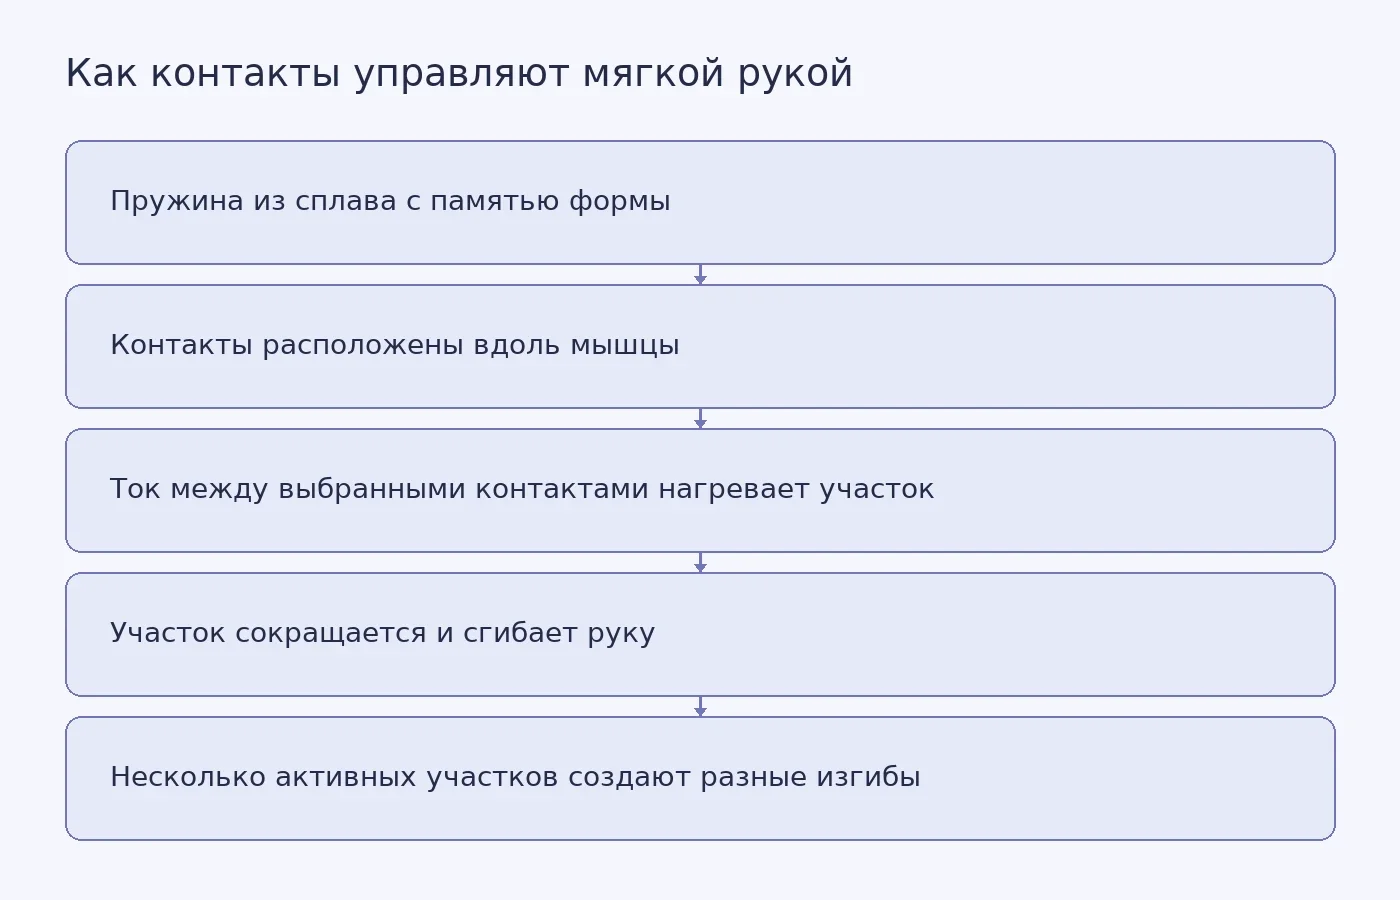
Исследователи Национального университета Сингапура разработали систему, в которой одна непрерывная искусственная мышца может сокращаться по всей длине или только на выбранных участках. Об этом 30 сентября 2026 года сообщил Tech Xplore со ссылкой на материал университета. Работа опубликована в журнал
 Наука
3
мин
01.10.2026
Тонкий робот на живых мышечных клетках проплыл через водный лабиринт
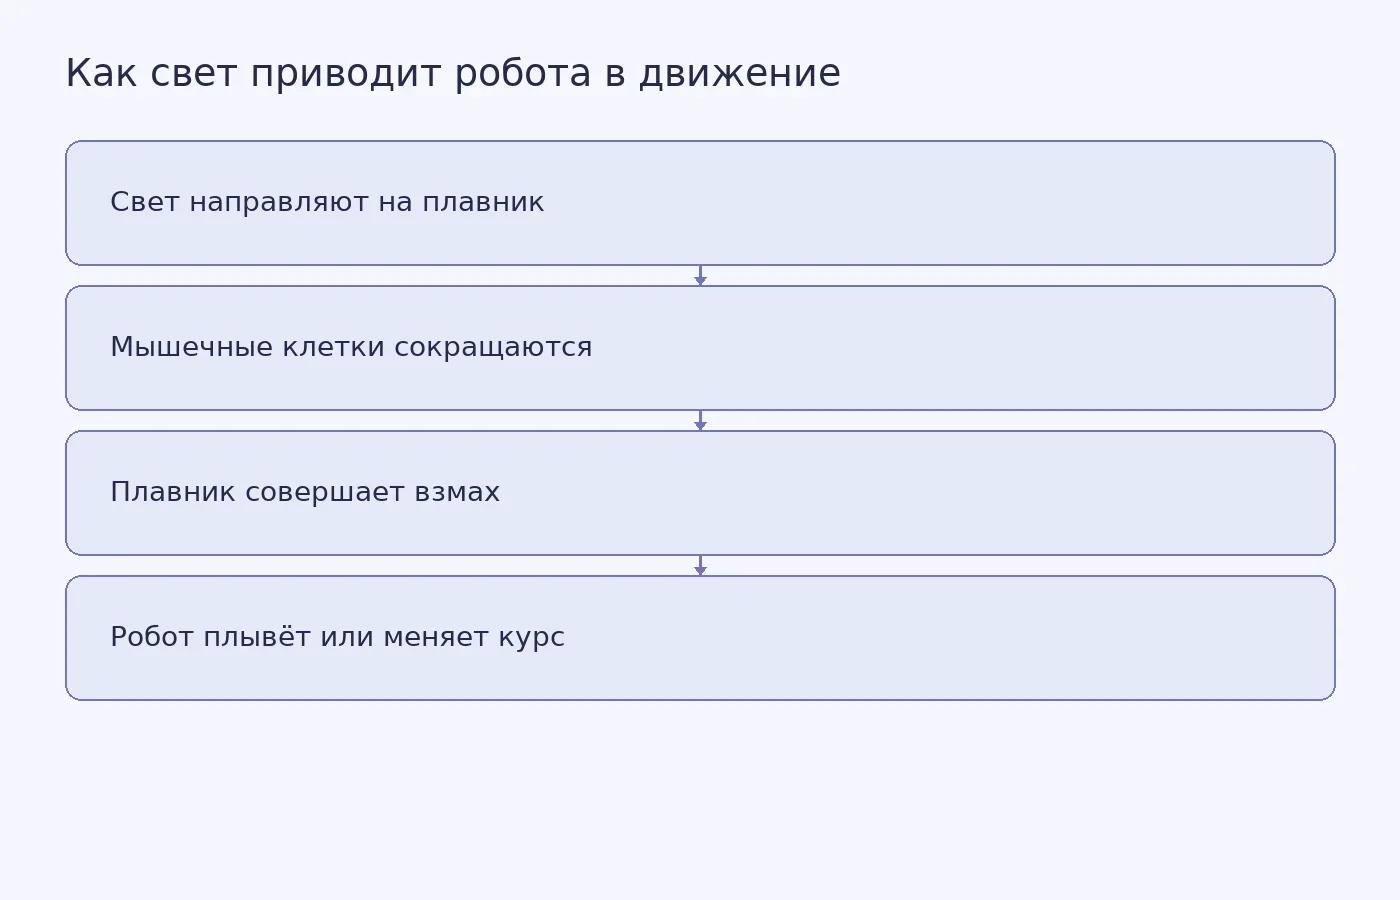
Инженеры Массачусетского технологического института создали тонкого мягкого робота, которого приводят в движение живые мышечные клетки. Как сообщил MIT News 29 сентября 2026 года, устройство плавало и поворачивало в простом водном лабиринте. Испытание провели в большой чашке Петри, а источник света
 Наука
3
мин
08.10.2026
Нитевидный электростатический мотор двигает гибких роботов без шестерён
В лаборатории мягких преобразователей Школы инженерии EPFL в Швейцарии собрали мотор в виде нити: два полых волокна вложены друг в друга, а на каждое плотно намотан изолированный медный провод чуть толще человеческого волоса. Диаметр устройства — от 1 до 3 мм. Когда на электроды подают напряжение, э
 Наука
3
мин
02.10.2026
Робот, приближающийся сзади, кажется людям более быстрым
Робот с одинаковой физической скоростью кажется людям более быстрым, если приближается сзади, а не движется навстречу. Об этом 1 октября сообщила исследовательская группа Технологического университета Тоёхаси в Японии; результаты описало издание Tech Xplore. Как направление движения меняет оценку ск
 Наука
3
мин
07.10.2026
У звезды HD 156295 нашли возможную планету, но уверенности пока нет
30 сентября 2026 года ScienceAlert сообщил о кандидате в газовые гиганты у звезды HD 156295, расположенной примерно в 140 световых годах от Земли. По оценке исследователей, объект примерно в шесть раз массивнее Юпитера и делает оборот вокруг звезды за 2200 дней. Вероятность, что это действительно пл
 Наука
3
мин
02.10.2026
Робот SUTD падает как семя клёна, сам переворачивается на воде и плывёт под парусом
Исследователи Сингапурского университета технологии и дизайна сообщили о полевых испытаниях робота ALBATROSS — платформы, которую сбрасывают с воздуха, а после посадки на воду она самостоятельно выправляется и движется между заданными точками под действием ветра. В испытании прототип сбросили с высо
Последние новости и статьи
 Полезные материалы
16
мин
09.10.2026
СИОЗС и иммунотерапия рака: что показало сравнение с бензодиазепинами и где предел вывода
В электронной медицинской карте пациента, который начинает иммунотерапию рака, есть строка, к которой онколог обычно не возвращается: назначение антидепрессанта. Депрессия и тревожные расстройства затрагивают, по оценкам, приведённым в статье, 20–40% людей с опухолями, получающих ингибиторы контроль
 Полезные материалы
7
мин
09.10.2026
Родительское выгорание и враждебное воспитание: что известно о связи
Истощение, дистанция с ребёнком, ощущение, что уже не получается воспитывать так, как хотелось бы. Так Wendy L. Patrick пересказывает определение родительского выгорания, использованное в работе Katherine M. Ryan и коллег. Но доступный рассказ об исследовании опубликован не в научном журнале, а в бл
 Полезные материалы
9
мин
09.10.2026
CAR T-клетки при аутоиммунных заболеваниях: ремиссия ещё не означает излечение
В среднем через 110 дней после CAR T-терапии у пяти пациентов с тяжёлой волчанкой начали возвращаться B-клетки. Болезнь при этом оставалась в ремиссии в течение доступного наблюдения. Это наблюдение поднимает важный вопрос: почему восстановление клеток, связанных с аутоиммунной атакой, не обязательн
 Наука
2
мин
08.10.2026
Больше шагов связали с меньшей вероятностью обострений ХОБЛ
У людей с хронической обструктивной болезнью лёгких (ХОБЛ), которые проходили больше шагов, реже отмечали обострения. Эта связь сохранялась при разных уровнях загрязнения воздуха по месту жительства. О результатах исследования 5 октября 2026 года сообщила Европейская респираторная ассоциация. В рабо
 Наука
3
мин
08.10.2026
Нейросеть нашла 76 кандидатов в гравитационные линзы, MUSE подтвердил 70
Международная группа астрономов подтвердила 70 гравитационных линз из 76 кандидатов, найденных алгоритмом машинного обучения на снимках DESI Legacy Imaging Surveys. Об этом 8 октября 2026 года сообщил NSF NOIRLab. Для проверки учёные использовали спектрограф MUSE на Очень большом телескопе Европейск
 Наука
4
мин
08.10.2026
Связь вечернего хронотипа с пенсией по инвалидности ослабла после учёта здоровья
В финском исследовании у людей с вечерним хронотипом чаще назначали пенсию по инвалидности, чем у людей с утренним. До учёта других факторов частота назначения была примерно на 70% выше. Но после поправок на здоровье, образ жизни и рабочий график разница стала небольшой и статистически незначимой. Р