


Содержание статьи
Наука
08.10.2026
08.10.2026
3
мин
В лаборатории мягких преобразователей Школы инженерии EPFL в Швейцарии собрали мотор в виде нити: два полых волокна вложены друг в друга, а на каждое плотно намотан изолированный медный провод чуть толще человеческого волоса. Диаметр устройства — от 1 до 3 мм. Когда на электроды подают напряжение, электростатические силы раз за разом выравнивают волокна, и внутреннее начинает скользить внутри внешнего, как колена телескопической антенны. Работу опубликовали в журнале Advanced Materials; о результатах сообщил пресс-релиз EPFL, распространённый через TechXplore.
«Наш FiberMotor — первый скользящий мотор в формате волокна, — говорит руководитель лаборатории Херберт Ши. — Он развивает достаточно усилия, чтобы приводить в движение устройства для мягкой робототехники, оставаясь при этом бесшумным, гибким и двунаправленным».
Что показали лабораторные опыты
Отдельный мотор удерживал неподвижный груз массой около 75 г. Четыре мотора, собранные в связку, подняли 46-граммовую шоколадку и согнули роботизированный палец с тросовым приводом. Тот же мотор встроили в прототип одежды, повторяющей форму колена.
Шестерён и передач в устройстве нет, поэтому его можно двигать снаружи: если человек дёрнется или пойдёт против усилия мотора, волокна просто проскользнут друг относительно друга, а не заклинят механизм. Это отличает FiberMotor от обычных моторов, где редуктор сопротивляется обратному ходу.
Ход поршня здесь ограничен не свойствами материала, как у «искусственных мышц», а длиной самих волокон. Именно поэтому авторы рассчитывают распределить множество тонких моторов по умной ткани, а не собирать усилие в одном жёстком блоке.
Представим, что куртка для восстановления после травмы колена шьётся из десятков таких нитей: каждая тянет слабо, но вместе они помогают разгибать ногу. Это условный пример, а не описание готового изделия.
Что именно стоит за цифрами, из пресс-релиза не видно. Напряжение, ток, КПД, число рабочих циклов и ресурс устройства там не названы, а сама статья в Advanced Materials оказалась недоступна для проверки. Все приведённые числа — из сообщения EPFL, а не из независимого повторения опыта.
Дальше исследователи собираются поднять мощность и долговечность за счёт более тонких электродов из материалов с преобладанием изоляторов. Экзоскелеты, устройства тактильной обратной связи для виртуальной реальности и лёгкие протезы пока остаются планами, а не выпущенным продуктом. Первый автор работы Сильвен Шаллер уже основал компанию Elecsyor, чтобы вывести технологию на рынок. Отдельное направление — встроить в мотор обратную связь о положении и движениях носителя, чтобы устройство подстраивалось под его намерение.
Тем, кто разбирает такие публикации по первоисточникам, пригодится перевод научной статьи с сохранением терминологии и ссылок.
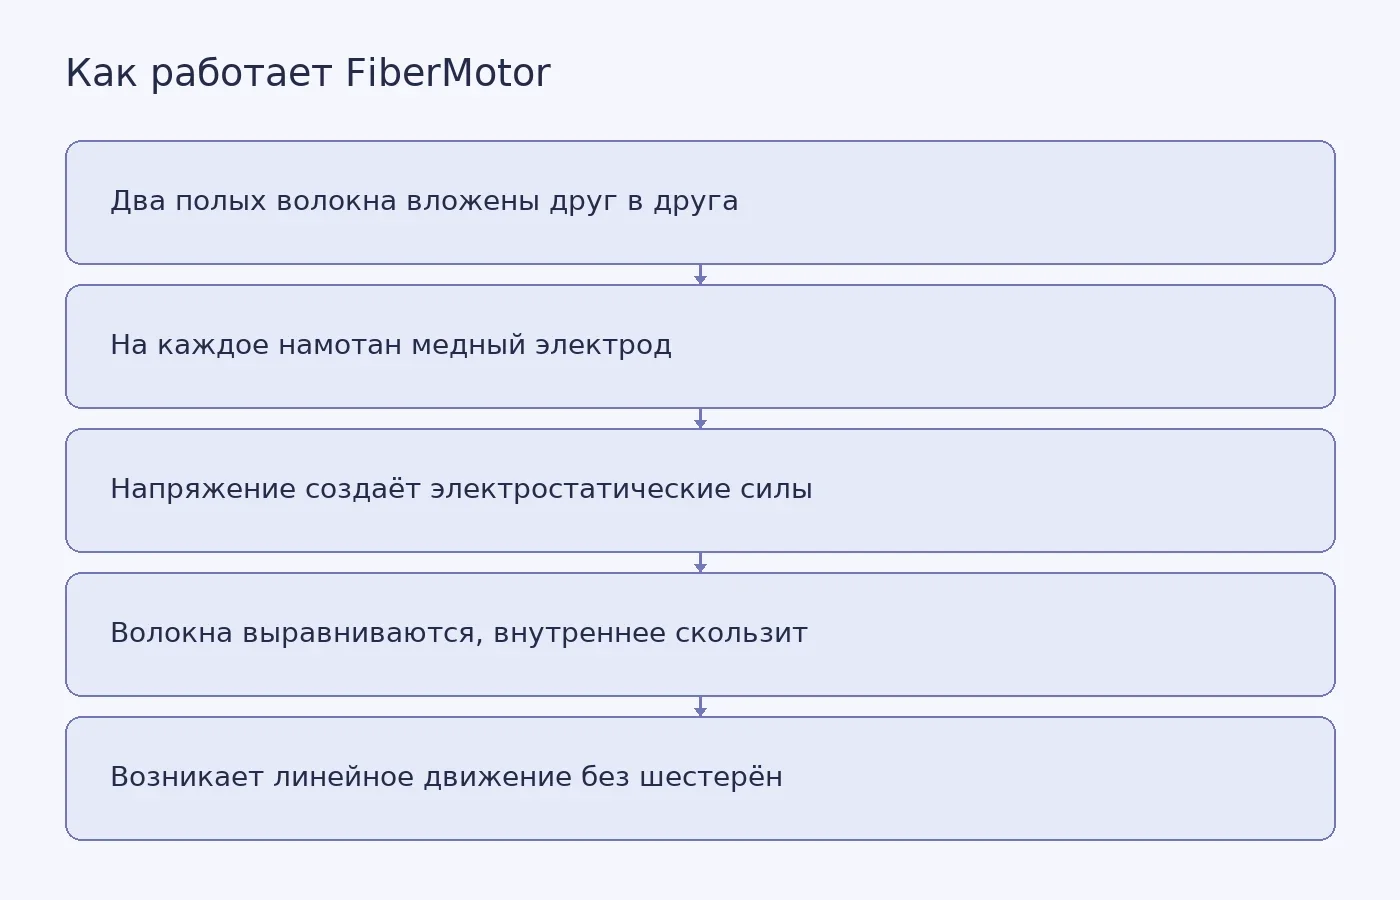
Фото: Tanha Tamanna Syed / Pexels
Похожие статьи
 Наука
6
мин
08.10.2026
Отмена перевода часов — только половина решения: данные о здоровье указывают на постоянное стандартное время
Канадские провинции одна за другой обещают прекратить переводить стрелки дважды в год. Но, как отмечают авторы нового анализа в Canadian Medical Association Journal, отмена перевода часов решает только половину задачи: дальше правительствам придётся выбрать, какое время оставить навсегда — стандартн
 Наука
4
мин
01.10.2026
Одна искусственная мышца позволила мягкому роботу сгибаться в нескольких местах
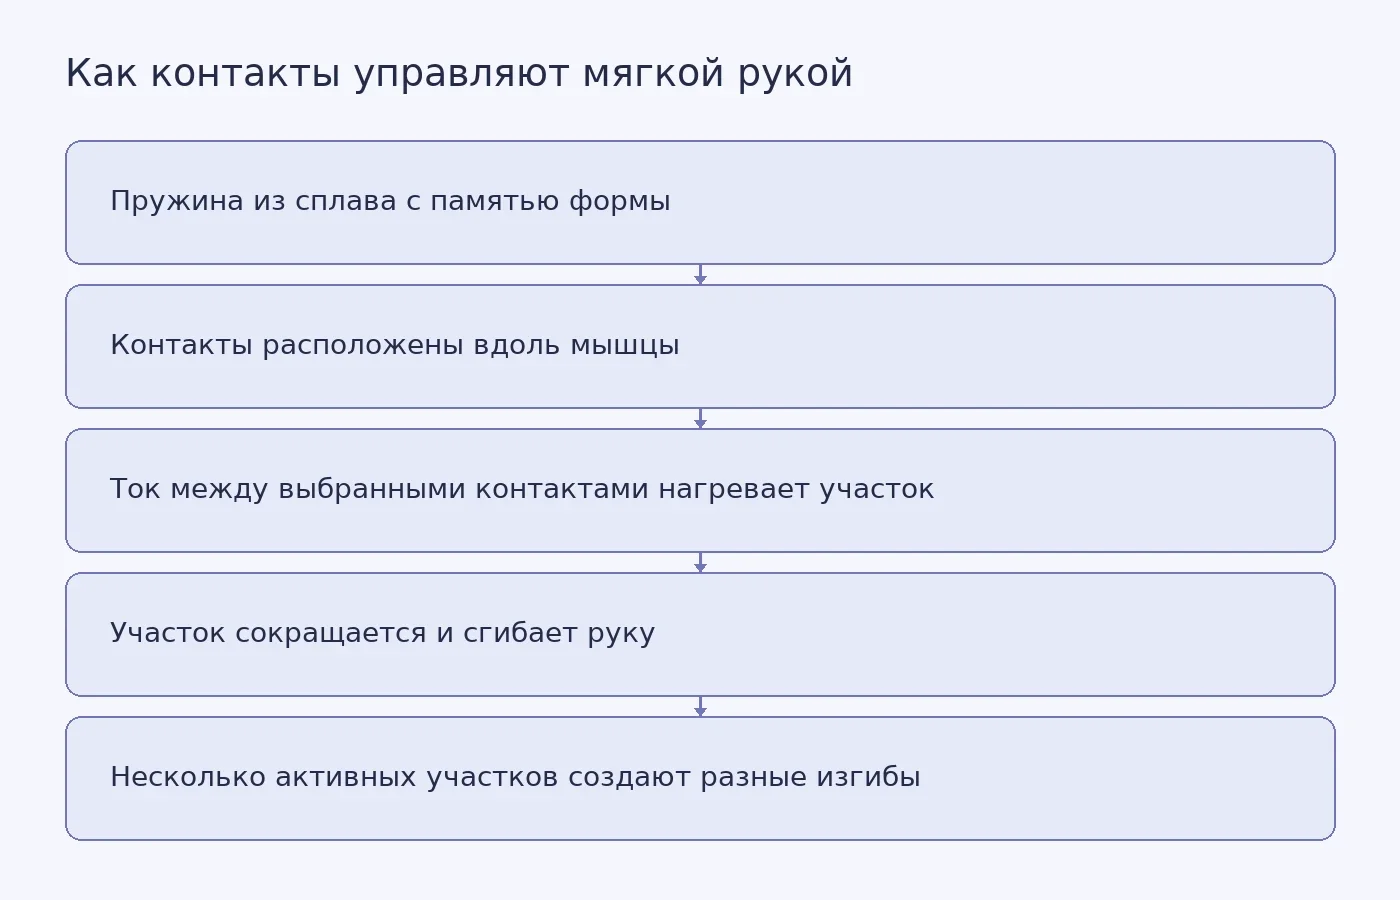
Исследователи Национального университета Сингапура разработали систему, в которой одна непрерывная искусственная мышца может сокращаться по всей длине или только на выбранных участках. Об этом 30 сентября 2026 года сообщил Tech Xplore со ссылкой на материал университета. Работа опубликована в журнал
 Наука
3
мин
02.10.2026
Робот, приближающийся сзади, кажется людям более быстрым
Робот с одинаковой физической скоростью кажется людям более быстрым, если приближается сзади, а не движется навстречу. Об этом 1 октября сообщила исследовательская группа Технологического университета Тоёхаси в Японии; результаты описало издание Tech Xplore. Как направление движения меняет оценку ск
 Наука
3
мин
02.10.2026
Робот SUTD падает как семя клёна, сам переворачивается на воде и плывёт под парусом
Исследователи Сингапурского университета технологии и дизайна сообщили о полевых испытаниях робота ALBATROSS — платформы, которую сбрасывают с воздуха, а после посадки на воду она самостоятельно выправляется и движется между заданными точками под действием ветра. В испытании прототип сбросили с высо
 Наука
4
мин
02.10.2026
Белки MLLT1 и MLLT3 направляют мутагенный фермент AID к нужным участкам ДНК
Группа исследователей из Монреальского клинического научно-исследовательского института (IRCM) под руководством профессора Монреальского университета Хавьера Ди Нойи выяснила, почему фермент AID (activation-induced cytidine deaminase) мутирует лишь небольшую часть генов, хотя связывается со многими
 Наука
4
мин
02.10.2026
Двухисточниковый преобразователь снизил пульсации момента вентильно-реактивного двигателя на 89%
Учёные Высшей школы высоковольтной энергетики Санкт-Петербургского политехнического университета Петра Великого вместе с коллегами из Китая и Великобритании предложили силовой преобразователь для вентильно-реактивных двигателей (SRM) с питанием от двух источников — низкого и высокого напряжения. Об
Последние новости и статьи
 Полезные материалы
16
мин
09.10.2026
СИОЗС и иммунотерапия рака: что показало сравнение с бензодиазепинами и где предел вывода
В электронной медицинской карте пациента, который начинает иммунотерапию рака, есть строка, к которой онколог обычно не возвращается: назначение антидепрессанта. Депрессия и тревожные расстройства затрагивают, по оценкам, приведённым в статье, 20–40% людей с опухолями, получающих ингибиторы контроль
 Полезные материалы
7
мин
09.10.2026
Родительское выгорание и враждебное воспитание: что известно о связи
Истощение, дистанция с ребёнком, ощущение, что уже не получается воспитывать так, как хотелось бы. Так Wendy L. Patrick пересказывает определение родительского выгорания, использованное в работе Katherine M. Ryan и коллег. Но доступный рассказ об исследовании опубликован не в научном журнале, а в бл
 Полезные материалы
9
мин
09.10.2026
CAR T-клетки при аутоиммунных заболеваниях: ремиссия ещё не означает излечение
В среднем через 110 дней после CAR T-терапии у пяти пациентов с тяжёлой волчанкой начали возвращаться B-клетки. Болезнь при этом оставалась в ремиссии в течение доступного наблюдения. Это наблюдение поднимает важный вопрос: почему восстановление клеток, связанных с аутоиммунной атакой, не обязательн
 Наука
2
мин
08.10.2026
Больше шагов связали с меньшей вероятностью обострений ХОБЛ
У людей с хронической обструктивной болезнью лёгких (ХОБЛ), которые проходили больше шагов, реже отмечали обострения. Эта связь сохранялась при разных уровнях загрязнения воздуха по месту жительства. О результатах исследования 5 октября 2026 года сообщила Европейская респираторная ассоциация. В рабо
 Наука
3
мин
08.10.2026
Нейросеть нашла 76 кандидатов в гравитационные линзы, MUSE подтвердил 70
Международная группа астрономов подтвердила 70 гравитационных линз из 76 кандидатов, найденных алгоритмом машинного обучения на снимках DESI Legacy Imaging Surveys. Об этом 8 октября 2026 года сообщил NSF NOIRLab. Для проверки учёные использовали спектрограф MUSE на Очень большом телескопе Европейск
 Наука
4
мин
08.10.2026
Связь вечернего хронотипа с пенсией по инвалидности ослабла после учёта здоровья
В финском исследовании у людей с вечерним хронотипом чаще назначали пенсию по инвалидности, чем у людей с утренним. До учёта других факторов частота назначения была примерно на 70% выше. Но после поправок на здоровье, образ жизни и рабочий график разница стала небольшой и статистически незначимой. Р