


Содержание статьи
Гибкая накладка на стопу позволила прыгающему роботу Hopcopter лучше двигаться по песку и льду
Наука
29.10.2026
29.10.2026
4
мин
Инженеры Университета Торонто 28 октября 2026 года показали гибкую накладку на единственную ногу Hopcopter, робота, который передвигается прыжками. С ней машина перестала проваливаться в песок и буксовать на льду. Ошибка взлёта снизилась максимум на 66%, эффективность выросла максимум на 64%, а разница в поведении на разных покрытиях уменьшилась на 84%. Результаты описаны в научной статье в журнале Advanced Intelligent Systems (DOI: 10.1002/aisy.70580).
Накладку собрал аспирант Джирапхат (Оуэн) Кледкруэмас. Работой руководил профессор Пакпонг Чирараттананон. Среди соавторов Сон Ли из Городского университета Гонконга: он проходил стажировку в лаборатории в Торонто.
Почему жёсткая опора подводила
Hopcopter устроен как обычный квадрокоптер, поставленный на одну длинную ногу с пружиной. На бетоне и мелком гравии такая схема работала, но на льду и песке давала сбои. Если робот садился под заметным углом или на скользкую поверхность, нога проскальзывала, и он терял равновесие. На мягком грунте нога уходила вниз и застревала.
Новая накладка решает обе проблемы сразу. Площадка распределяет вес машины по большей площади, примерно так же, как снегоступы не дают человеку провалиться в снег. Шаровой шарнир позволяет опоре наклоняться в любую сторону и повторять угол поверхности. Резинки создают натяжение и возвращают стопу в исходное положение после каждого прыжка. Снизу площадку покрывают короткие шипы: они добавляют сцепления, как зубья на кошках у ледолазов.
Представим, что робот садится на мокрый песок у кромки воды. Жёсткая пята ушла бы в грунт и застряла. Широкая накладка ложится сверху, шарнир выравнивает её по склону, шипы цепляются за верхний слой, а резинки успевают вернуть опору до следующего толчка. Пример условный: он показывает, зачем нужен каждый элемент, но не описывает конкретное испытание из статьи.
Что дают цифры и чего в них нет
По сообщению команды, ошибка взлёта уменьшилась максимум на 66%, эффективность выросла максимум на 64%, а разброс характеристик между покрытиями сократился на 84%. Последнее число значит, что на сложном рельефе Hopcopter работает почти так же, как на ровном. Для управления это важно: если каждая поверхность ведёт себя по-своему, настройки прыжка приходится подбирать заново.
В доступном описании работы нет массы робота, грузоподъёмности, дальности и времени работы. Автономную навигацию команда только планирует разработать. Испытания на отдельных типах покрытий не подтверждают, что машина уже готова к поисково-спасательным операциям, осмотру трубопроводов или полётам на Марсе, хотя эти задачи исследователи называют возможными.
Сравнение с дронами в статье идёт на уровне классов машин. Чирараттананон говорит, что дроны относительно дешевы, летают над любым рельефом и удобны для съёмки, но из-за требований к весу плохо перевозят грузы, а дальность ограничена запасом топлива. Колёсные и шагающие роботы берут больше груза и едут дальше, однако стоят дороже и не всегда справляются с пересечённой местностью. Между этими крайностями, по его словам, остаётся место для новой конструкции.
Похожий прототип в 2024 году показали инженеры Городского университета Гонконга и Гонконгского университета науки и технологий: квадрокоптер с пружинной телескопической ногой массой около 35 граммов. Прыжки снижали расход батареи и позволяли поднимать более тяжёлые грузы, потому что аппарату не нужно было постоянно удерживать их в воздухе. Это другая машина и мелкий прототип, так что переносить её числа на Hopcopter нельзя.
Прямого испытания Hopcopter против конкретной модели дрона по дальности и грузоподъёмности в опубликованных материалах нет. Пока речь идёт о нише между летающими и наземными роботами, а не о замене дронов. Дальше команда собирается научить Hopcopter автономной навигации и вывести его за пределы лаборатории.
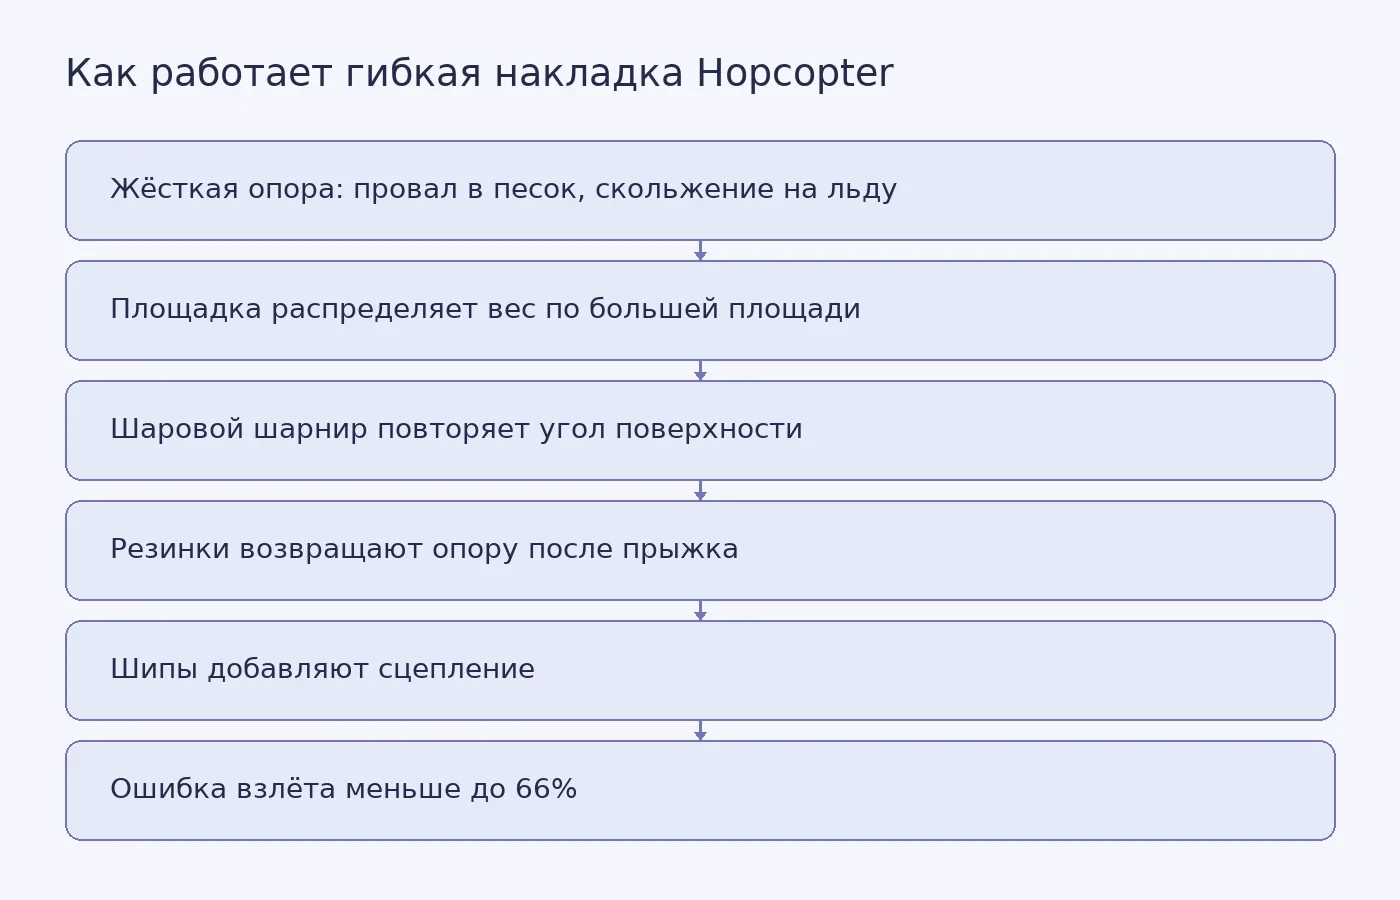
Фото: Sergey Koznov / Pexels
Похожие статьи
 Наука
4
мин
01.10.2026
Одна искусственная мышца позволила мягкому роботу сгибаться в нескольких местах
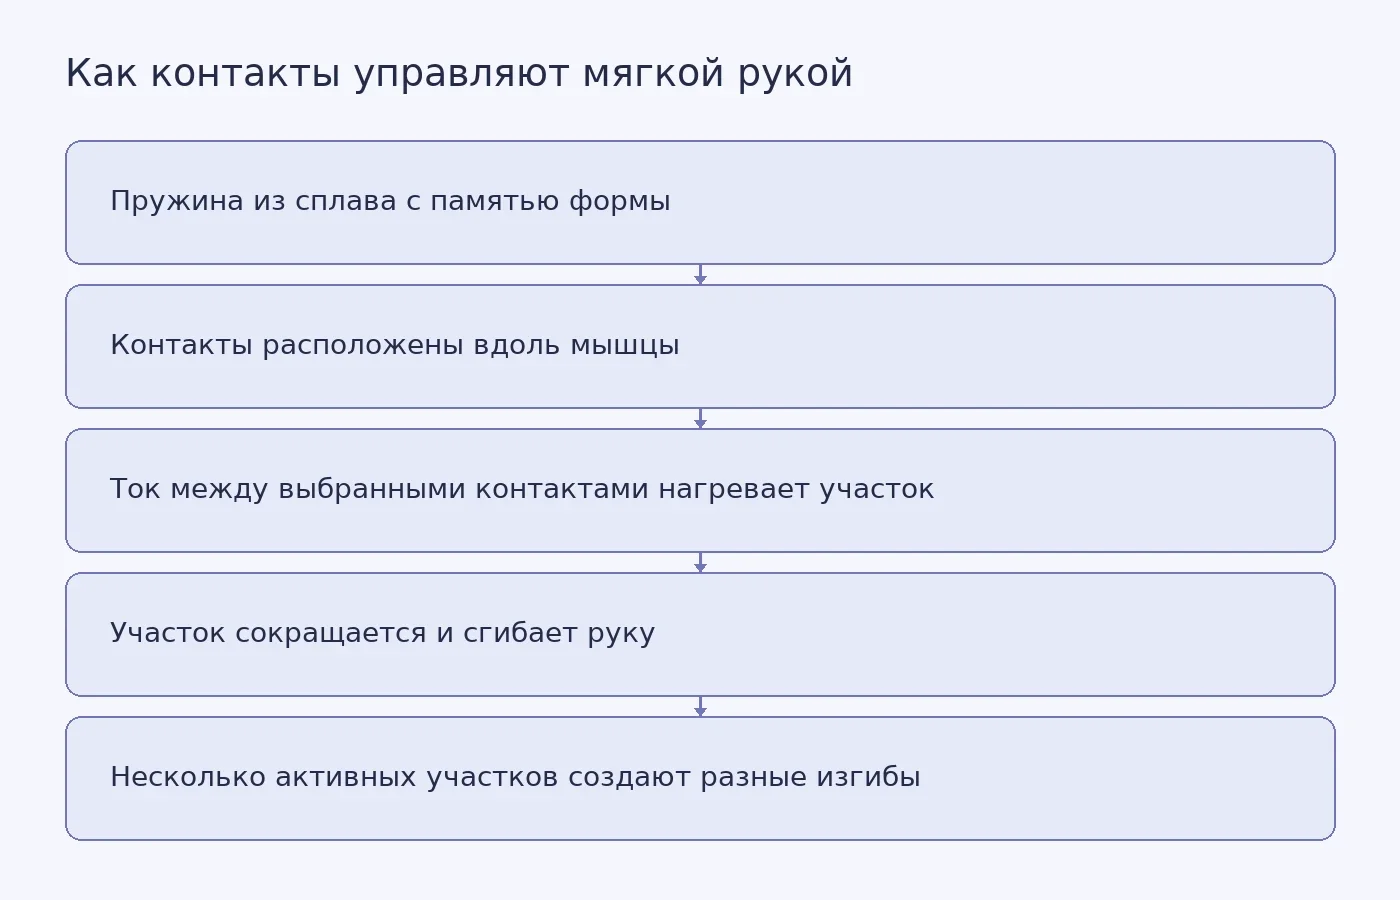
Исследователи Национального университета Сингапура разработали систему, в которой одна непрерывная искусственная мышца может сокращаться по всей длине или только на выбранных участках. Об этом 30 сентября 2026 года сообщил Tech Xplore со ссылкой на материал университета. Работа опубликована в журнал
 Наука
3
мин
08.10.2026
Защита от рентгеновского излучения позволила беременной врачу продолжать операции на сердце
В Ганноверской медицинской школе (MHH) беременная врач-кардиолог продолжала выполнять инвазивные процедуры под рентгеновским контролем, а дозиметр под защитным фартуком показал, что доза на уровне матки осталась далеко ниже европейского предела. Об этом сообщила пресс-служба MHH; результаты опублико
 Наука
4
мин
08.10.2026
Программа продлённого присмотра помогла детям больше двигаться и меньше времени проводить у экранов
В австралийских службах продлённого присмотра дети проводят время до и после уроков. Именно там исследователи из Университета Аделаиды попробовали изменить распорядок. Программу Activated OSHC протестировали почти в 200 службах, которые вместе присматривают примерно за 10 000 детей по всей стране. Р
 Наука
2
мин
21.10.2026
Роборыба из Китая разгоняется до 2,13 длины корпуса в секунду
Мягкая роботизированная рыба из Шэньянского института автоматизации Китайской академии наук развила скорость 2,13 длины корпуса в секунду и выполнила манёвры с подъёмом и погружением. Об испытаниях сообщила Китайская академия наук. Исследование Yiwei Zhang и коллег опубликовали 5 октября 2026 года в
 Наука
2
мин
15.10.2026
BeetleBot управляется накладкой на пальце и передаёт сигналы о контакте
13 октября 2026 года Корейский передовой институт науки и технологий (KAIST) сообщил о демонстрации мягкого робота BeetleBot. Оператор управляет им движениями пальца, получает изображение с бортовой камеры и сигнал о контакте захвата с предметом. В демонстрации робот обходил препятствия, приближался
 Наука
5
мин
14.10.2026
Атомы стронция показали предсказанную лестницу квантовых энергий
Физики Калифорнийского технологического института и их коллеги впервые напрямую измерили спектры возбуждений, предсказанные конформными теориями поля Изинга и трикритического Изинга. Команда выстроила атомы стронция в одномерную цепочку, перевела их лазерами в ридберговские состояния и настроила сис
Последние новости и статьи
 Наука
5
мин
29.10.2026
Аутичные дети в Британии попадали в неотложку из-за суицидального кризиса раньше сверстников
Аутичные дети и подростки обращались в отделение неотложной помощи крупной британской детской больницы из-за суицидального кризиса в более раннем возрасте, чем неаутичные сверстники. К такому выводу пришла группа под руководством Эммы Эшворт из Ливерпульского университета Джона Мурса. Она проанализи
 Наука
3
мин
29.10.2026
Американские дерматологи выпустили 37 рекомендаций по лечению гидраденита
Американская академия дерматологии и фонд Hidradenitis Suppurativa Foundation опубликовали 20 октября 2026 года в Journal of the American Academy of Dermatology онлайн-руководство по лечению гидраденита (hidradenitis suppurativa). В нём 37 рекомендаций, основанных на систематическом обзоре, который
 Поступление
6
мин
29.10.2026
В Калифорнии насчитали 6,4 млн взрослых, которые могут вернуться в колледж
29 октября организация California Competes выпустила отчёт «Untapped Opportunity» о калифорнийцах 25–54 лет, у которых есть школьный диплом, но нет университетской степени. Таких в штате 6,4 млн. Почти половина, 48%, или 3,1 млн человек, уже училась в колледже и ушла без диплома. Ведущий исследовате
 Помощь по написанию
7
мин
29.10.2026
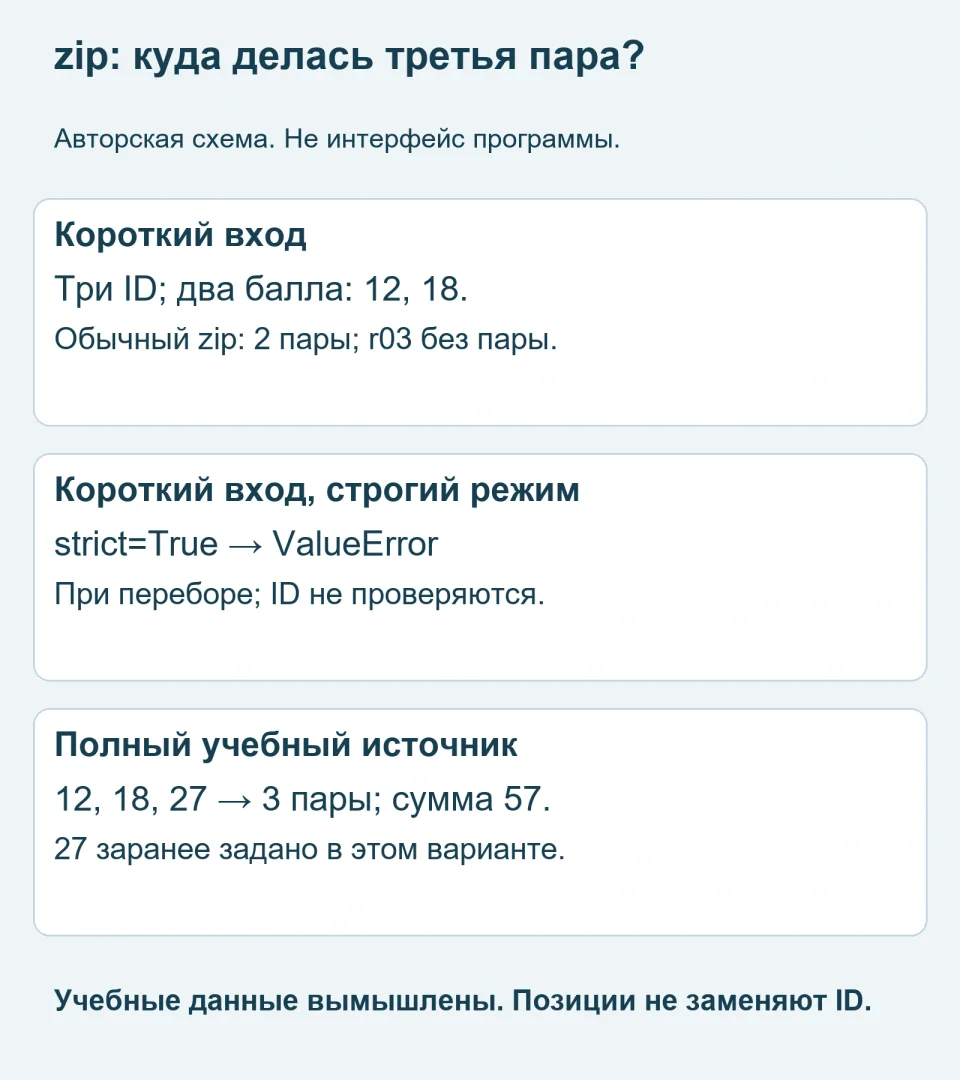
zip в Python: как заметить список, который оказался короче
Три идентификатора и два значения иногда дают две аккуратные пары, и Python молчит. Если вы ждали три пары, результат нельзя сразу пускать в расчёт. Важно понять, где останавливается zip, что проверяет strict=True и почему равная длина ещё не доказывает, что записи соответствуют друг другу. Пример у
 Диссертации по темам
6
мин
29.10.2026
math.isclose около нуля: зачем задавать абсолютный допуск
Два очень маленьких числа кажутся одинаковыми для задачи, но math.isclose возвращает False. Обычно дело не в том, что Python «сломался», а в том, какой допуск указан в вызове. На трех учебных парах разберем разницу между относительным и абсолютным допуском и проверим, почему сравнение с нулем требуе
 Дипломы
7
мин
29.10.2026
itertools.groupby: почему одинаковые коды попадают в разные группы
В учебной последовательности шесть строк: A, A, B, A, A, C. Если превратить размеры соседних серий в словарь с ключом-кодом, сумма его значений окажется равна четырём: ранняя серия A будет заменена поздней. Строки не исчезли из исходного файла: ошибочным оказался переход от соседних серий к общим ча