


Содержание статьи
Полезные материалы
22.10.2026
22.10.2026
7
мин
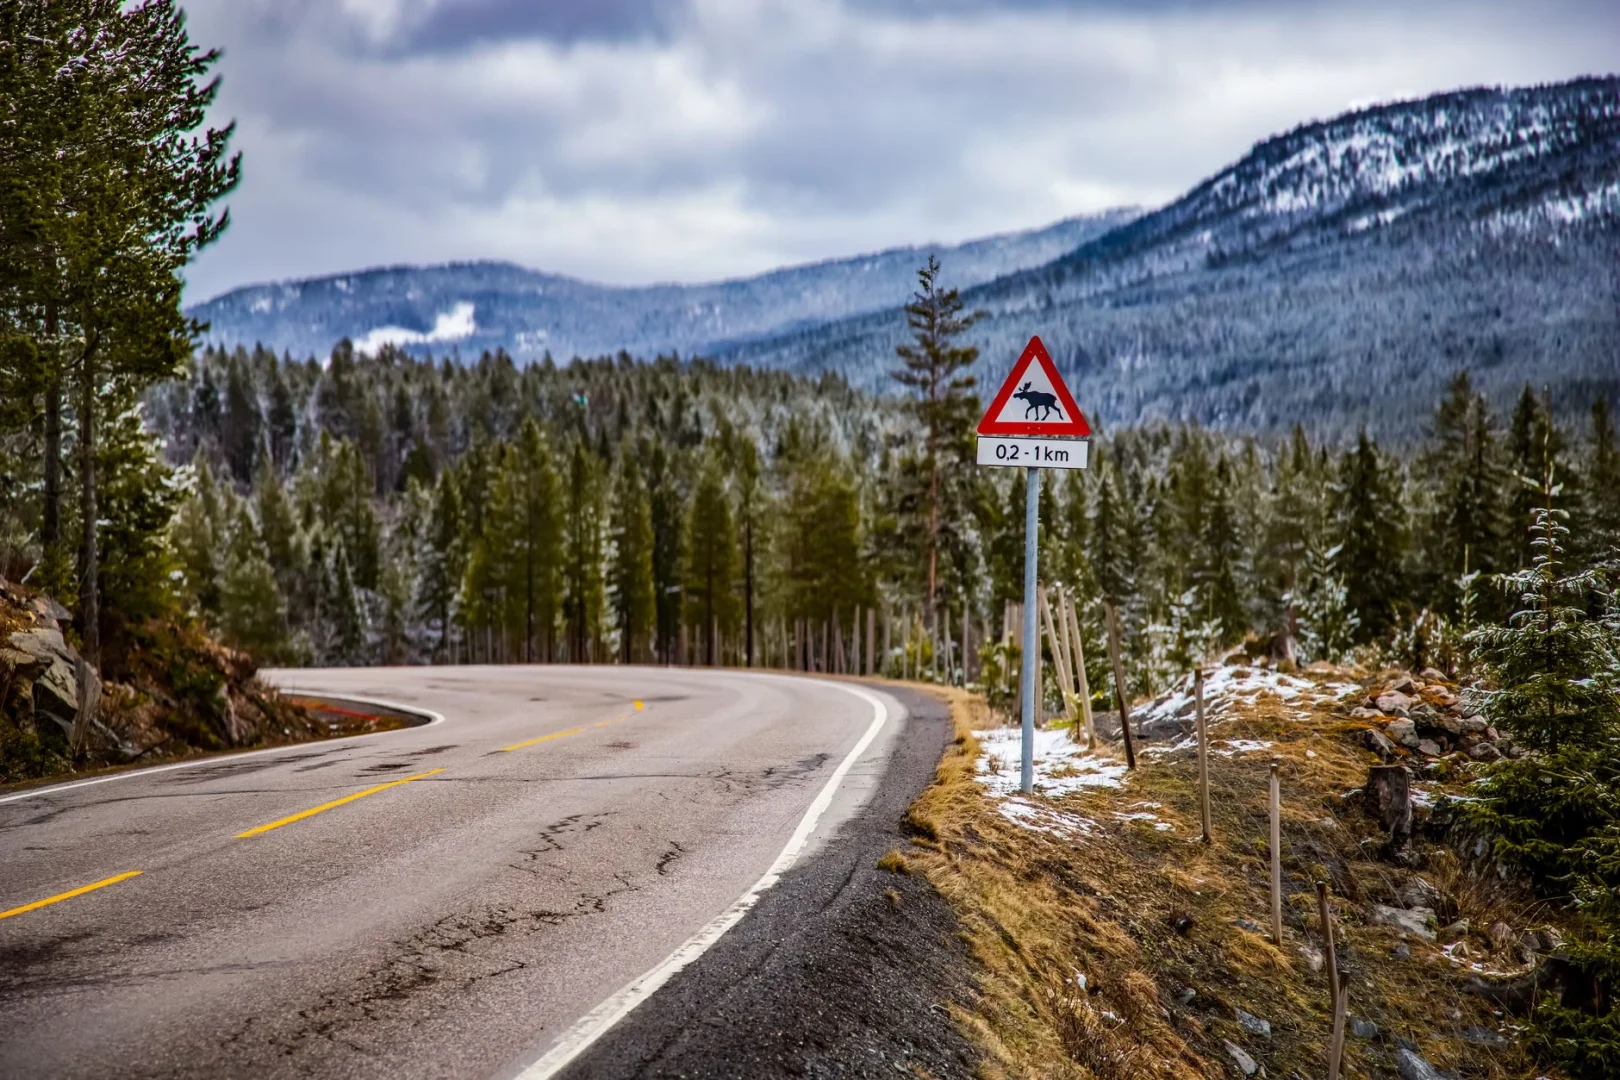
На горной дороге животное может появиться из-за поворота, когда водителю почти не остаётся времени на реакцию. В пилотном проекте в Вирджинии тепловые камеры с программой распознавания животных должны были замечать зверей у дороги и включать предупреждающие знаки. По предварительным данным, рядом с активным знаком машины в среднем ехали на 3 мили в час медленнее, то есть примерно на 5 км/ч.
Это измеримое изменение скорости. Но оно ещё не показывает, стало ли столкновений меньше.
Как проходил пилот на Route 460
Проект Транспортного института Virginia Tech проверяли на шоссе Route 460 на юго-западе Вирджинии. На участке протяжённостью 750 метров установили восемь переносных трейлеров на солнечных батареях с тепловыми камерами и дорожными знаками. Система должна была обнаруживать средних и крупных животных у дороги и предупреждать водителей. Скорость машин измеряли придорожными радарами. По сообщению Virginia Tech, за время работы собрали данные более чем о 10 000 проезжавших автомобилях.
Команда сообщила о двух показателях: заявленная общая точность обнаружения животных составила 97%, а скорость машин при приближении к активным знакам снижалась в среднем на 3 мили в час. Пилот завершился в сентябре 2026 года, но на момент публикации сообщения анализ данных ещё продолжался.
Эти числа описывают разные вещи. Точность относится к распознаванию животных, снижение скорости показывает реакцию водителей. Ни то ни другое само по себе не сообщает, сколько аварий удалось предотвратить.
Что значит «точность 97%»
В доступном описании не объясняется, как рассчитали общую точность. Не указаны число проверенных случаев, доля пропущенных животных и частота ложных тревог. Для дорожной системы это разные виды ошибок: водитель может перестать обращать внимание на знак, если тот часто включается без причины. А если система пропустит животное, предупреждения не будет.
Поэтому 97% нельзя автоматически понимать как «система заметила 97 из каждых 100 животных» или как вероятность своевременного включения знака. Для таких выводов нужно знать определение метрики и отдельно видеть данные о пропусках и ложных срабатываниях. Пока этих сведений нет, 97% остаётся заявленной командой общей точностью на использованных данных.
Условия съёмки тоже имеют значение. В рецензированной статье о моделях распознавания бразильских животных авторы сообщали, что вид животного верно определялся на 80% дневных изображений, где оно было хорошо видно. В сообщении о статье отдельно названы трудности с ночной съёмкой, дождём и частично заслонёнными животными. Это другая система и другие условия, поэтому напрямую сравнивать 80% с вирджинскими 97% нельзя. Но пример показывает, почему одна цифра без описания испытаний мало говорит о надёжности системы на конкретной дороге.
Снижение скорости ещё не означает меньше аварий
Радарные измерения показывают, что в среднем водители ехали медленнее рядом с активным знаком. Представитель исследовательской команды назвал скорость важным показателем внимания к предупреждению и предположил, что даже небольшое снижение может означать, что водители внимательнее следят за дорогой. Это интерпретация возможной реакции, а не прямое измерение внимания.
В доступном сообщении нет исходных скоростей, разброса изменений, длительности эффекта или сравнения с похожим участком без активных знаков. Не приведено и сравнение числа столкновений до и после установки системы. Более медленная езда может дать водителю больше времени на реакцию, но имеющиеся данные не показывают, повлиял ли пилот на аварийность. И 10 000 автомобилей не обязательно означают 10 000 разных водителей или столько же отдельных предупреждений.
Для сравнения, в сообщении об отдельном полевом испытании в Австралии говорится, что при активном предупреждающем знаке скорость в зоне события снижалась до 6,3 км/ч относительно исходного уровня. Там проверяли систему LAARMA для обнаружения казуаров, а не установку в Вирджинии. Результат показывает, что предупреждение, включающееся при появлении животного, может сопровождаться изменением скорости. Он не подтверждает эффективность вирджинского проекта: для прямого сравнения нужны сопоставимые условия и единый протокол.
Каких данных не хватает для вывода о безопасности
Чтобы оценить работу системы, нужен полный протокол испытаний: как проверяли обнаружения, сколько было пропусков и ложных тревог, как сопоставляли скорость при включённом и выключенном предупреждении. Для оценки безопасности потребуются также сведения о столкновениях и опасных сближениях за сопоставимые периоды и данные с контрольных участков. Иначе влияние знаков трудно отделить от времени суток, погоды, дорожной обстановки и других факторов.
Такой разбор полезен и при чтении других научных результатов: важно понимать не только итоговую цифру, но и метод её получения и границы вывода. О том, как проверять воспроизводимость исследования, рассказывает отдельный материал блога.
Пока вывод ограничен двумя сообщёнными результатами: система обнаружения получила заявленную общую точность 97%, а рядом с активными знаками водители в среднем снижали скорость примерно на 5 км/ч. Полный первичный отчёт в доступных материалах не представлен, а анализ, согласно сообщению Virginia Tech, продолжался. Поэтому утверждать, что система уже уменьшила число столкновений, нельзя.
Источники
- Virginia Tech, сообщение о пилоте, 20 октября 2026 года: описание системы и предварительных результатов. Это пресс-релиз, а не рецензированная статья или полный отчёт исследования.
- Virginia Department of Transportation: страница проекта Corridor Q, включая описание пилота.
- Gabriel Souto Ferrante и соавторы. «Оценка архитектур YOLO для обнаружения сбитых на дорогах редких животных Бразилии». Scientific Reports, 2024. Рецензированная работа о распознавании животных на изображениях, а не проверка вирджинской системы. Описание результатов и ссылка на статью: сообщение FAPESP.
- University of Sydney, сообщение об австралийском полевом испытании LAARMA, 6 августа 2025 года: результаты другой системы предупреждения.
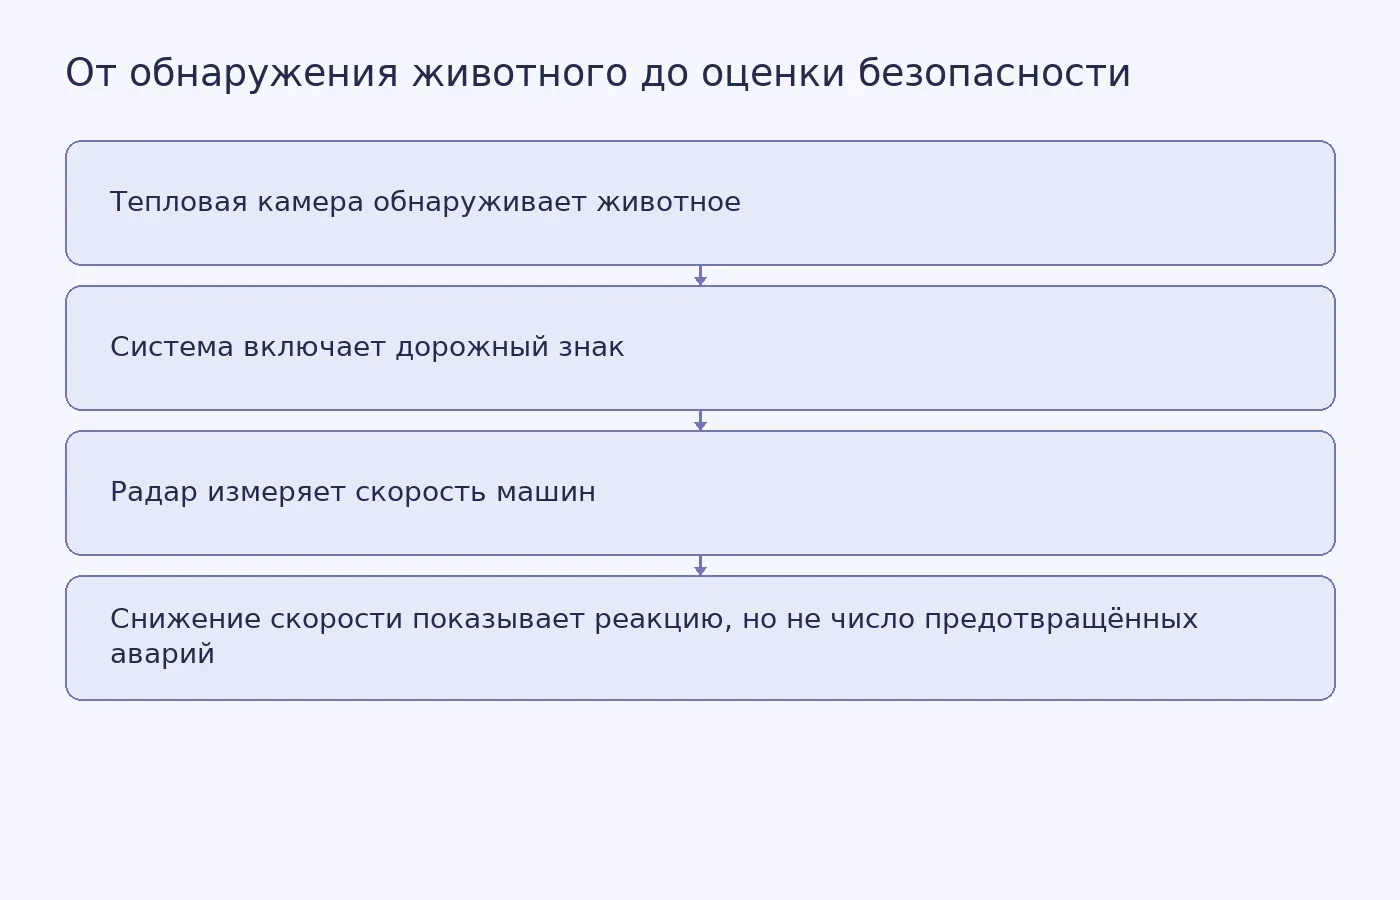
Фото: Jerry Geraldi / Pexels


Похожие статьи
 Полезные материалы
13
мин
12.10.2026
Колледж как пункт назначения: межштатный путь к бакалаврской степени в США
Выпускник двухгодичного колледжа в Небраске может продолжить обучение в колледже Аризоны, не переезжая из своего штата. Его колледж уже дал ему associate degree, а соглашение с Явапай-колледжем позволяет зачесть эту подготовку в бакалаврской программе прикладных наук по бизнесу. Для американской сис
 Полезные материалы
9
мин
14.10.2026
Почему новая дорога иногда увеличивает пробки: парадокс Браесса в числах
В учебной модели 4 000 водителей каждое утро едут из одной точки в другую. Есть два маршрута, и каждый занимает 70 минут. Затем между ними прокладывают короткую дорогу. Она занимает всего 10 минут, но после изменения сети равновесное время поездки для каждого водителя вырастает до 80 минут.Так работ
 Полезные материалы
20
мин
06.10.2026
Как школа выбирает учебные материалы по чтению: пилот, темп и поддержка учителей
Представьте округ, который уже купил новый комплект по чтению. Учителя получили коробки с учебниками, доступ к цифровой платформе и короткий установочный семинар. Через месяц выясняется, что одни классы идут по программе на две недели вперёд, другие отстали, а часть педагогов вернулась к старым расп
 Полезные материалы
12
мин
07.10.2026
Если сигнал LZ реален, какая частица могла его оставить?
В детекторе LUX-ZEPLIN (LZ) зарегистрировали один необычный кандидат на ядерную отдачу с энергией 248 кэВ. За ним не последовала ожидаемая группа более слабых событий. Для физика это важная деталь: большинство простых моделей тёмной материи должно давать спектр, начинающийся с малых энергий. Здесь ж
 Полезные материалы
17
мин
11.10.2026
Почему КПД солнечного элемента для комнатного света нельзя сравнивать без общего эталона
В комнате на столе лежит датчик, который питается от света потолочной лампы. Производитель обещает, что элемент выдаёт 25% КПД. Другая лаборатория измеряет похожий образец и получает 15%. Оба числа честные, оба получены на исправном оборудовании, и оба ничего не говорят о том, какой элемент лучше. П
 Полезные материалы
7
мин
14.02.2022
10219
Как получить президентские гранты?
Гранты Президента РФ – это финансовая поддержка молодых ученых в решении современных проблем определенных научных направлений. Получить материальную компенсацию могут кандидаты/доктора наук, руководители коллективов с талантливыми подопечными и.т.д. Требования к претендентам на полу
Последние новости и статьи
 Полезные материалы
8
мин
22.10.2026
Магнитный отклик OLED может подсказать, как долго он проработает
В опыте с синим OLED магнитное поле не продлевало срок службы устройства и не делало экран заметно ярче. Оно помогало уловить крошечное изменение яркости, по которому исследователи оценивали, как долго OLED сможет сохранять свечение. Обычная проверка долговечности занимает часы или даже сотни часов:
 Полезные материалы
9
мин
22.10.2026
Когда интуиция даёт основание для решения, а когда подводит
Вы открываете письмо якобы от банка. Адрес отправителя выглядит правдоподобно, явной ошибки нет, но что-то настораживает. Причину пока трудно назвать, и всё же вы не нажимаете на ссылку. Это может быть не просто подозрительность: иногда впечатление складывается раньше, чем мы успеваем перечислить ег
 Полезные материалы
10
мин
22.10.2026
Персональные ИИ-агенты: почему интернету уже мало деления на людей и ботов
Представьте: вы просите цифрового помощника найти товар, сравнить цены и добавить подходящий вариант в корзину. Сайт видит автоматизированные запросы, но назвать программу обычным ботом трудно: она действует по поручению покупателя. Между этими категориями и возникает вопрос доступа. В колонке MIT T
 Студенческая жизнь
2
мин
21.10.2026
Девять участников чемпионата электриков IEK получили документы о квалификации
Девять участников полуфиналов и финала Открытого чемпионата электриков IEK прошли независимую оценку квалификации и получили документы государственного образца. В них подтверждено соответствие квалификации «Электромонтажник-наладчик электрооборудования» 5-го уровня. Финал состоялся 15 октября 2026 г
 Наука
2
мин
21.10.2026
Ген CsBBX19 связали со вкусом чая и холодоустойчивостью растений
Исследователи связали ген CsBBX19 с соотношением катехинов и теанина в листьях чайного растения, а также с механизмом холодоустойчивости. Wiley сообщила об этом 21 октября 2026 года о работе, опубликованной в журнале New Phytologist. Авторы считают ген возможной мишенью для селекции, но не сообщают,
 Наука
2
мин
21.10.2026
ИИ-планировщик экспериментов HILO научился учитывать советы химиков и отбрасывать ошибочные
Команда Корейского научно-исследовательского института химических технологий разработала HILO, систему, которая помогает ИИ планировать химические эксперименты и учитывать советы учёных. В виртуальных лабораториях, смоделированных на основе реальных данных, HILO находила подходящие условия реакции з